Related Experiment Video
Updated: Jun 13, 2026

A High-Throughput Image-Guided Stereotactic Neuronavigation and Focused Ultrasound System for Blood-Brain Barrier Opening in Rodents
Published on: July 16, 2020
Integration and evaluation of a needle-positioning robot with volumetric microcomputed tomography image guidance for
Adam C Waspe1, David D McErlain, Vasek Pitelka
1Biomedical Engineering Graduate Program and Imaging Research Laboratories, Robarts Research Institute, The University of Western Ontario, London, Ontario N6A 5K8, Canada. awaspe@sri.utoronto.ca

Purpose:
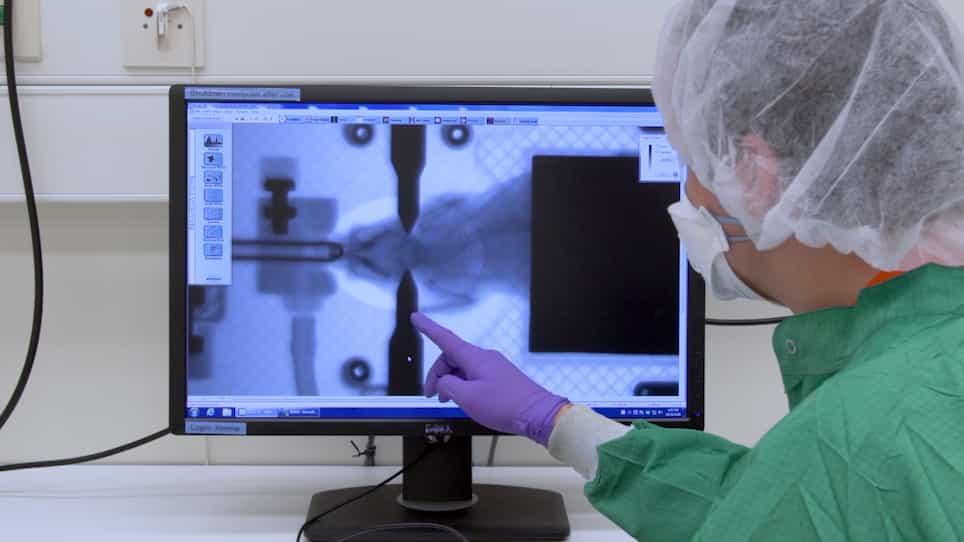
Preclinical research protocols often require insertion of needles to specific targets within small animal brains. To target biologically relevant locations in rodent brains more effectively, a robotic device has been developed that is capable of positioning a needle along oblique trajectories through a single burr hole in the skull under volumetric microcomputed tomography (micro-CT) guidance.
Methods:
An x-ray compatible stereotactic frame secures the head throughout the procedure using a bite bar, nose clamp, and ear bars. CT-to-robot registration enables structures identified in the image to be mapped to physical coordinates in the brain. Registration is accomplished by injecting a barium sulfate contrast agent as the robot withdraws the needle from predefined points in a phantom. Registration accuracy is affected by the robot-positioning error and is assessed by measuring the surface registration error for the fiducial and target needle tracks (FRE and TRE). This system was demonstrated in situ by injecting 200 microm tungsten beads into rat brains along oblique trajectories through a single burr hole on the top of the skull under micro-CT image guidance. Postintervention micro-CT images of each skull were registered with preintervention high-field magnetic resonance images of the brain to infer the anatomical locations of the beads.
Results:
Registration using four fiducial needle tracks and one target track produced a FRE and a TRE of 96 and 210 microm, respectively. Evaluation with tissue-mimicking gelatin phantoms showed that locations could be targeted with a mean error of 154 +/- 113 microm.
Conclusions:
The integration of a robotic needle-positioning device with volumetric micro-CT image guidance should increase the accuracy and reduce the invasiveness of stereotactic needle interventions in small animals.