Related Experiment Video
Updated: May 5, 2026
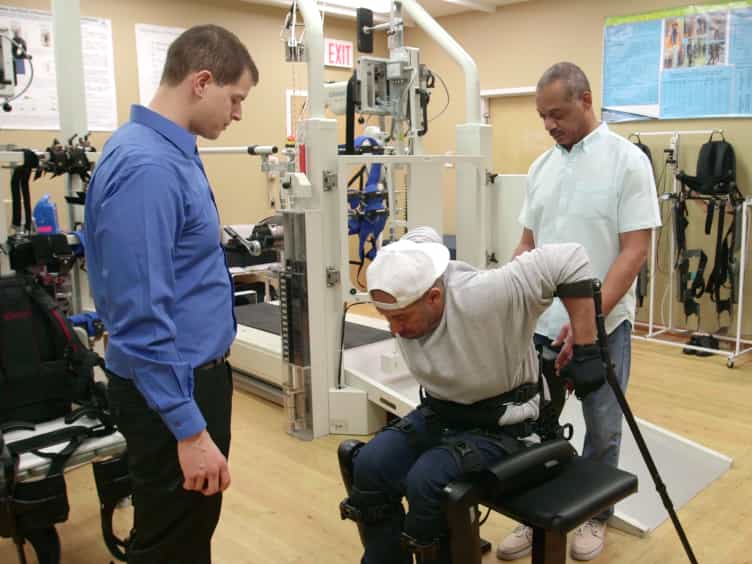
Training Persons with Spinal Cord Injury to Ambulate Using a Powered Exoskeleton
Published on: June 16, 2016
Torque-ratio-adjustable ankle-foot exoskeleton for resisting perturbation in forward direction within fan-shaped
Yuyao Liu1,2,3, Ronglei Sun1,2,3, Kaijie Zou1,2,3
1Institute of Medical Equipment Science and Engineering, Huazhong University of Science and Technology, Wuhan, China.

Abstract:
Introduction: The ankle-foot exoskeleton has been demonstrated to help users resist anterior perturbation in the horizontal pelvis plane. However, its effects on perturbations in other directions remain unclear. This paper focuses on how the ankle-foot exoskeleton helps people resist perturbations coming from forward directions within the fan-shaped region in the pelvis horizontal plane. Methods: Firstly, we proposed and validated a hypothesis that the human torque ratio of inversion to plantar flexion torque would change with the perturbation directions of anterior (dir0) and 45° deviating from anterior to left (dir45). Subsequently, based on the regulation demand, we developed an ankle-foot exoskeleton that can adjust the torque ratio delivered to the human body by controlling the forces on two cross-arranged cables. Finally, we evaluated and compared the assistance performance of three powered assistive modes (NM, medBD, and latBD) with the unpowered one (UN) by setting different force pairs in two cables. Results: The results showed that, with the assistance, the margin of stability was increased and the standard deviations of ankle-foot segmental movements were decreased. Meanwhile, the biological inversion torque has a significant difference among the three assistive modes. Compared to the UN, the latBD was shown to reduce the biological inversion torque by 15.8 and 13.7 in response to the dir0 and dir45 perturbations, respectively, while the reductions for the NM and medBD were smaller. It was also observed that the torque ratios, generated by the human and the exoskeleton in latBD mode, differed by about 0.1 under dir0 and 0.08 under dir45, while the physiologically similarity of the exoskeleton torque ratio in NM and medBD modes were smaller. Based on the above results, we found that the more physiologically similar the exoskeleton torque ratio, the better the assistive performance. Discussion: The findings demonstrated that the torque-ratio-adjustable exoskeleton could support human resistance to perturbations coming from forward directions within a fan-shaped region in the pelvis horizontal plane and indicated that the exoskeleton's torque ratio should be carefully modulated to match the ratio of the human under various environmental conditions for better assistive performance.