Related Experiment Video
Updated: Aug 7, 2026
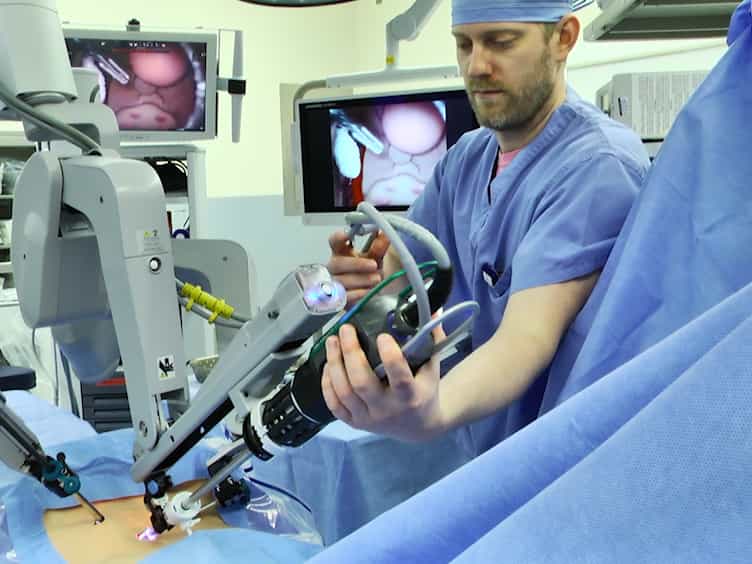

Emergency Undocking in Robotic Surgery: A Simulation Curriculum
Published on: May 20, 2018
Implementation of simulation-based emergency robotic undocking protocol training
Jerry Xiao1, Jehad Feras Alsamhori1, Mary Oh1
1Department of Surgery, Houston Methodist Hospital, Houston, TX, USA.

Background:
Robotic surgery is expanding rapidly, yet standardized training-particularly for emergency robotic undocking protocols (ERUP)-remains limited. Evidence guiding structured ERUP education for surgeons and operating room staff is sparse. This study developed and evaluated a modifiable, interprofessional ERUP to improve preparedness for intraoperative emergencies.
Methods:
In this prospective blinded observational study, surgeons, circulator nurses, and scrub technicians participated in simulation-based ERUP training developed from published protocols and institutional expert input.
Results:
Thirty participants were enrolled (12 surgeons, 9 circulator nurses, 9 scrub technicians). No surgeons had prior undocking experience; 44.4% of nurses and 33.3% of technicians had prior exposure. Twelve simulation cycles were completed. Post-training, confidence and knowledge improved significantly, while estimated blood loss and task completion time decreased.
Conclusions:
Emergency robotic undocking is rare but critical. Simulation-based ERUP training enhances team readiness, communication, and technical performance.