Video Experimental Relacionado
Updated: May 1, 2026
10:19
Studying the Neural Basis of Adaptive Locomotor Behavior in Insects
Published on: April 13, 2011
14.1K
Predicción en tiempo real de la trayectoria de la mano por conjuntos de neuronas corticales en primates
J Wessberg1, C R Stambaugh, J D Kralik
1Department of Neurobiology, Duke University, Durham, North Carolina 27710, USA.
Nature
|December 1, 2000

Resumen
Los científicos controlaron con éxito los complejos movimientos del brazo robótico utilizando señales cerebrales en tiempo real de los primates. Este avance en la decodificación neuronal podría permitir el control avanzado de prótesis para tareas complejas.
Área de la Ciencia:
- La neurociencia es la neurociencia.
- Robótica y Robótica Robótica y Robótica Robótica Robótica Robótica Robótica Robótica Robótica
- Ingeniería Biomédica Ingeniería Biomédica.
Sus antecedentes:
- Las señales de la corteza motora pueden controlar simples movimientos robóticos.
- La capacidad de decodificar los movimientos complejos de los brazos de los primates a partir de señales corticales para el control robótico no se entiende bien.
Objetivo del estudio:
- Para investigar si el procesamiento en tiempo real de señales corticales puede reproducir los movimientos complejos de los brazos de los primates en un dispositivo robótico.
- Evaluar la viabilidad de utilizar la actividad cerebral de los primates para el control en tiempo real de los sistemas robóticos.
Principales métodos:
- Se registró la actividad neuronal simultánea de grandes poblaciones en las áreas corticales premotoras, motoras primarias y parietales posteriores de primates no humanos.
- Aplicó algoritmos lineales y no lineales para analizar la actividad del conjunto neuronal para predecir las trayectorias de movimiento del brazo.
- Utilizó señales corticales derivadas para el control en tiempo real de dispositivos robóticos localmente y a través de Internet.
Principales resultados:
- Se lograron predicciones precisas en tiempo real de las trayectorias de movimiento del brazo unidimensional y tridimensional utilizando la actividad neuronal cortical de primates.
- Las señales corticales derivadas permitieron el control exitoso en tiempo real de los dispositivos robóticos.
- Demostró el potencial para controlar los movimientos complejos del brazo de un robot protésico a través de señales cerebrales.
Conclusiones:
- Las transformaciones en tiempo real de las señales de la población neuronal de múltiples áreas corticales en primates pueden lograr un complejo control de prótesis de brazo robótico.
- Esta investigación hace avanzar el potencial de las sofisticadas interfaces cerebro-máquina.
- Sugiere un camino para el desarrollo de neuroprótesis avanzadas para tareas motoras complejas.
Más Videos Relacionados

Videos de Conceptos Relacionados
 01:30
Neurulation
40.2K
Neurulation is the embryological process which forms the precursors of the central nervous system and occurs after gastrulation has established the three primary cell layers of the embryo: ectoderm, mesoderm, and endoderm. In humans, the majority of this system is formed via primary neurulation, in which the central portion of the ectoderm—originally appearing as a flat sheet of cells—folds upwards and inwards, sealing off to form a hollow neural tube. As development proceeds, the...
40.2K
 01:19
Brainstem
7.5K
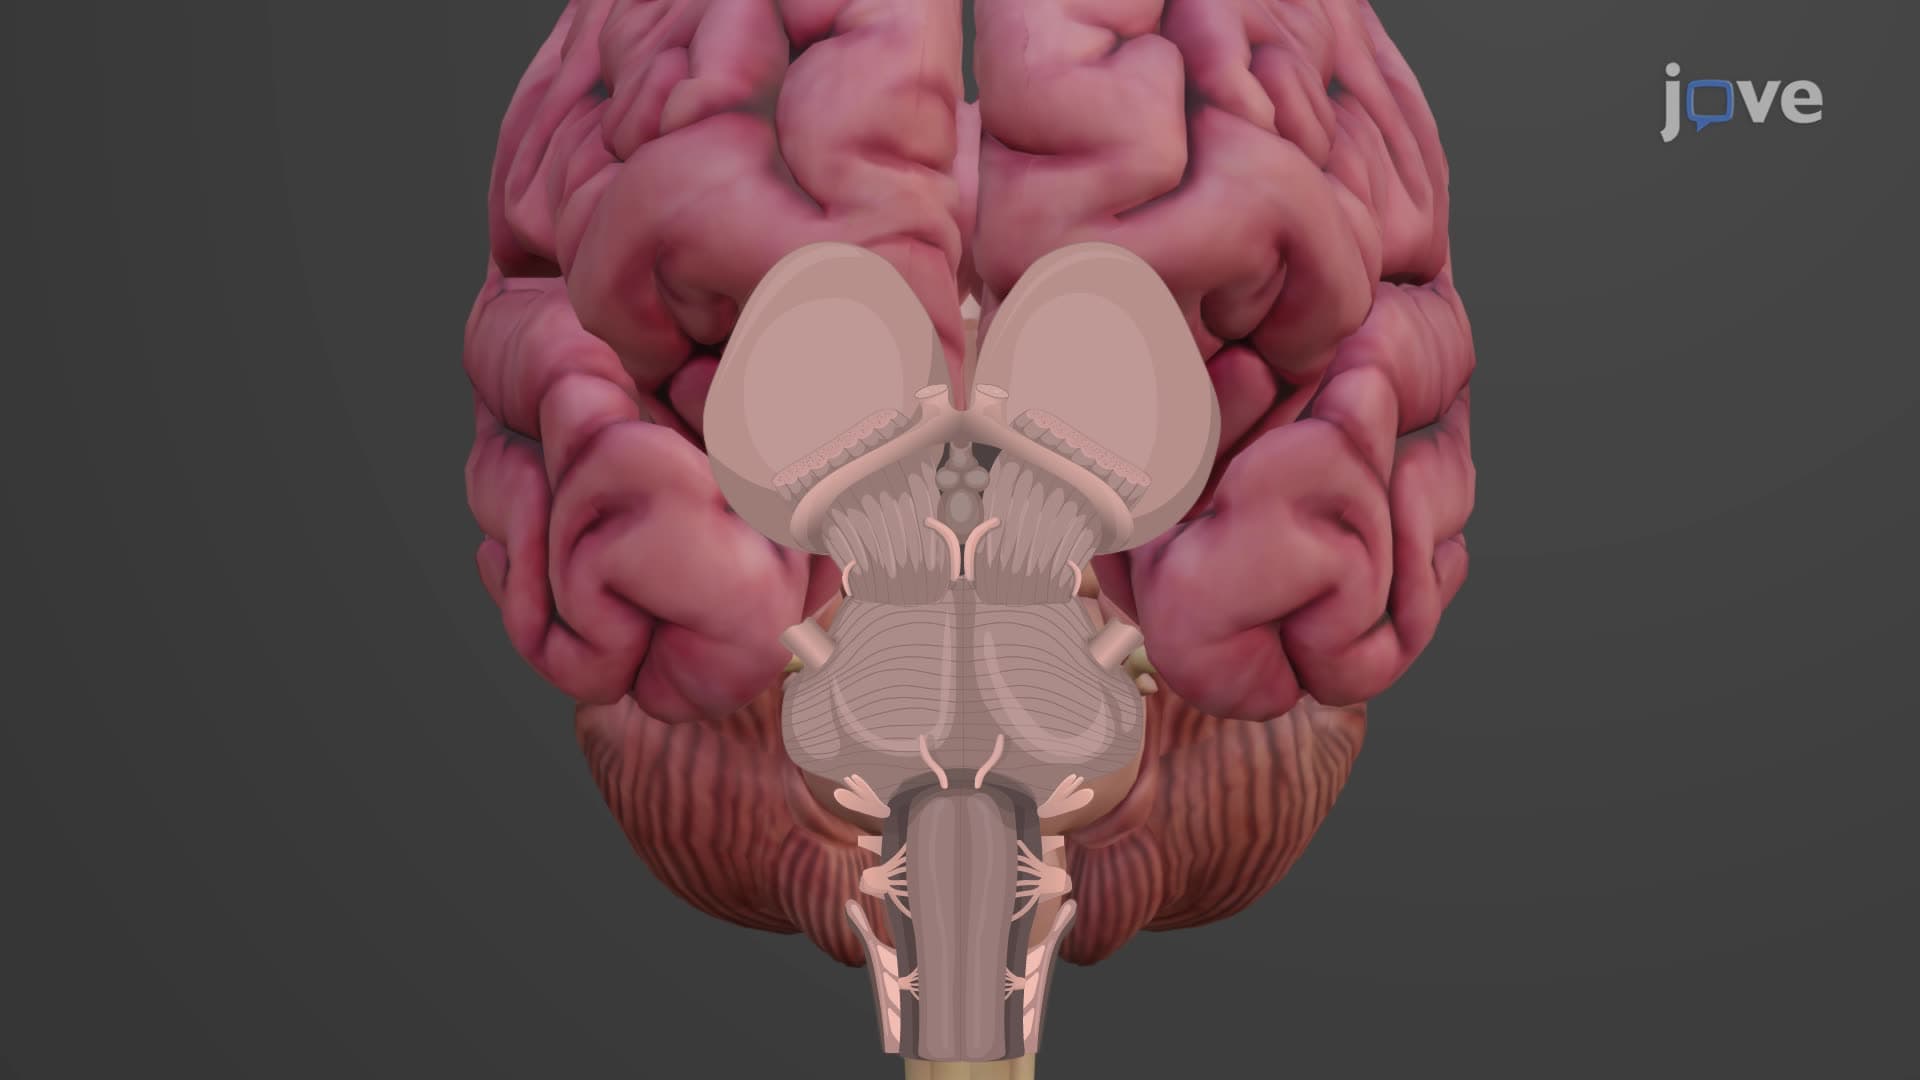
The brainstem, located inferior to the brain and superior to the spinal cord, serves as a bridge between the cerebrum and the spinal cord. It plays a vital role in relaying information and controlling critical life functions. It comprises three primary regions: the midbrain, pons, and medulla oblongata.
The Midbrain
The midbrain is located beneath the diencephalon and connects the cerebrum with the lower parts of the brain. The cerebral peduncles are prominent midbrain structures that house the...
The Midbrain
The midbrain is located beneath the diencephalon and connects the cerebrum with the lower parts of the brain. The cerebral peduncles are prominent midbrain structures that house the...
7.5K