Video Experimental Relacionado
Updated: Sep 10, 2025

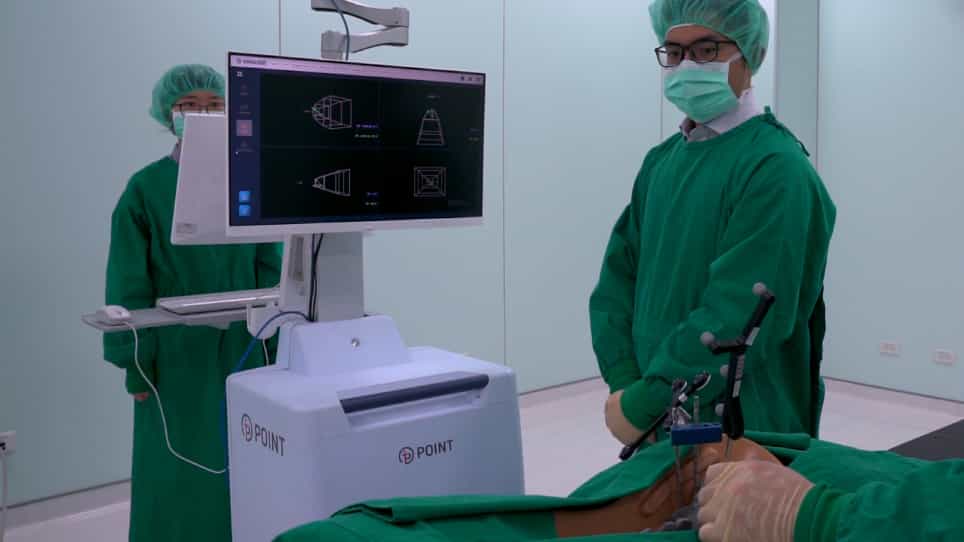
Dynamic Navigation for Dental Implant Placement
Published on: September 13, 2022
La precisión de la cirugía robótica autónoma vs. Navegación dinámica en la colocación de implantes: un ensayo clínico
Hongbo Wei1, Zhiyuan Shu1, Miaomiao Tian1
1State Key Laboratory of Oral & Maxillofacial Reconstruction and Regeneration, National Clinical Research Center for Oral Diseases, Shaanxi Engineering Research Center for Dental Materials and Advanced Manufacture, Department of Oral Implants, School of Stomatology, The Fourth Military Medical University, Xi'an, China.

Un robot autónomo demostró una precisión angular superior para la colocación de implantes dentales en comparación con la navegación dinámica. Si bien la cirugía robótica mostró una mejor precisión en el ángulo, las desviaciones lineales y los resultados clínicos fueron similares entre los dos métodos.
Área de la Ciencia:
- Implantología dental
- Cirugía robótica
- Tecnologías de navegación quirúrgica
Sus antecedentes:
- La precisión de la colocación de implantes dentales es crucial para obtener resultados exitosos.
- Los avances en la navegación quirúrgica tienen como objetivo mejorar la precisión y la previsibilidad.
- Los sistemas robóticos autónomos ofrecen potencial para un mayor control en los procedimientos dentales.
Objetivo del estudio:
- Comparar la precisión y los resultados clínicos del robot autónomo (AR) frente a la navegación dinámica (DN) para la colocación de implantes dentales.
- Para evaluar las desviaciones angulares y lineales, el tiempo quirúrgico y los resultados informados por el paciente.
- Evaluar la tasa de éxito temprano de los implantes colocados utilizando sistemas AR y DN.
Principales métodos:
- Un estudio prospectivo, abierto, aleatorizado y controlado en el que participaron 40 pacientes con un solo diente faltante.
- Los pacientes fueron asignados al azar en dos grupos: robot autónomo (n=20) y navegación dinámica (n=20).
- Ambos sistemas utilizaron la misma tecnología de seguimiento óptico para el análisis de la colocación del implante.
Principales resultados:
- El grupo de robots autónomos mostró una desviación angular significativamente menor (1,01 ° ± 0,65 °) en comparación con la navegación dinámica (1,78 ° ± 1,15 °, p < 0,01).
- No se observaron diferencias significativas en las desviaciones lineales coronales y apicales entre los grupos.
- El tiempo quirúrgico fue más largo en el grupo de AR (21,52 minutos frente a 14,27 minutos, p < 0,01), pero el dolor postoperatorio, el edema, las complicaciones y las tasas de éxito temprano del implante fueron comparables.
Conclusiones:
- Los sistemas robóticos autónomos ofrecen una precisión angular superior en la colocación de implantes dentales en comparación con la navegación dinámica.
- Las desviaciones lineales y los resultados clínicos generales no fueron significativamente diferentes entre los dos métodos de navegación.
- La investigación adicional puede explorar la optimización de la eficiencia del sistema robótico y los beneficios para el paciente.