Video Experimental Relacionado
Updated: Sep 10, 2025

Design and Application of a Fault Detection Method Based on Adaptive Filters and Rotational Speed Estimation for an Electro-Hydrostatic Actuator
Published on: October 28, 2022
Control de movimiento anti-perturbación de los servomotores: un enfoque de modo deslizante adaptativo con
Rui Xu1, Jinsong Zhou1, Zhongshi Wang2
1State Key Laboratory of Dynamic Optical Imaging and Measurement, Changchun Institute of Optics, Fine Mechanics and Physics, Chinese Academy of Sciences, Changchun 130033, China; University of Chinese Academy of Sciences, Beijing 100049, China.

Este estudio introduce un nuevo método de observación y control de perturbaciones adaptativas para los sistemas servomotores. El enfoque mejora significativamente la precisión y la robustez del seguimiento frente a perturbaciones que varían en el tiempo.
Área de la Ciencia:
- Ingeniería de sistemas de control
- La robótica
- Mecatrónica
Sus antecedentes:
- Los sistemas servomotores son susceptibles a perturbaciones que varían en el tiempo y que afectan a la precisión del control.
- Los métodos de control existentes a menudo luchan con fuerzas externas dinámicas e impredecibles.
Objetivo del estudio:
- Desarrollar una estrategia avanzada de control de las perturbaciones para los sistemas de servomotores.
- Mejorar la precisión del seguimiento y la robustez del sistema bajo perturbaciones variables en el tiempo.
Principales métodos:
- Diseñó un nuevo observador de perturbaciones en modo deslizante adaptativo (NASMDO) que utiliza la velocidad del motor.
- Incorpora un término asistido por modo deslizante con información de posición para refinar la estimación de la perturbación.
- Desarrolló una estrategia de control compuesto que combina NASMDO con el control de modo deslizante no singular adaptativo (ANTSMC).
Principales resultados:
- Análisis de convergencia riguroso demostrado para el NASMDO.
- Se ha logrado la convergencia en tiempo finito hacia el colector de modo deslizante utilizando el método compuesto ANTSMC.
- Se ha validado un rendimiento y una robustez superiores en una plataforma giratoria de servomotor con mecanismo de frenado.
Conclusiones:
- El método de control compuesto propuesto por NASMDO y ANTSMC ofrece mejoras significativas en el control del servomotor.
- El nuevo enfoque reduce los errores de seguimiento en más del 35% en promedio en comparación con los métodos tradicionales.
- Esto mejora la fiabilidad y precisión de los sistemas de servomotor en entornos dinámicos.
Más Videos Relacionados
 09:01
Gain-compensation Methodology for a Sinusoidal Scan of a Galvanometer Mirror in Proportional-Integral-Differential Control Using Pre-emphasis Techniques
Published on: April 4, 2017
 08:18
WheelCon: A Wheel Control-Based Gaming Platform for Studying Human Sensorimotor Control
Published on: August 15, 2020
Videos de Conceptos Relacionados
 01:07
Time-Domain Interpretation of PD Control
Consider the example of control of motor torque. Initially, a positive...
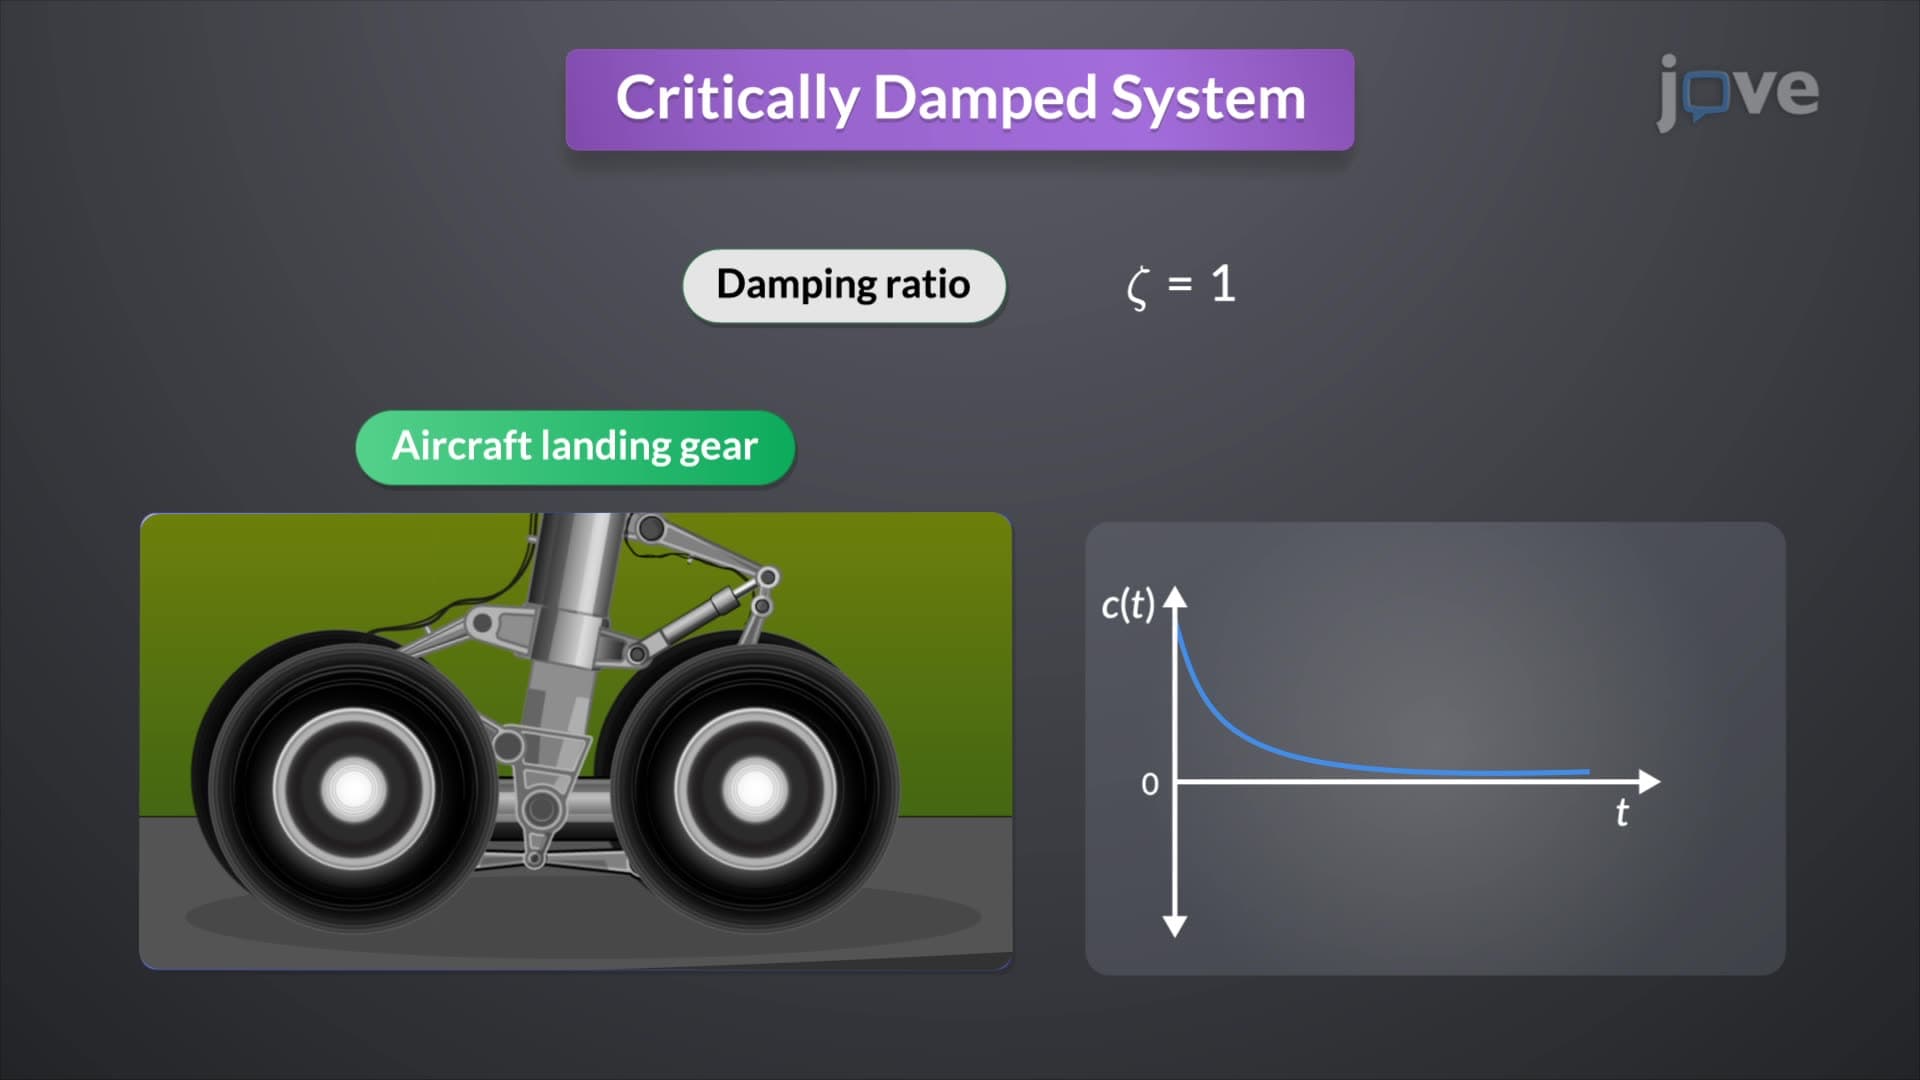 01:20
Second Order systems I
By reinterpreting the system, one can derive the closed-loop transfer function, which...
 01:26
PD Controller: Design
Designing a continuous-data controller requires selecting and linking components like adders and integrators, which are fundamental in Proportional,...
 01:22
Controller Configurations
Control-system compensation involves various configurations, most commonly series or cascade compensation, in which the controller...
 01:10
Control Systems
At the heart...
 01:26
Feedback control systems
Linear feedback systems are theoretical models that simplify analysis and design. These systems operate under the principle that their output is directly proportional to their input within certain ranges. For instance, an amplifier in a control system behaves linearly as long as the input signal remains within a specific range. However, most physical systems exhibit inherent nonlinearity...