Video Experimental Relacionado
Updated: Sep 10, 2025


Design and Application of a Fault Detection Method Based on Adaptive Filters and Rotational Speed Estimation for an Electro-Hydrostatic Actuator
Published on: October 28, 2022
Diseño de control de modo deslizante de segundo orden basado en estimador para sistemas no lineales con retraso de

Este estudio introduce un nuevo controlador de modo deslizante de segundo orden (SOSM) para sistemas no lineales con retrasos e incertidumbres de entrada desconocidos. El nuevo controlador mejora la estabilidad y el rendimiento, superando a los métodos existentes en simulaciones.
Área de la Ciencia:
- Ingeniería de sistemas de control
- Dinámica del sistema no lineal
- Robótica y automatización
Sus antecedentes:
- Los controladores de modo deslizante (SMC) son efectivos para sistemas no lineales, pero luchan con retrasos e incertidumbres de entrada.
- Los controladores de modo deslizante de segundo orden (SOSM) existentes se enfrentan a desafíos en el manejo de retrasos de entrada desconocidos e incertidumbres limitadas por la función.
- El carácter discontinuo de SMC complica la integración de los mecanismos de compensación por retraso.
Objetivo del estudio:
- Desarrollar un controlador de modo deslizante de segundo orden (SOSM) basado en estimador para sistemas no lineales inciertos con retraso de entrada desconocido.
- Abordar las limitaciones de los métodos SOSM existentes para hacer frente a retrasos de entrada desconocidos e incertidumbres relacionadas con la función.
- Asegurar la estabilidad en tiempo finito del sistema de control de circuito cerrado.
Principales métodos:
- Dinámica establecida de SOSM que incluye retraso y incertidumbres de entrada.
- Se introdujo un sistema de compensación auxiliar y un estimador de retraso de entrada mejorado basado en la optimización convexa.
- Diseñó un nuevo controlador SOSM basado en estimador utilizando una técnica de integrador de potencia y validó la estabilidad a través del análisis de Lyapunov.
Principales resultados:
- Se ha diseñado con éxito un estimador de retardo de entrada compatible con controladores discontinuos.
- Desarrolló un nuevo controlador SOSM que compensa efectivamente los retrasos de entrada desconocidos.
- Demostró la estabilidad en tiempo finito del sistema de circuito cerrado a través de un riguroso análisis de Lyapunov.
- Las simulaciones comparativas confirmaron el rendimiento superior del controlador SOSM propuesto.
Conclusiones:
- El controlador SOSM basado en estimador propuesto maneja efectivamente sistemas no lineales inciertos con retrasos de entrada desconocidos.
- El nuevo enfoque proporciona un control sólido y garantiza la estabilidad en tiempo finito.
- El método ofrece un avance significativo con respecto a las estrategias de control SOSM existentes para sistemas complejos.
Más Videos Relacionados
 09:01
Gain-compensation Methodology for a Sinusoidal Scan of a Galvanometer Mirror in Proportional-Integral-Differential Control Using Pre-emphasis Techniques
Published on: April 4, 2017
 08:18
WheelCon: A Wheel Control-Based Gaming Platform for Studying Human Sensorimotor Control
Published on: August 15, 2020
Videos de Conceptos Relacionados
 01:18
Second Order systems II
 01:20
Second Order systems I
By reinterpreting the system, one can derive the closed-loop transfer function, which...
 01:21
Linear Approximation in Time Domain
For a simple pendulum with a mass evenly distributed along its length and the center of mass located at half the pendulum's length,...
 01:21
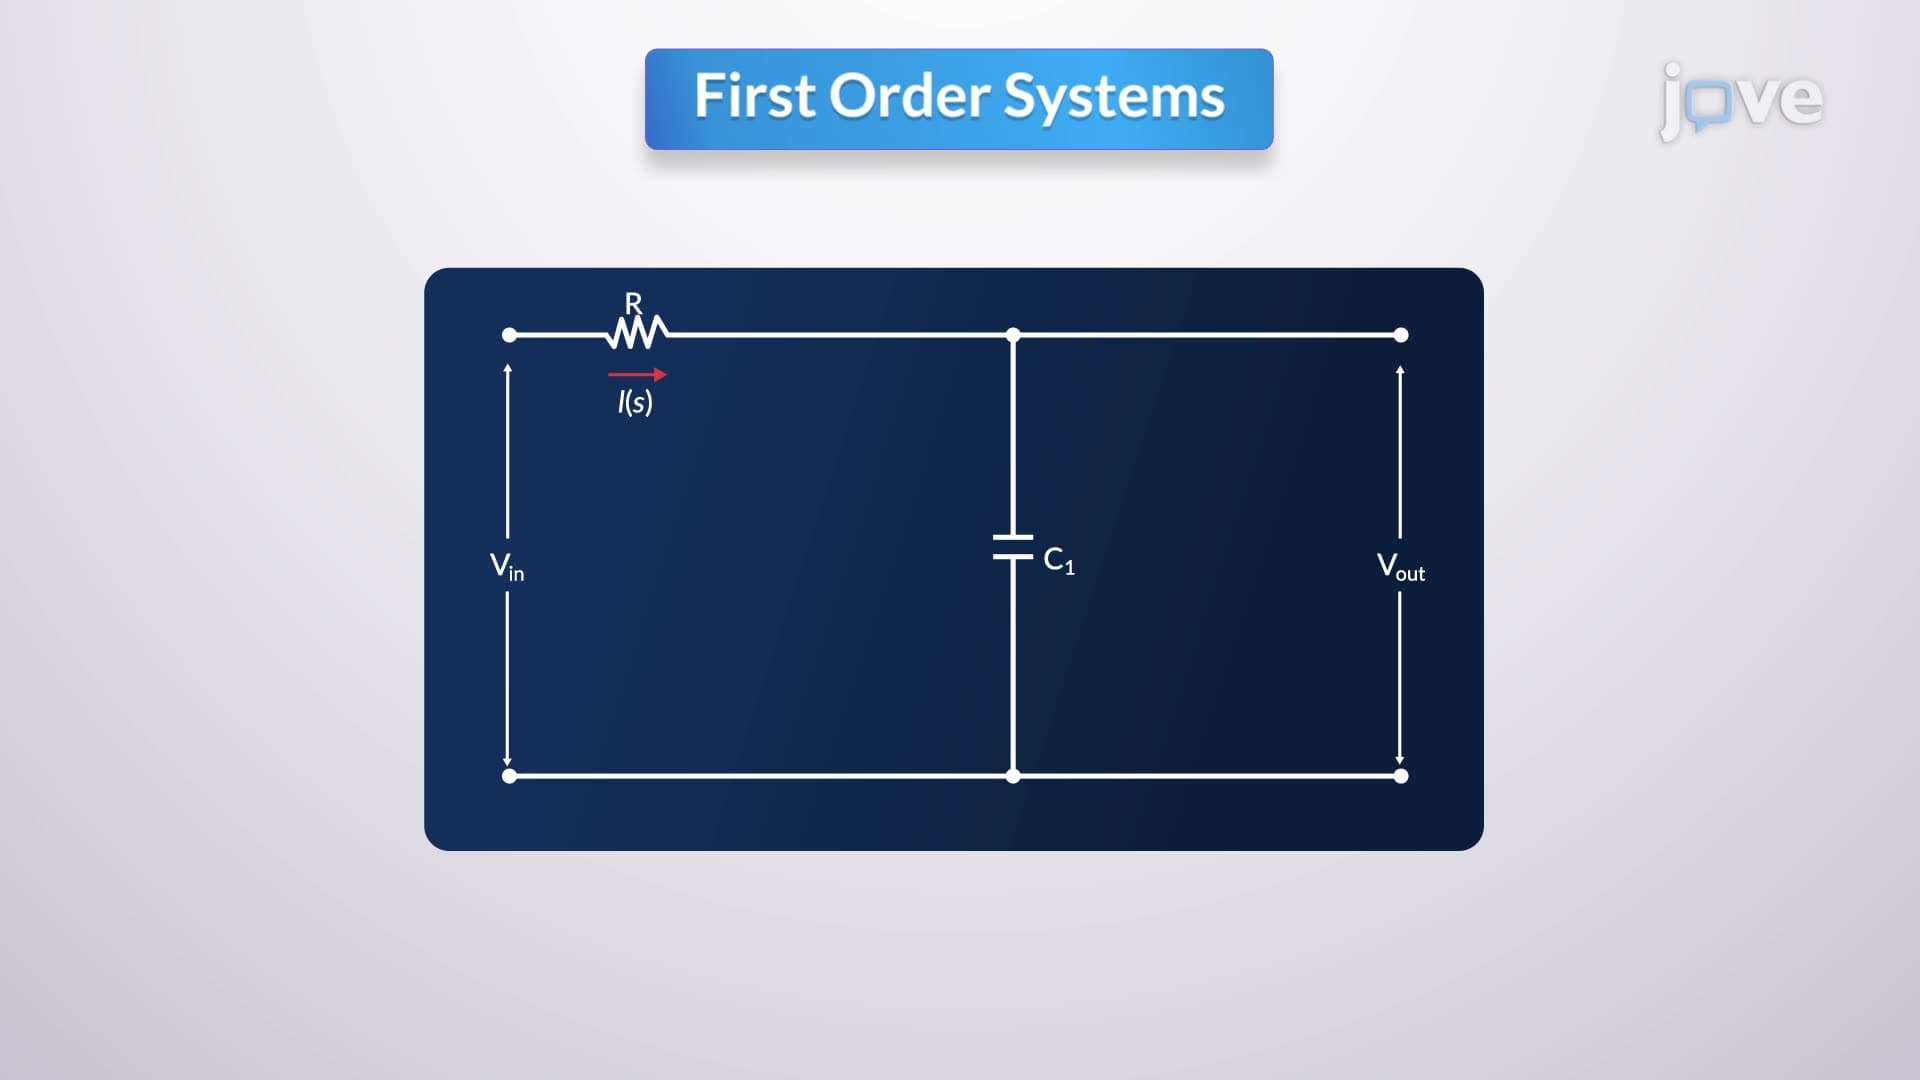
First Order Systems
When a first-order system is subjected to a unit-step input, its response is characterized by its transfer function. By applying the Laplace transform of the unit-step input to the transfer function, expanding the...
 01:26
PD Controller: Design
Designing a continuous-data controller requires selecting and linking components like adders and integrators, which are fundamental in Proportional,...
 01:26
Feedback control systems
Linear feedback systems are theoretical models that simplify analysis and design. These systems operate under the principle that their output is directly proportional to their input within certain ranges. For instance, an amplifier in a control system behaves linearly as long as the input signal remains within a specific range. However, most physical systems exhibit inherent nonlinearity...