Video Experimental Relacionado
Updated: Sep 10, 2025
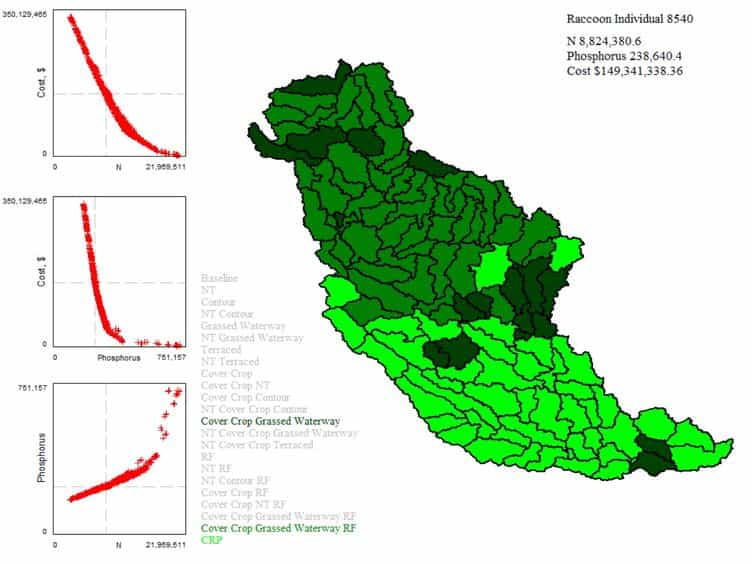
Spatial Multiobjective Optimization of Agricultural Conservation Practices using a SWAT Model and an Evolutionary Algorithm
Published on: December 9, 2012
EAB-BES: Un enfoque de optimización global para la planificación eficiente de rutas de UAV en entornos urbanos de
Yunhui Zhang1,2, Wenhong Xiao1,2, Shihong Yin3
1School of Internet, Jiaxing Vocational and Technical College, Jiaxing 314036, China.

Este estudio introduce un algoritmo mejorado de búsqueda de águila calva (EAB-BES) para la planificación de rutas de UAV en 3D en áreas urbanas. El algoritmo EAB-BES mejora significativamente la velocidad de convergencia y genera trayectorias de vuelo óptimas y sin colisiones.
Área de la Ciencia:
- Robótica y automatización
- Inteligencia artificial
- Ingeniería Aeroespacial
Sus antecedentes:
- El algoritmo tradicional de búsqueda de águila calva (BES) sufre de convergencia lenta y problemas de óptimas locales.
- Los entornos urbanos complejos plantean desafíos significativos para la planificación de rutas de vehículos aéreos no tripulados (UAV).
- Los algoritmos existentes a menudo luchan con la adaptabilidad y la eficiencia en entornos urbanos densos.
Objetivo del estudio:
- Desarrollar un algoritmo de búsqueda de águilas calvas mejorado de múltiples estrategias (EAB-BES) para mejorar la planificación de rutas de UAV en 3D.
- Abordar las limitaciones del algoritmo BES tradicional en entornos urbanos.
- Mejorar la velocidad de convergencia, la precisión de la trayectoria y la adaptabilidad para la navegación de UAV.
Principales métodos:
- Aprendizaje basado en la oposición de élite para una solución mejorada de exploración espacial.
- Mecanismo de ponderación adaptativo para equilibrar la búsqueda global y la explotación local.
- Una mutación diferencial guiada por la élite para una búsqueda local refinada.
Principales resultados:
- EAB-BES demostró la velocidad de convergencia más rápida y los valores de aptitud estable más bajos.
- El algoritmo generó los caminos 3D más cortos, suaves y sin colisiones.
- Los experimentos comparativos en seis entornos urbanos de alta densidad validaron un rendimiento superior frente a nueve algoritmos avanzados.
Conclusiones:
- EAB-BES ofrece una mejora significativa con respecto al algoritmo BES tradicional para la planificación de rutas de UAV.
- El algoritmo mejorado proporciona una solución eficiente, confiable y robusta para la navegación autónoma en entornos urbanos complejos.
- El análisis estadístico confirma el rendimiento superior y la competitividad de EAB-BES.
Más Videos Relacionados
Videos de Conceptos Relacionados
 01:28
Field Application of Global Positioning System
 01:17
Design Example: Alignment of a Road Line Using GIS
 01:30
Design Example: Identifying the Locations of Monuments in the Field Using Global Positioning System Device
 01:30
Types of Global Positioning System Surveys
 01:21
Distributed Loads: Problem Solving
 01:24
Absolute Motion Analysis- General Plane Motion
As the drone's propellers rotate, an upward force is generated that counteracts the force of gravity, enabling the drone to lift off from the ground. This initial movement of the drone is along a straight path, representing a form of translational motion. In this phase, every point on the...