Video Experimental Relacionado
Updated: Sep 9, 2025

Reconstituting and Characterizing Actin-Microtubule Composites with Tunable Motor-Driven Dynamics and Mechanics
Published on: August 25, 2022
Síntesis de la configuración y análisis del rendimiento del mecanismo reconfigurable desacoplado con patas de rueda
Jingjing Shi1, Ruiqin Li1, Wenxiao Guo1
1School of Mechanical Engineering, North University of China, Taiyuan 030051, China.

Este estudio introduce un nuevo método para sintetizar y optimizar las piernas robóticas reconfigurables. El enfoque garantiza un movimiento eficiente y una marcha estable para los robots, inspirándose en modelos biológicos.
Área de la Ciencia:
- La robótica
- Ingeniería mecánica
- Biomecánica
Sus antecedentes:
- Las patas robóticas reconfigurables ofrecen adaptabilidad, pero se enfrentan a desafíos en la síntesis de configuración y la optimización del rendimiento.
- Los diseños existentes a menudo carecen de una planificación de movimiento eficiente y capacidades de generación de marcha.
Objetivo del estudio:
- Proponer un método de síntesis de configuración para las piernas mecánicas paralelas desacopladas reconfigurables.
- Desarrollar un índice de evaluación para seleccionar las configuraciones óptimas de las piernas.
- Para permitir la selección del modo de movimiento específico de la tarea y la planificación de la marcha de los robots.
Principales métodos:
- Utilizó la teoría de la síntesis de tipo para desacoplar mecanismos paralelos para sintetizar configuraciones.
- Desarrolló un índice de evaluación de la complejidad estructural para la selección del mecanismo.
- Realizó análisis cinemático, derivó ecuaciones de posición inversa y calculó matrices jacobianas.
- Espacio de trabajo analizado y rendimiento de transmisión de movimiento/fuerza.
- Parámetros estructurales optimizados utilizando un índice de fluctuación del rendimiento global.
- Camino planificado del robot basado en principios biónicos y criterios de estabilidad estática.
Principales resultados:
- Se han sintetizado y evaluado con éxito configuraciones para piernas mecánicas reconfigurables.
- Se ha logrado una completa disociación de los grados de libertad en dos modos de movimiento.
- Parámetros mecánicos optimizados para mejorar el rendimiento.
- Demostró una planificación exitosa de la marcha para un robot que utiliza la pierna sintética en modo insecto.
Conclusiones:
- El método propuesto sintetiza y optimiza efectivamente las piernas mecánicas reconfigurables.
- El índice de evaluación desarrollado ayuda a seleccionar configuraciones superiores.
- El enfoque facilita la locomoción adaptable del robot para diversas tareas.
Videos de Conceptos Relacionados
 01:22
Controller Configurations
Control-system compensation involves various configurations, most commonly series or cascade compensation, in which the controller...
 01:24
One-Degree-of-Freedom System
A one-degree-of-freedom system is defined by an independent variable that determines its state and behavior. One example of a one-degree-of-freedom system is a simple harmonic oscillator, such as a...
 01:27
Support Reactions in Three Dimensions
Ball and Socket Joint is one of the supports allowing free rotation about any axis. This freedom of rotation is...
 01:23
Simplification of a Force and Couple System: II
 01:30
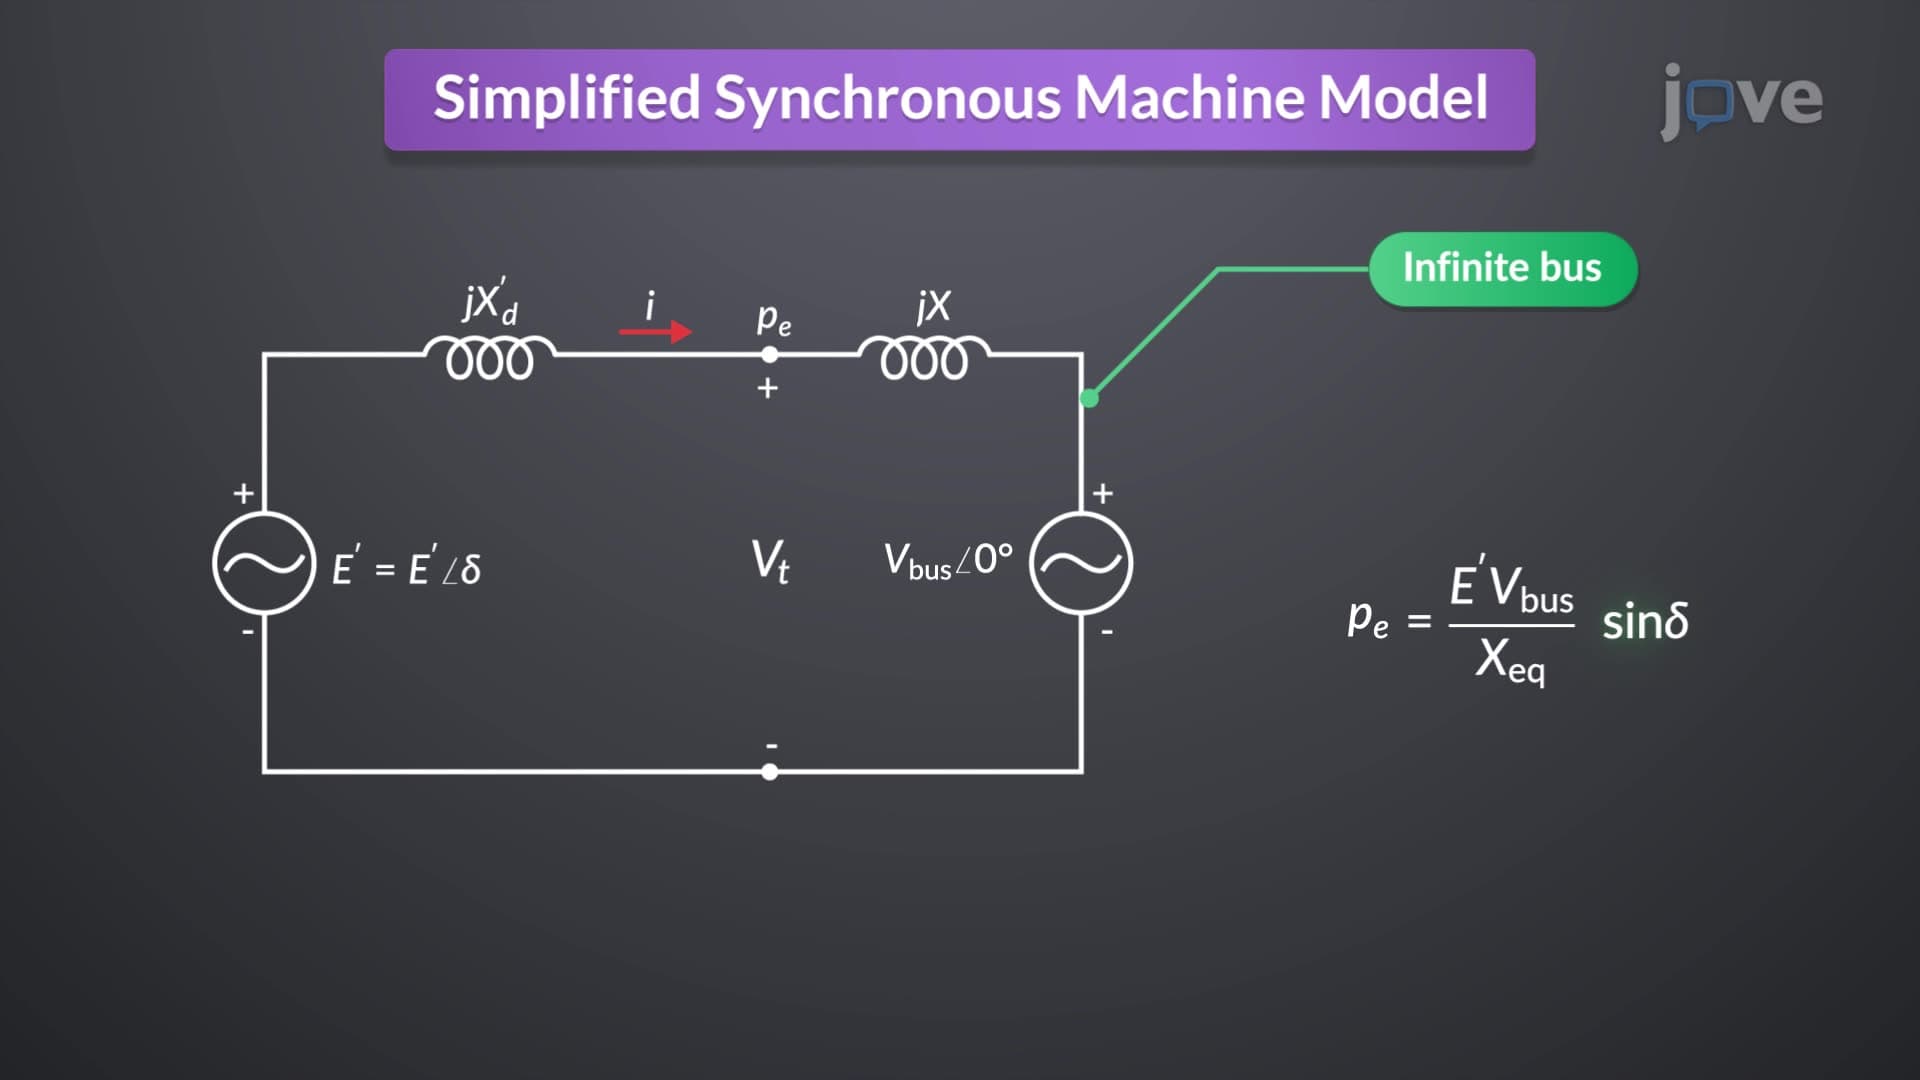
Simplified Synchronous Machine Model
In this model, each generator is connected to a...
 01:17
Rolling Resistance: Problem Solving