Detección de fuerzas multidireccionales en superresolución utilizando la teoría de isolina de valor de taxel
Video Experimental Relacionado
Updated: Sep 9, 2025
Imaging Integrin Tension and Cellular Force at Submicron Resolution with an Integrative Tension Sensor
Published on: April 25, 2019
Huanbo Sun1,2,3, Adam Spiers4,5, Hyosang Lee4,6
1Max Planck Institute for Intelligent Systems, Tübingen, Germany. huanbo.sun@pku.edu.cn.

Este estudio presenta una teoría unificada para la detección táctil en robots, mejorando el diseño y el rendimiento de los sensores. Explica cómo las fuerzas de corte reducen la precisión, guiando futuros sistemas táctiles robóticos.
Área de la Ciencia:
- La robótica
- Tecnología de sensores
- Ciencias de los materiales
Sus antecedentes:
- Los robots requieren una percepción táctil avanzada para una interacción efectiva.
- La detección táctil implica interacciones complejas entre sensores, objetos y fuerzas (normales y de corte).
- Los diseños de sensores existentes a menudo luchan con la precisión de la fuerza de corte.
Objetivo del estudio:
- Introducir una teoría integral que unifique los componentes de detección táctil.
- Para avanzar en el diseño de sensores táctiles y explicar las caídas de rendimiento bajo fuerzas de corte.
- Sugerir nuevos escenarios de aplicación para el toque robótico mejorado.
Principales métodos:
- Desarrolló una teoría basada en aislones de sensores para la detección de superresolución con unidades escasas.
- Se realizó un análisis estructural de los campos de percepción de los sensores, la sensibilidad a la fuerza y los efectos del objeto de contacto.
- Valido la teoría usando Barodome, un sensor 3D para la localización de contacto y desacoplamiento de la fuerza.
Principales resultados:
- La teoría predice una precisión reducida bajo fuerzas de corte en comparación con las fuerzas normales.
- La validación experimental mostró caídas de precisión observadas (0,5 mm) alineadas con las predicciones teóricas (0,33 mm).
- Demostró el impacto significativo de las fuerzas de corte en el rendimiento del sensor táctil.
Conclusiones:
- La teoría unificada proporciona una guía crucial para el diseño de futuros sensores táctiles.
- Los hallazgos son valiosos para el desarrollo de sistemas táctiles robóticos avanzados.
- Comprender los efectos de la fuerza de corte es clave para mejorar las capacidades de interacción robótica.
Videos de Conceptos Relacionados
 01:37
Super-resolution Fluorescence Microscopy
 01:30
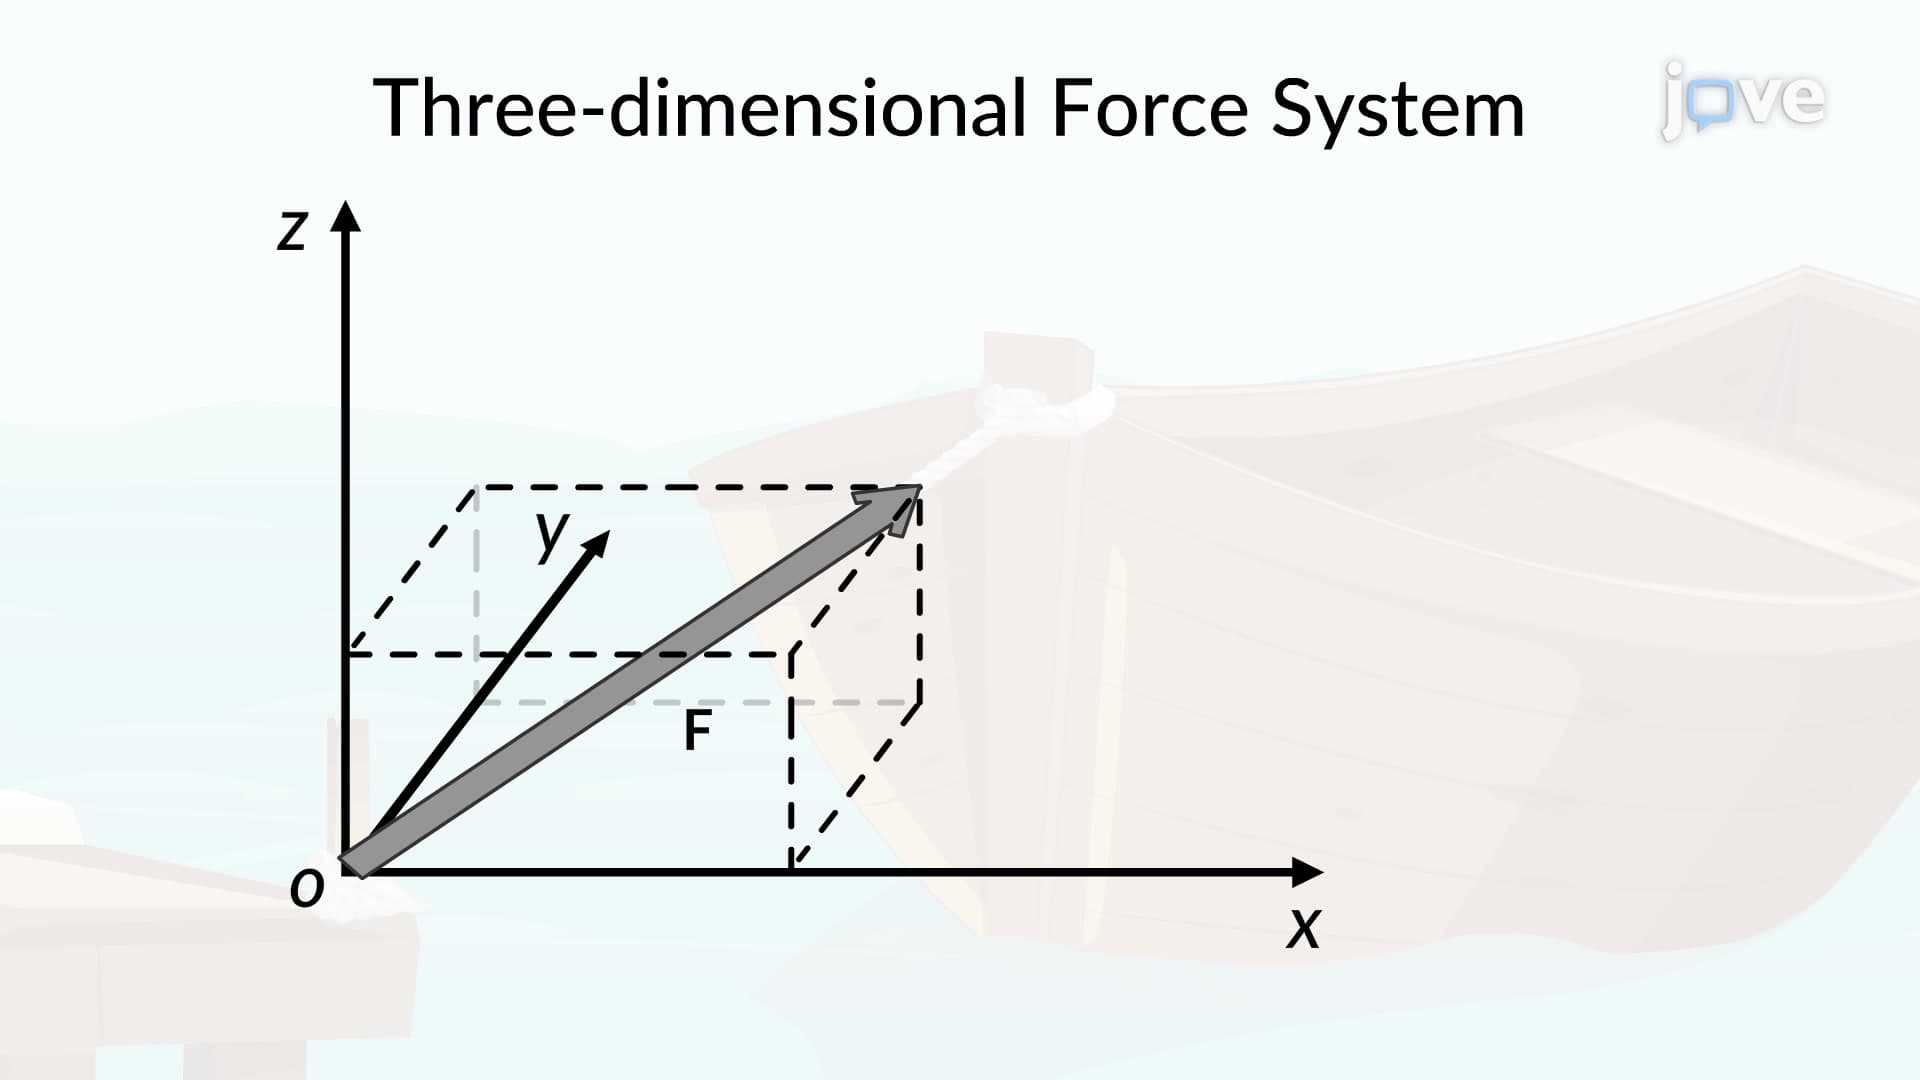
Three-Dimensional Force System
 01:15
Stress: General Loading Conditions
The shearing force, possessing potential directionality within the plane of the section, is simplified into two component forces running parallel to the x and y axes....
 01:20
Two-Dimensional Force System
 01:30
Three-Dimensional Force System:Problem Solving
To solve a three-dimensional force system, first resolve each force into its respective scalar components. Do this using...