Lograr la optimización convexa distribuida dentro del tiempo prescrito para sistemas multiagente no lineales de alto orden
Video Experimental Relacionado
Updated: Sep 9, 2025
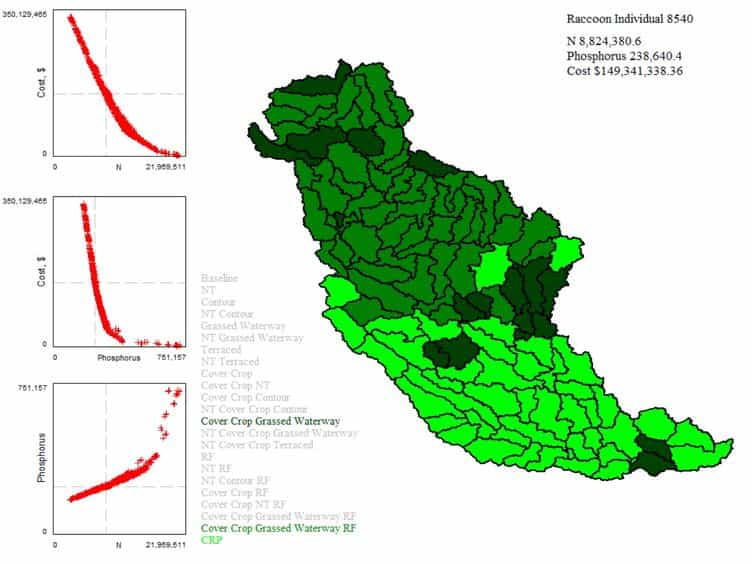
Spatial Multiobjective Optimization of Agricultural Conservation Practices using a SWAT Model and an Evolutionary Algorithm
Published on: December 9, 2012

Este estudio presenta un nuevo marco para la optimización convexa de tiempo prescrito distribuido en sistemas multiagente no lineales. Asegura la estabilidad y la limitación para un control robusto y adaptativo en diversas condiciones.
Área de la Ciencia:
- Teoría de control
- Optimización
- Sistemas no lineales
Sus antecedentes:
- La optimización distribuida es crucial para los sistemas multiagente (MAS).
- El control de tiempo prescrito ofrece garantías de convergencia en tiempo finito.
- Los métodos existentes a menudo carecen de robustez o adaptabilidad para MAS no lineales de alto orden.
Objetivo del estudio:
- Para abordar el problema de optimización convexa de tiempo prescrito distribuido (DPTCO) para MAS no lineales de alto orden.
- Desarrollar un marco de diseño en cascada unificado para el DPTCO.
- Establecer criterios para la estabilización en el tiempo prescrito y garantizar la limitación de la señal.
Principales métodos:
- Un marco de diseño en cascada que separa la generación de trayectoria y el control de seguimiento.
- Transformación de DPTCO en un problema de estabilización de tiempo prescrito.
- Utilizando funciones de Lyapunov cambiantes y transformaciones de estado variables en el tiempo.
- Empleando variables de modo deslizante y ganancias variables en el tiempo para la robustez.
- Aplicación de transformaciones de potencia de retroceso y descendencia para el control adaptativo.
Principales resultados:
- Se establecen criterios para la estabilización en el tiempo prescrito.
- Se ha demostrado la limitación de las señales internas en MAS de circuito cerrado.
- El marco maneja con éxito DPTCO robusto con perturbaciones.
- Se resuelve el DPTCO adaptativo con incertidumbre de parámetro para los MAS de retroalimentación estricta.
Conclusiones:
- El marco en cascada propuesto resuelve efectivamente el problema de DPTCO para MAS no lineales de orden superior.
- El método proporciona soluciones robustas y adaptables bajo perturbaciones e incertidumbre de parámetros.
- Los ejemplos numéricos validan los hallazgos teóricos y la eficacia del marco.


Videos de Conceptos Relacionados
 01:29
Mechanistic Models: Compartment Models in Algorithms for Numerical Problem Solving
In individual population analyses, different algorithms are employed, such as Cauchy's method, which uses a...
 01:06
Collisions in Multiple Dimensions: Problem Solving
A small car of mass 1,200 kg traveling east at 60 km/h collides at an intersection with a truck of mass 3,000 kg traveling due north at 40 km/h. The two vehicles are locked together. What is the...
 01:16
Statically Indeterminate Problem Solving
 01:29
Two-Dimensional Force System: Problem Solving
The first step to solving a two-dimensional force system problem is to draw a free-body diagram of the object under consideration. This diagram helps identify all the external forces acting on the object, including their...
 01:21
Distributed Loads: Problem Solving
 01:30
Three-Dimensional Force System:Problem Solving
To solve a three-dimensional force system, first resolve each force into its respective scalar components. Do this using...