Video Experimental Relacionado
Updated: Sep 9, 2025


WheelCon: A Wheel Control-Based Gaming Platform for Studying Human Sensorimotor Control
Published on: August 15, 2020
Estabilidad de los sistemas con retraso: control impulsivo compensador de retraso
Lian Chen1, Cui Cai1, Song Ling2
1Research Institute of Highway Ministry of Transport, Xitucheng Road No. 8, HaiDian District, Beijing, 100083, China.

Este estudio introduce el control impulsivo compensatorio de retraso para estabilizar sistemas con dinámicas inestables y ganancias de impulso. La investigación demuestra que los retrasos de impulso pueden mitigar efectivamente la inestabilidad en los sistemas dinámicos controlados.
Área de la Ciencia:
- Ingeniería de sistemas de control
- Dinámica no lineal
- Teoría de los sistemas
Sus antecedentes:
- Los sistemas con dinámica retrasada y ganancias de impulso inestables presentan desafíos de control significativos.
- Los métodos de control existentes luchan para manejar eficazmente los efectos desestabilizadores de las ganancias de impulso inestables en los sistemas retrasados.
Objetivo del estudio:
- Introducir e investigar una nueva estrategia de control, el control impulsivo compensatorio de retraso, para estabilizar los sistemas dinámicos.
- Desarrollar un método que utilice retrasos de impulso para contrarrestar la inestabilidad causada por ganancias de impulso inestables.
- Establecer las condiciones para la estabilidad exponencial en sistemas de impulso retrasado.
Principales métodos:
- Formulación de un criterio de compensación que considere tanto las ganancias de impulso inestables como los retrasos de impulso.
- Propuesta de una desigualdad de retraso impulsivo modificada de Halanay con ganancia de impulso real.
- Establecimiento de condiciones suficientes para la estabilidad exponencial utilizando el criterio de compensación y una desigualdad de Halanay relajada.
Principales resultados:
- La estrategia de control impulsivo de compensación de retraso propuesta contrarresta efectivamente la inestabilidad de las ganancias de impulso inestables.
- Se obtuvieron condiciones suficientes para lograr estabilidad exponencial en sistemas de impulso retrasado.
- Las simulaciones comparativas validaron la superioridad del algoritmo de control propuesto.
Conclusiones:
- El control impulsivo compensador de retraso es una estrategia viable para estabilizar sistemas dinámicos complejos.
- Los retrasos de impulso pueden emplearse estratégicamente para mitigar los impactos negativos de las ganancias de impulso inestables.
- Los resultados ofrecen un nuevo enfoque para mejorar la estabilidad de los sistemas dinámicos controlados.
Videos de Conceptos Relacionados
 01:07
Time-Domain Interpretation of PD Control
Consider the example of control of motor torque. Initially, a positive...
 01:24
Transient and Steady-state Response
These test signals are integral in designing control systems to exhibit two key performance aspects: transient response and steady-state...
 01:26
Feedback control systems
Linear feedback systems are theoretical models that simplify analysis and design. These systems operate under the principle that their output is directly proportional to their input within certain ranges. For instance, an amplifier in a control system behaves linearly as long as the input signal remains within a specific range. However, most physical systems exhibit inherent nonlinearity...
 01:24
BIBO stability of continuous and discrete -time systems
To determine the BIBO stability, the convolution integral is utilized when a bounded continuous-time input is applied to a Linear Time-Invariant (LTI) system....
 01:22
Controller Configurations
Control-system compensation involves various configurations, most commonly series or cascade compensation, in which the controller...
 01:28
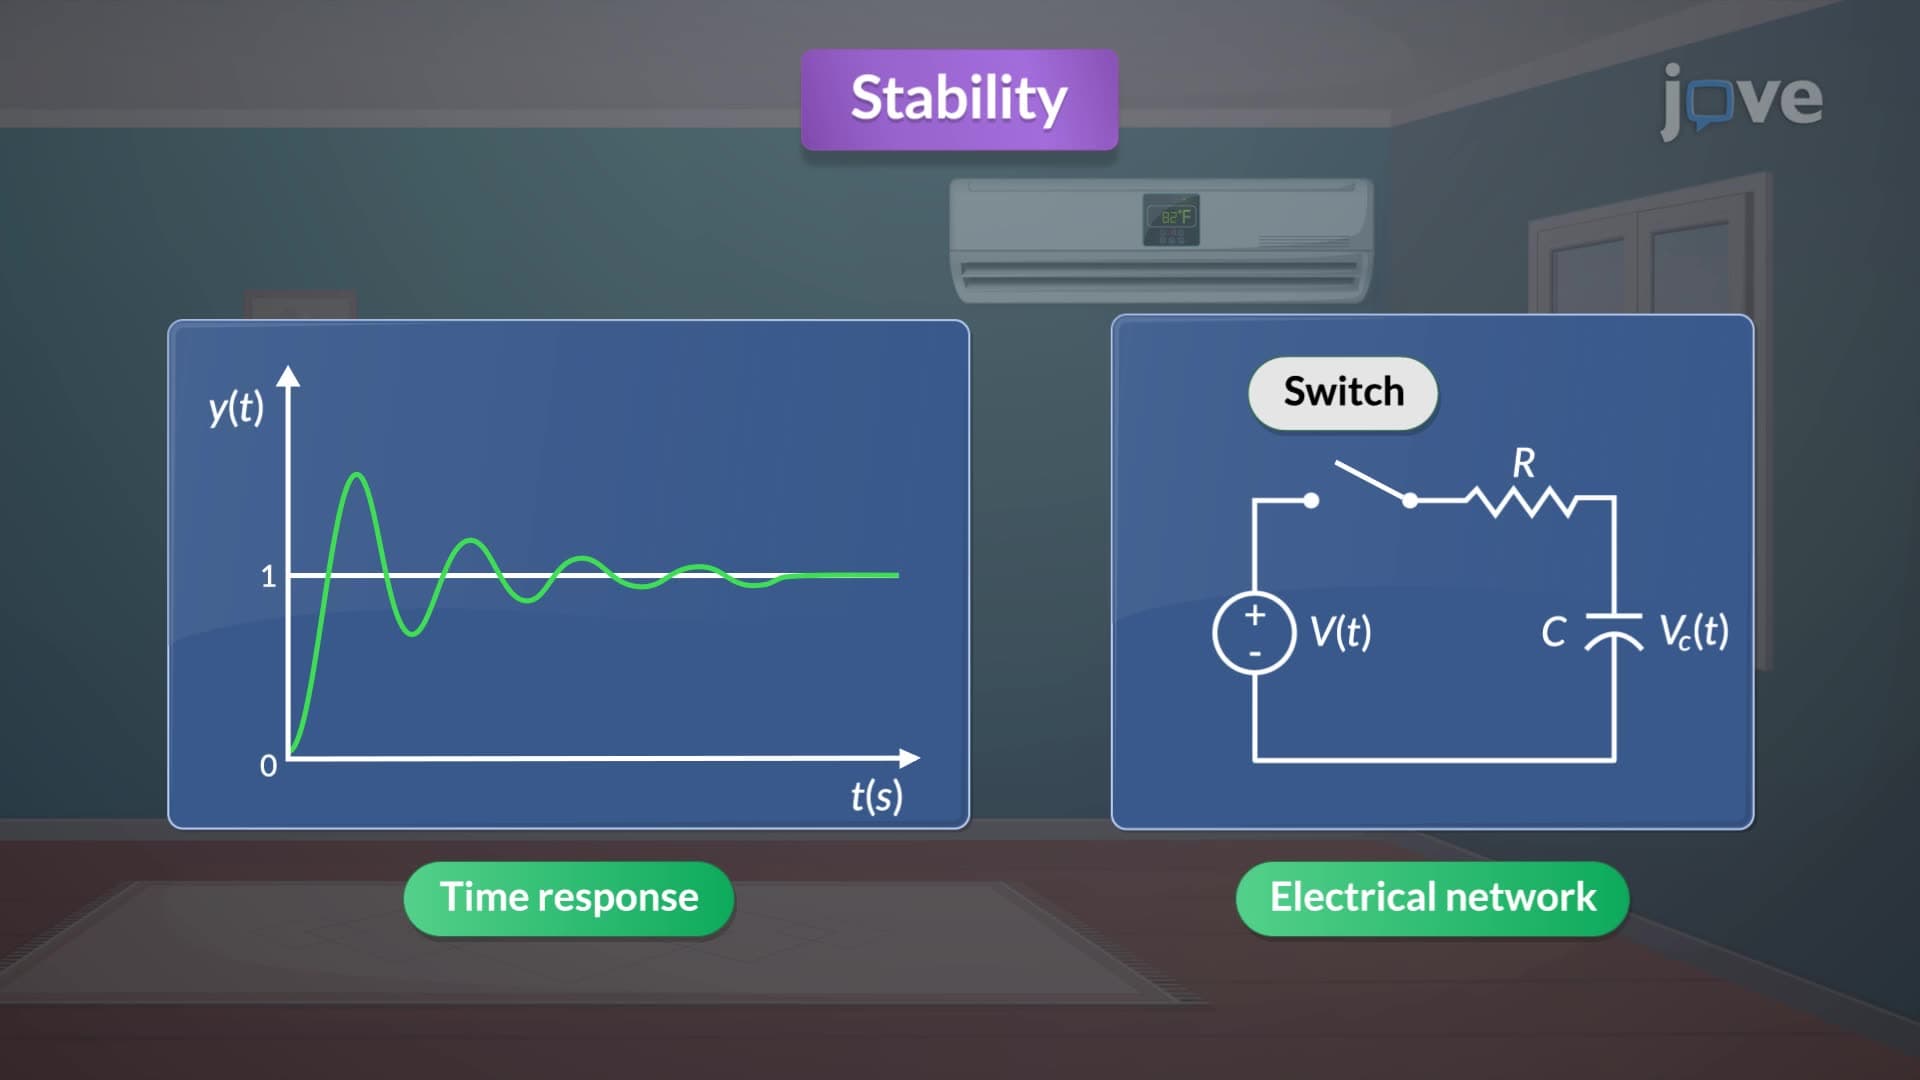
Stability
The stability of an LTI system is determined by the roots of its characteristic equation, known as poles. A system is stable if it produces a bounded...