Video Experimental Relacionado
Updated: Sep 9, 2025
06:24

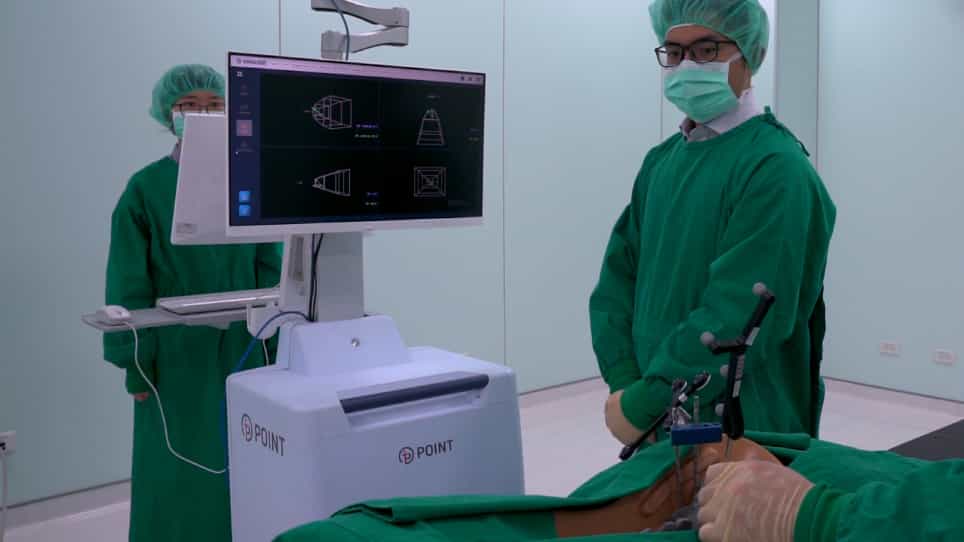
A Spine Robotic-Assisted Navigation System for Pedicle Screw Placement
Published on: May 11, 2020
8.9K
Robots montados en cánula para la vertebroplastia semiautónoma: una comparación de diseños de accionamiento de
Michelle J Song1, Benjamin D Killeen2, Justin D Opfermann1
1Department of Mechanical Engineering, Johns Hopkins University, Baltimore, MD, USA.

Resumen
Dos novedosos robots inspirados en el gusano de pulgada ofrecen la inserción de cánula de alta precisión y semiautónoma para la vertebroplastia, abordando las limitaciones de los tratamientos mínimamente invasivos actuales. El robot de gusano de tornillo demuestra una visualización superior y es más adecuado para aplicaciones clínicas.
Área de la Ciencia:
- La robótica en la medicina
- Cirugía mínimamente invasiva
- Ingeniería biomédica
Sus antecedentes:
- Las fracturas por compresión vertebral afectan a más de 200 millones de personas en todo el mundo.
- La vertebroplastia percutánea es un tratamiento común pero tiene limitaciones.
- Los desafíos incluyen la exposición prolongada a la radiación y una curva de aprendizaje pronunciada para los proveedores.
Objetivo del estudio:
- Desarrollar y evaluar dos diseños de robots montados en cánulas para la inserción semiautónoma de cánulas de alta precisión.
- Para hacer frente a las limitaciones de los actuales procedimientos de vertebroplastia.
- Para comparar el rendimiento y la idoneidad de dos diseños robóticos distintos basados en inchworm.
Principales métodos:
- Se desarrollaron dos diseños de robots basados en el mecanismo de la lombriz: uno piezoeléctrico, otro inspirado en el actuador lineal (parafuso).
- Los diseños se diseñaron para una fuerza de empuje ≥150 N y una precisión submilimétrica.
- Se realizaron ensayos de análisis de elementos finitos (FEA) y de imágenes in silico para su evaluación.
Principales resultados:
- Ambos diseños demostraron viabilidad para la generación de movimiento lineal con una mínima deformación de la placa base.
- El diseño del gusano de tornillo exhibió una huella quirúrgica 44.4% más pequeña.
- El diseño del gusano de tornillo proporcionó una visualización superior de la trayectoria de inserción de la cánula.
Conclusiones:
- Ambos diseños robóticos cumplen con los requisitos clínicos para la inserción de cánulas en la vertebroplastia.
- El robot de gusano de tornillo es más adecuado para la vertebroplastia semiautónoma debido a su menor huella y mejor visualización.
- La asistencia robótica es prometedora para mejorar la precisión y reducir los desafíos del procedimiento en la vertebroplastia.

