Video Experimental Relacionado
Updated: Sep 9, 2025

Determining and Controlling External Power Output During Regular Handrim Wheelchair Propulsion
Published on: February 5, 2020
Estimación de las fuerzas de frenado y de propulsión durante las entradas y salidas en superficie del laboratorio
Lauren M Baker1, Fabian C Weigend1, Krithika Swaminathan1
1John A. Paulson School of Engineering and Applied Sciences, Harvard University, Boston, Massachusetts, United States of America.

Este estudio muestra que los modelos de aprendizaje automático que utilizan sensores portátiles pueden estimar las fuerzas de funcionamiento. La individualización de estos modelos mejora significativamente la precisión para el análisis de funcionamiento en tierra y al aire libre en el mundo real.
Área de la Ciencia:
- Biomecánica
- Ciencias del deporte
- Tecnología portátil
Sus antecedentes:
- Estimar las métricas cinéticas de funcionamiento como las fuerzas de frenado y propulsión es crucial para comprender el rendimiento, la fatiga y las lesiones.
- Las unidades de medición inercial portátiles (IMU) combinadas con el aprendizaje automático ofrecen un método prometedor para el análisis cinético del mundo real.
- Los modelos actuales de IMU a menudo carecen de transferencia, ya que se entrenan únicamente en cintas de correr y no se validan para diversas condiciones en el suelo.
Objetivo del estudio:
- Desarrollar y evaluar un modelo generalizado basado en el IMU para estimar las fuerzas de frenado y propulsión durante la conducción en tierra.
- Investigar el impacto del ajuste fino de los datos individuales en la precisión del modelo.
- Evaluar el rendimiento y la aplicabilidad del modelo tanto en entornos de laboratorio como al aire libre.
Principales métodos:
- Un modelo generalizado fue entrenado con datos de 15 corredores recreativos.
- El rendimiento del modelo se evaluó durante el funcionamiento en tierra (dentro y fuera del laboratorio) utilizando la validación cruzada de una sola salida.
- Se exploró el ajuste fino con datos terrestres individuales para mejorar la precisión de la estimación de la fuerza.
Principales resultados:
- El modelo generalizado alcanzó un error de la raíz media al cuadrado de 4,3 ± 1,1% del peso corporal (%BW) para las fuerzas aéreas.
- El ajuste fino con sólo ocho pasos redujo el error a 2,6 ± 0,5%BW.
- Los modelos afinados mostraron una mejor alineación con las tendencias de fuerza dependientes de la velocidad durante la carrera al aire libre.
Conclusiones:
- Los modelos basados en IMU pueden proporcionar estimaciones precisas de las fuerzas de funcionamiento durante las condiciones de superficie.
- La individualización mejora significativamente la precisión de estas estimaciones cinéticas.
- Estos hallazgos apoyan el desarrollo de herramientas prácticas y portátiles para el análisis biomecánico real en corredores.
Más Videos Relacionados
 10:28
Kinematics and Ground Reaction Force Determination: A Demonstration Quantifying Locomotor Abilities of Young Adult, Middle-aged, and Geriatric Rats
Published on: February 22, 2011
 10:52
Simulation of Human-induced Vibrations Based on the Characterized In-field Pedestrian Behavior
Published on: April 13, 2016
Videos de Conceptos Relacionados
 01:17
Rolling Resistance: Problem Solving
 01:05
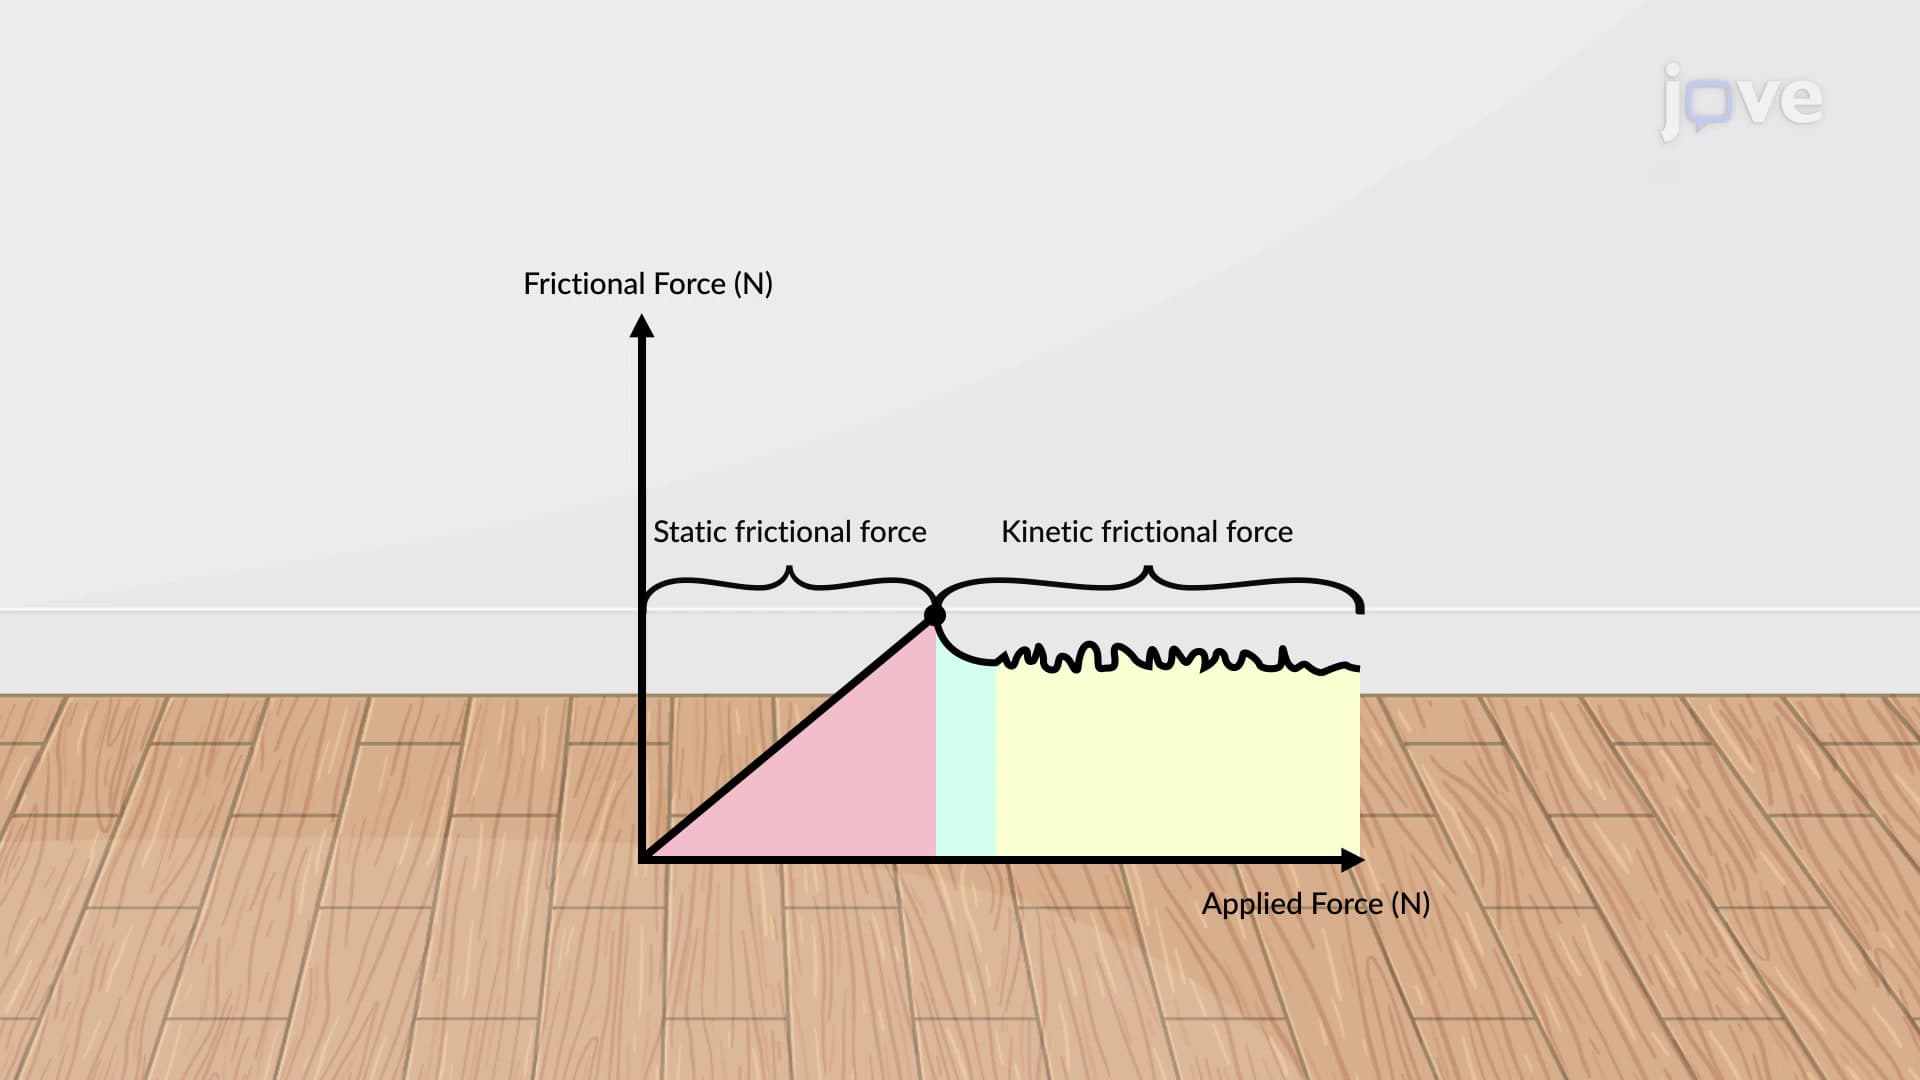
Static and Kinetic Frictional Force
However, if two systems are in contact and are stationary relative to one...
 00:57
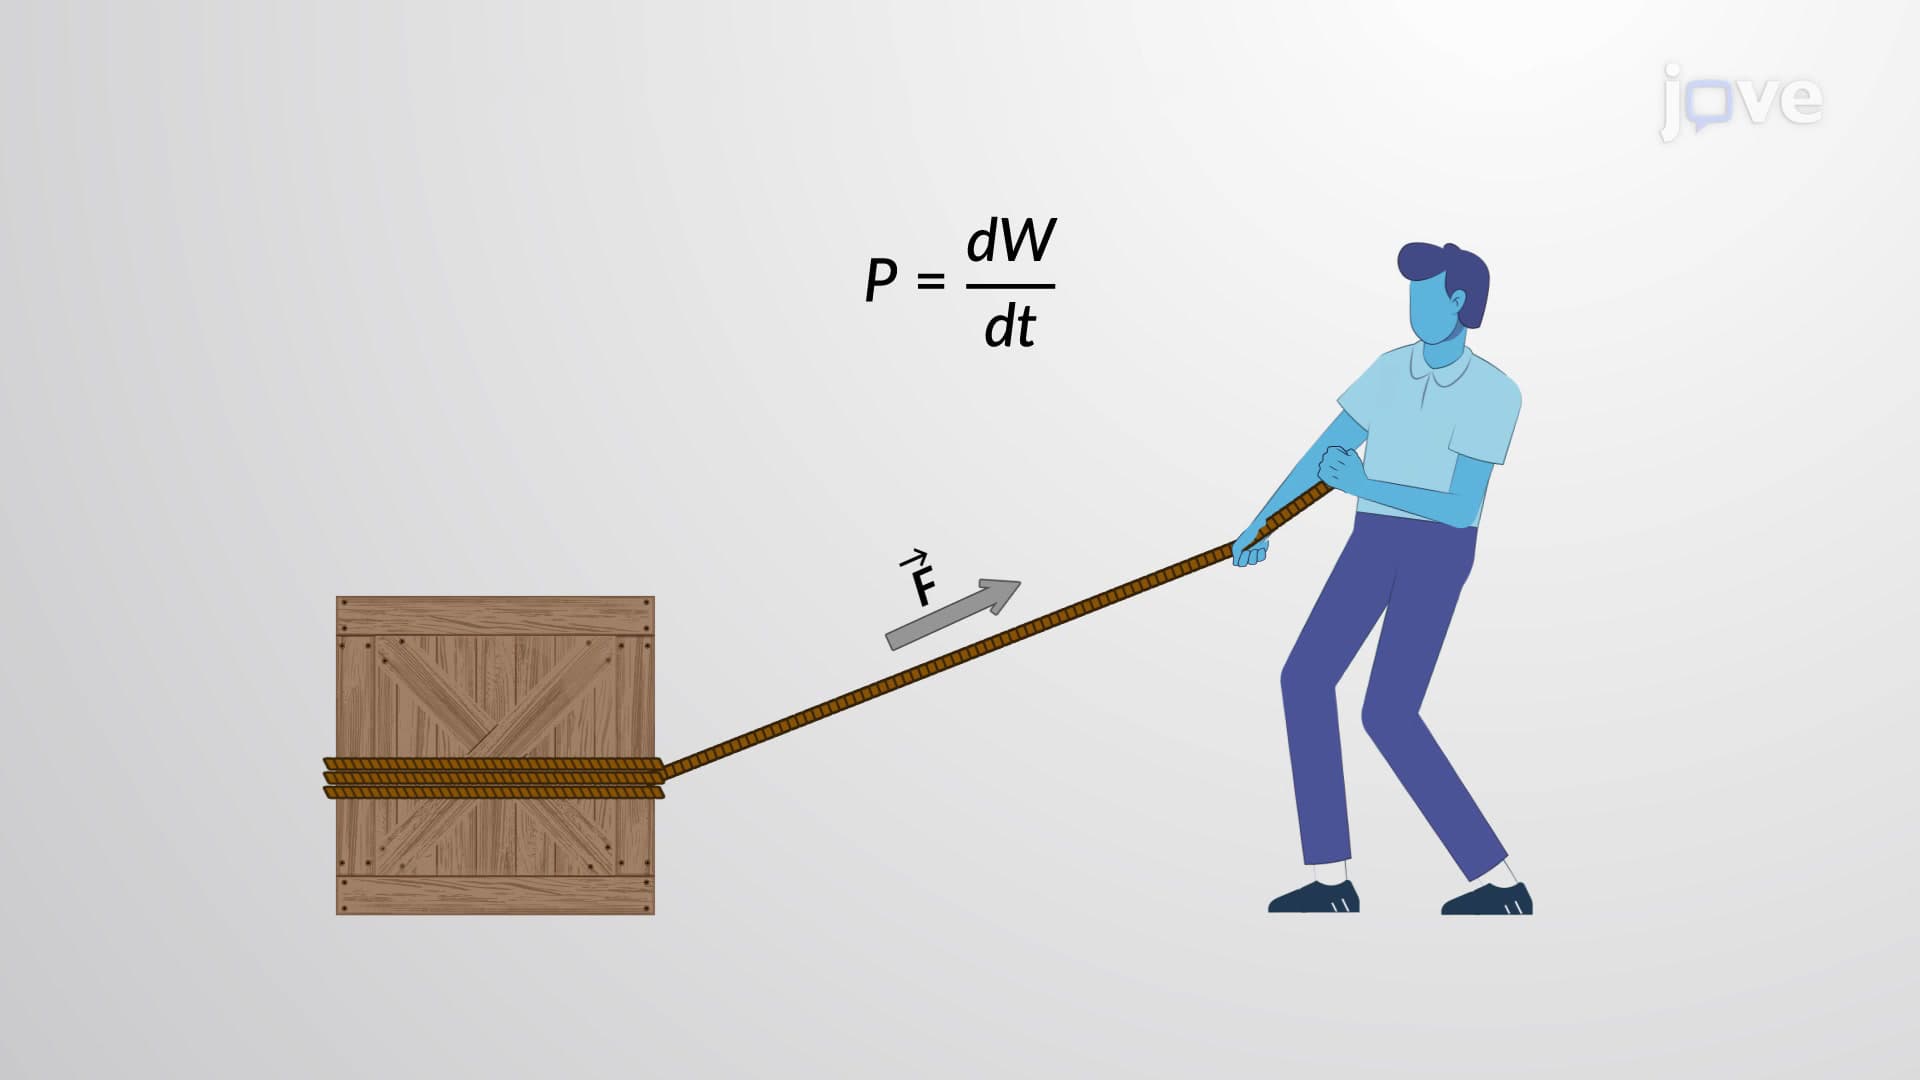
Power Expended by a Constant Force
 01:21
Rolling Resistance
For instance, imagine a hard cylinder rolling on a comparatively soft surface. The cylinder's weight compresses the surface beneath it. As the cylinder moves, the material in front of it slows down...
 01:10
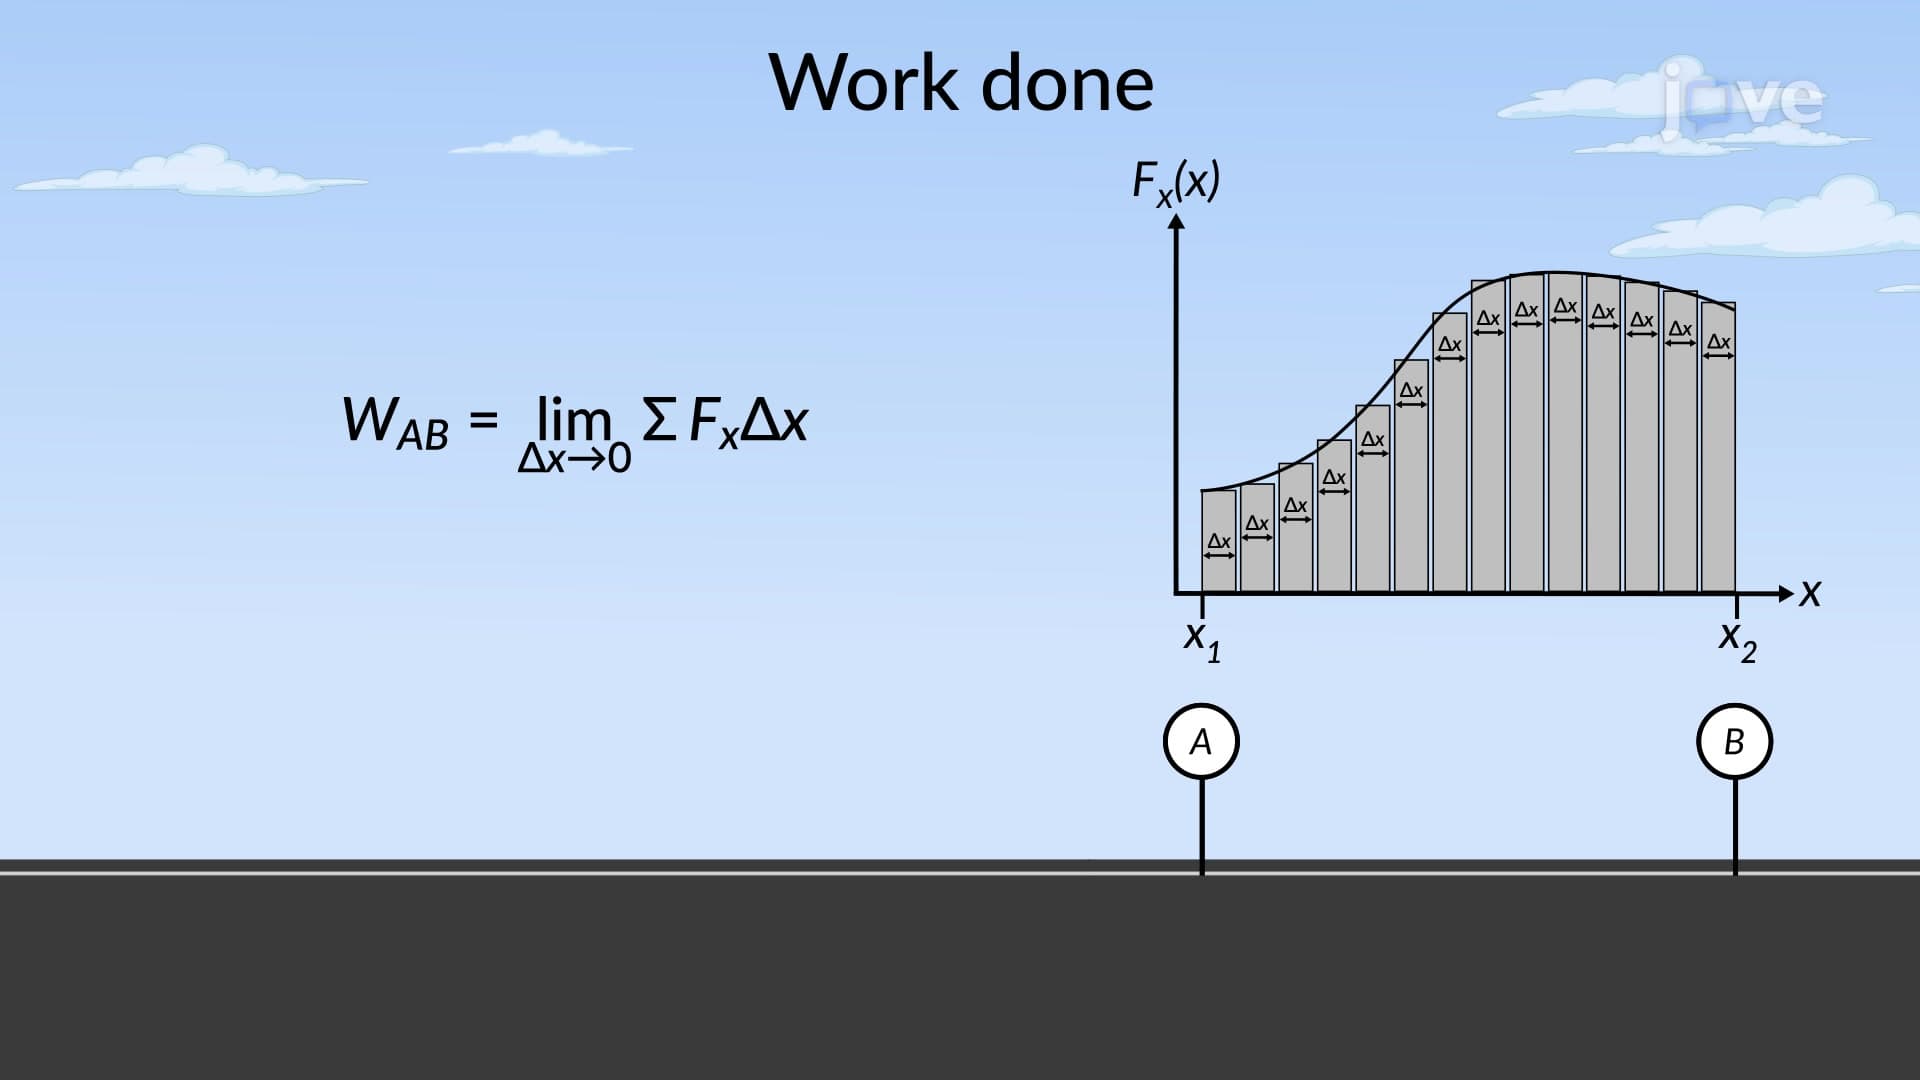
Work and Energy for Variable Forces
 01:28
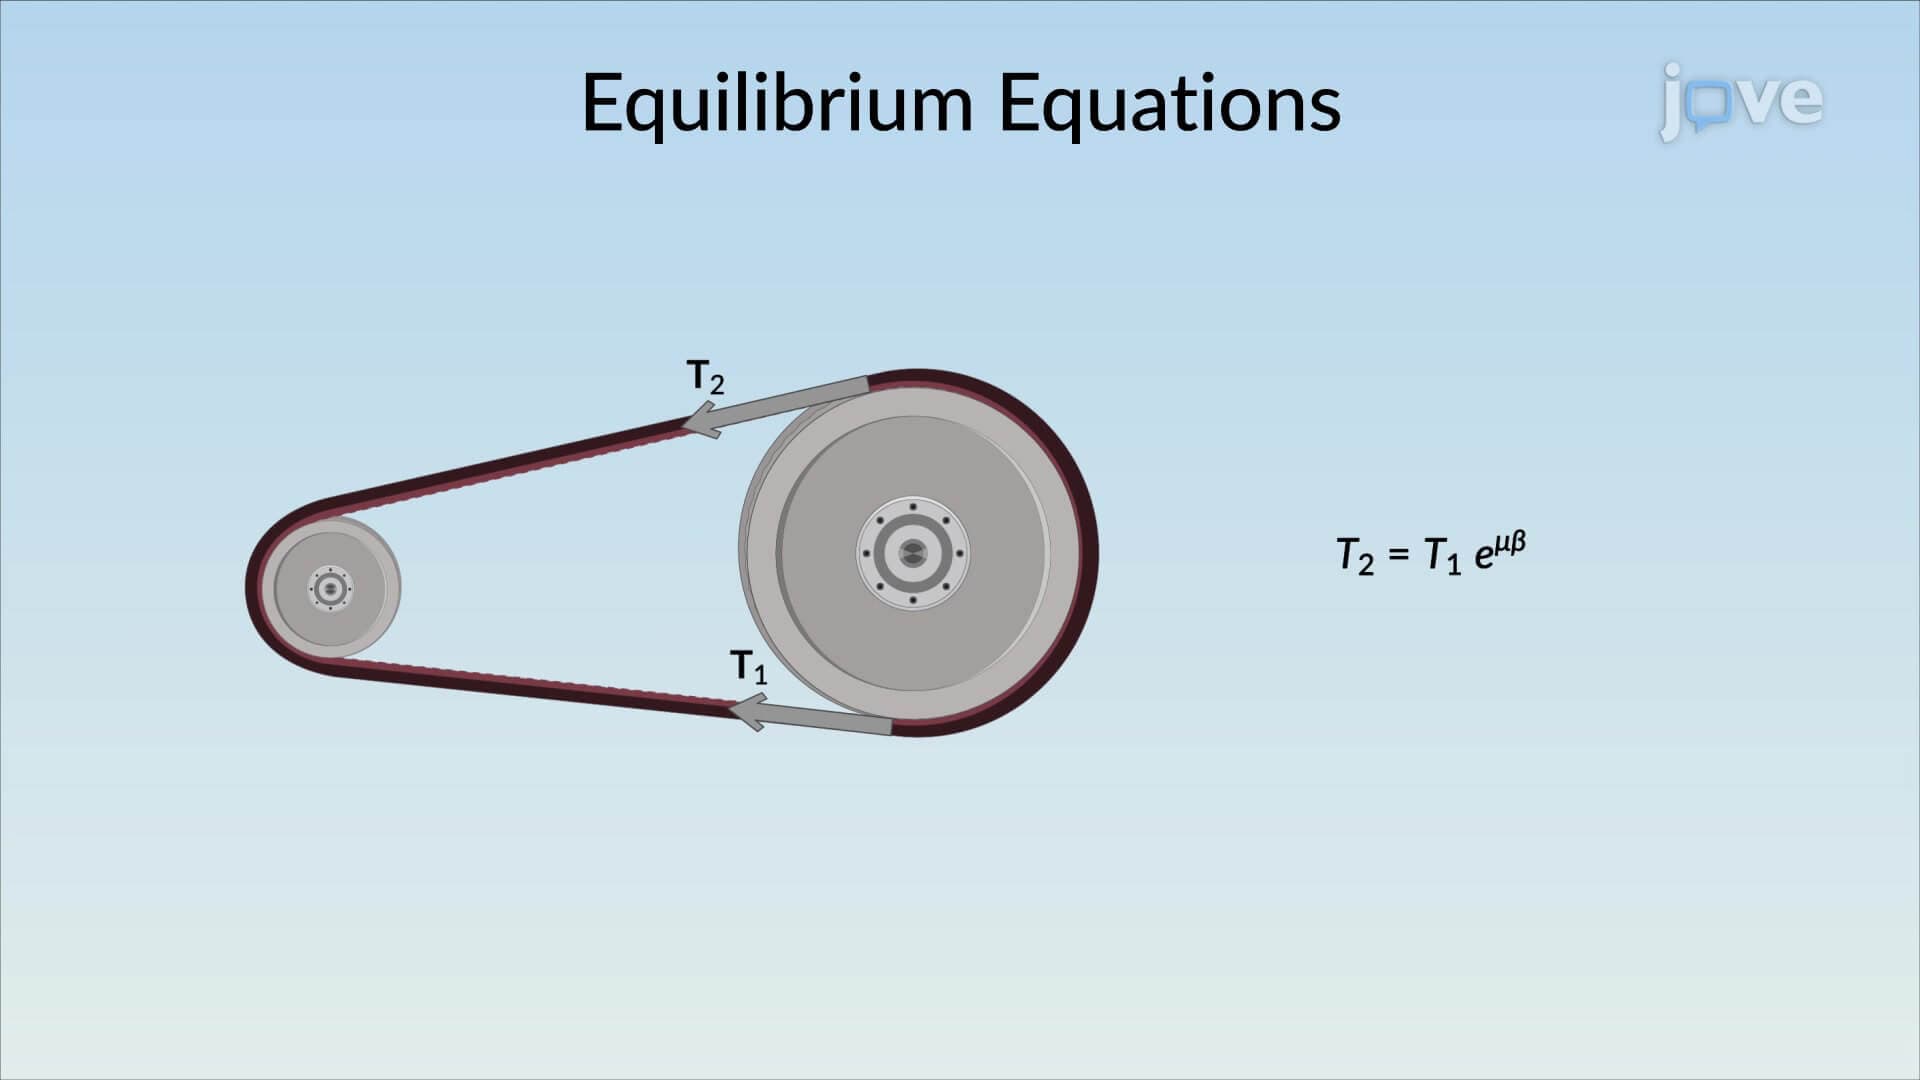
Frictional Forces on Flat Belts