Video Experimental Relacionado
Updated: Jan 8, 2026


Rod-based Fabrication of Customizable Soft Robotic Pneumatic Gripper Devices for Delicate Tissue Manipulation
Published on: August 2, 2016
Un actuador blando con rigidez sintonizable y atasco ajustable para manipulación diestra
1Marine Robotics Lab Department of Mechanical Engineering, University of Wisconsin, Madison, Madison, Wisconsin, USA.

Abstract:
In this work, we introduce the Jamming Adjustable PneuNet Actuator (JAPA), a novel soft robotic finger that enables both stiffness modulation and tunable bending behavior through a flexible hybrid jamming approach. This method combines the high stiffness gain of layer jamming and the adaptability of granular jamming. By adjusting the effective length of the paper-based layer jamming using a magnetically positioned sliding mechanism, JAPA can dynamically reshape its bending profile. Meanwhile, the granular jamming element distributed throughout the finger can provide adaptive stiffness reinforcement across all bending configurations. The combination of adjustable stiffness and reconfigurable bending profile substantially enhances JAPA's multidirectional force control and dexterity. To evaluate its performance, we conducted a series of experiments to assess JAPA's stiffness modulation, pull-off and output forces, multidirectional force control, and workspace. Experimental results demonstrate that JAPA can achieve a maximum stiffness gain of up to 3.55×, with adjustable stiffness distribution contributing to a workspace expansion exceeding 200% and a more than 300% improvement in multidirectional force modulation. To visualize its multidirectional force control ability, we used a single JAPA unit to operate a computer cursor via a TrackPoint, dragging the cursor in different directions. To further validate its manipulation capability, we constructed a four-unit JAPA gripper capable of in-hand object rotation and safe handling of diverse objects, including delicate and irregularly shaped items. The proposed soft finger design holds promise for applications in assistive robotics, adaptive grasping, and human-interactive devices, where both safety and functional versatility are critical.


Videos de Conceptos Relacionados
 01:17
Magnetic Damping
If, however, the bob is a slotted metal plate, the magnet produces a much smaller effect. When a slotted metal plate enters the field, an emf is induced by the change in flux; however, it is less effective because the slots limit the...
 01:12
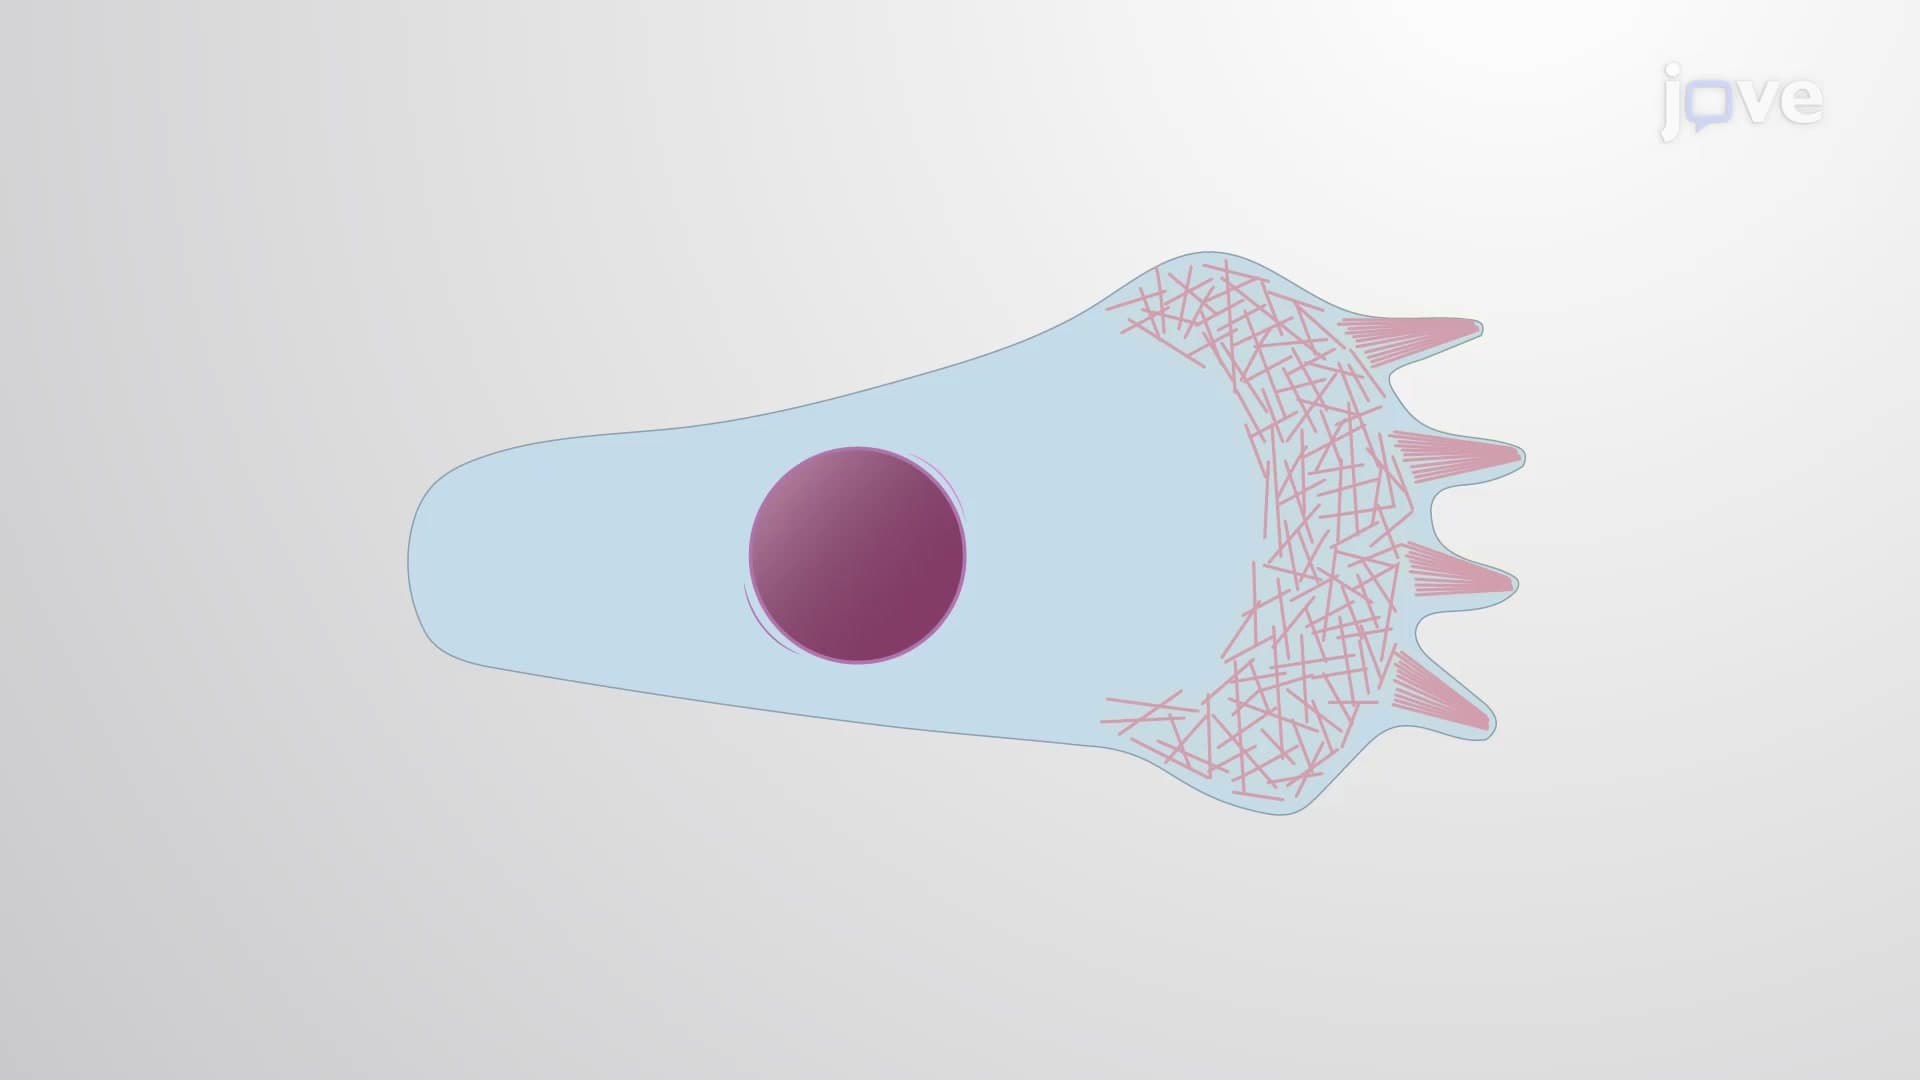
Adaptability of Cytoskeletal Filaments