Video Experimental Relacionado
Updated: Feb 12, 2026

Free-form Light Actuators — Fabrication and Control of Actuation in Microscopic Scale
Published on: May 25, 2016
Control predictivo basado en GPIO para sistemas no lineales de accionamiento completo bajo perturbaciones puntuales

Este estudio introduce un sistema totalmente actuado (FAS) de control predictivo que utiliza un observador generalizado proporcional-integral (GPIO) para gestionar las perturbaciones agrupadas en sistemas no lineales. El método asegura un robusto rendimiento de seguimiento y estabilidad, demostrado a través del control de actitud de la nave espacial.
Área de la Ciencia:
- Ingeniería de Sistemas de Control Ingeniería de Sistemas de Control
- Dinámica de sistemas no lineal Dinámica de sistemas no lineal
- Robótica y automatización.
Sus antecedentes:
- Las perturbaciones acumuladas, que abarcan las incertidumbres del modelo y los factores externos, plantean desafíos significativos en el control de los sistemas no lineales.
- Las estrategias de control existentes a menudo tienen dificultades para estimar y predecir con precisión las perturbaciones, lo que limita el rendimiento del seguimiento.
- Los enfoques del sistema de accionamiento completo (FAS, por sus siglas en inglés) ofrecen potencial para un control mejorado, pero requieren mecanismos robustos de rechazo de perturbaciones.
Objetivo del estudio:
- Desarrollar una estrategia de control de seguimiento anti-perturbación para sistemas no lineales sujetos a perturbaciones agrupadas.
- Presentar un novedoso marco de control predictivo de un sistema totalmente actuado (FAS) integrado con un observador integral proporcional generalizado (GPIO).
- Para garantizar la estabilidad limitada y garantizar el rendimiento de seguimiento deseado en presencia de incertidumbres y perturbaciones externas.
Principales métodos:
- Se formuló un modelo de sistema no lineal de tiempo discreto orientado al control dentro del marco FAS.
- Un Observador Generalizado Proporcional-Integral (GPIO) fue diseñado para una estimación precisa de perturbaciones a tanto alzado utilizando un supuesto menos conservador.
- Se construyó un modelo de predicción de FAS incremental (IFAS) que incorpora una vista previa de la perturbación a través de una nueva ecuación diofantina.
Principales resultados:
- El GPIO logró una estimación precisa de las perturbaciones acumuladas, lo que permite una previsión efectiva de las perturbaciones.
- El modelo de predicción de IFAS facilitó las predicciones de varios pasos para el diseño óptimo del controlador.
- Se derivaron rigurosamente las condiciones suficientes para la estabilidad limitada y el rendimiento de seguimiento del FAS de circuito cerrado.
Conclusiones:
- El control predictivo de FAS basado en GPIO propuesto aborda efectivamente los problemas de control de seguimiento anti-perturbación en sistemas no lineales.
- El método desarrollado proporciona una solución factible y robusta, validada por su aplicación al control de actitud de naves espaciales.
- Este enfoque mejora la resiliencia del sistema de control contra las incertidumbres del modelo y las perturbaciones externas.
Videos de Conceptos Relacionados
 02:26
Ecological Disturbance
 01:10
Control Systems
At the heart...
 01:25
Control Systems: Applications
In modern vehicles, control systems manage various functions to enhance performance and safety. The steering wheel and accelerator are primary inputs in a car's control system. The...
 01:26
Feedback control systems
Linear feedback systems are theoretical models that simplify analysis and design. These systems operate under the principle that their output is directly proportional to their input within certain ranges. For instance, an amplifier in a control system behaves linearly as long as the input signal remains within a specific range. However, most physical systems exhibit inherent nonlinearity...
 01:17
Open and closed-loop control systems
An open-loop control system operates without feedback from the output. It consists of two primary elements: the controller and the controlled process. The controller receives an input signal...
 01:21
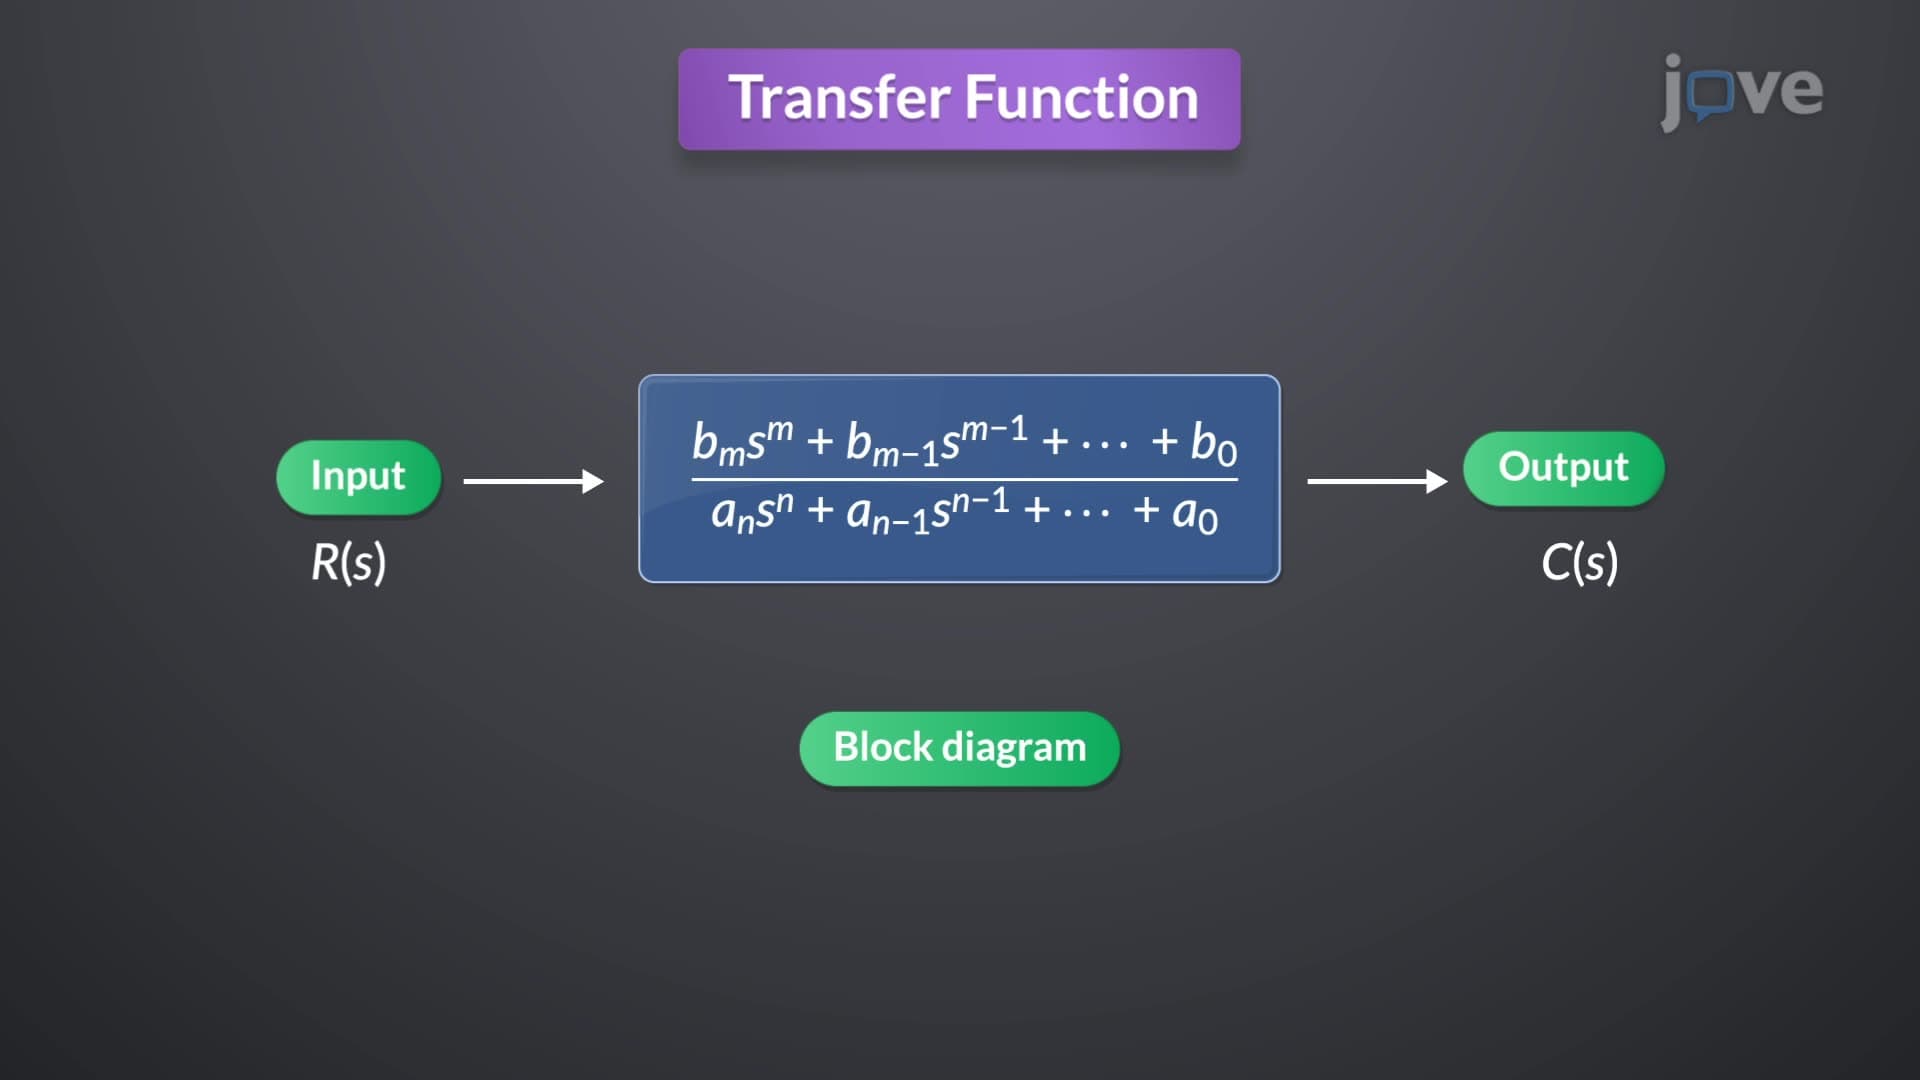
Transfer Function in Control Systems
To derive the transfer function, consider a general nth-order linear time-invariant...