Video Experimental Relacionado
Updated: Feb 23, 2026
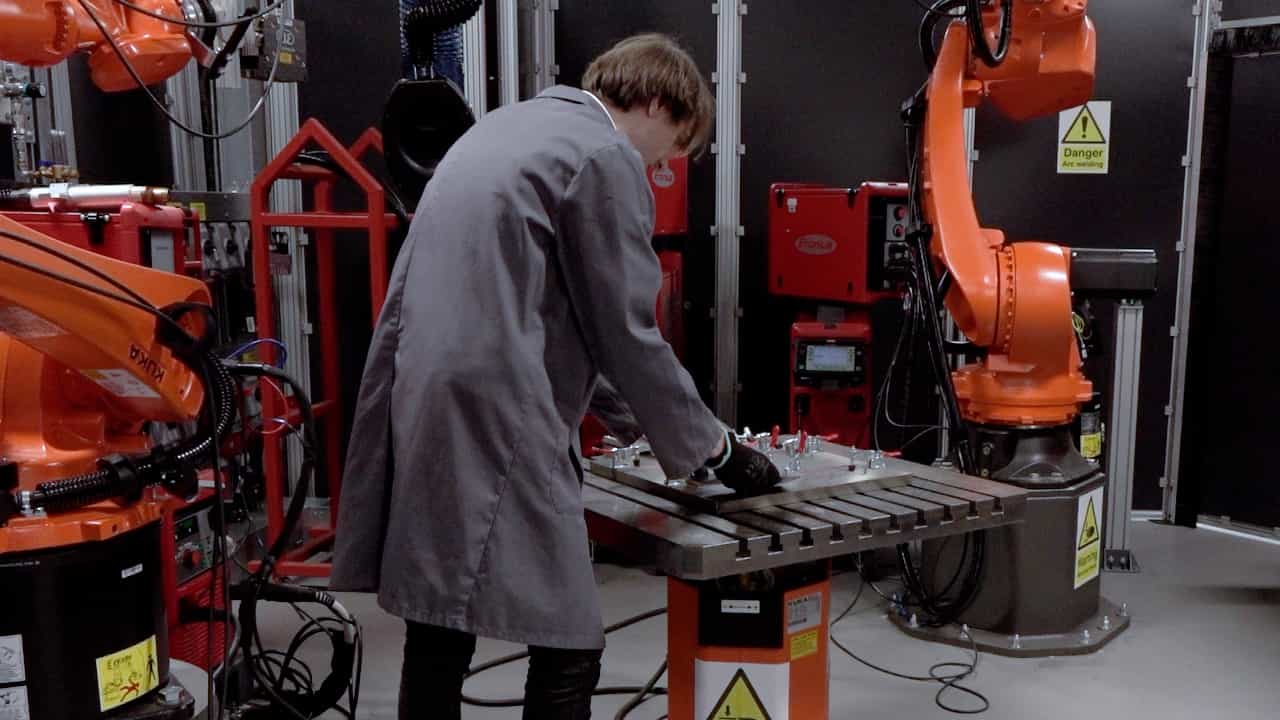
Automatic Laser-based Geometry Capture for Finite Element Analysis of Weld Beads
Published on: July 25, 2025
Medición y compresión de matrices por fases ultrasónicas para la estimación del bisel de soldadura en proceso
Angelos Dimakos1, Nina E Sweeney2, Charalampos Loukas1
1Centre for Ultrasonic Engineering (CUE), Department of Electronic & Electrical Engineering, University of Strathclyde, Glasgow G1 1XQ, United Kingdom.

Este estudio introduce un sistema de inspección ultrasónica en tiempo real para la soldadura robótica, lo que permite una medición precisa del bisel de soldadura. Supera los desafíos de los datos, ofreciendo una estimación de geometría rápida y precisa para la automatización industrial.
Área de la Ciencia:
- Robótica y automatización.
- Las pruebas no destructivas.
- Ciencia de los materiales Ciencia de los materiales.
Sus antecedentes:
- La soldadura robótica industrial enfrenta desafíos en la estimación de la geometría de la soldadura en tiempo real debido a las limitaciones ambientales y los altos volúmenes de datos de las pruebas ultrasónicas.
- El ultrasonido de matriz de fases ofrece imágenes volumétricas, pero se ve obstaculizado por la escala de datos y la latencia en las aplicaciones robóticas.
Objetivo del estudio:
- Desarrollar una tubería de inspección ultrasónica en tiempo real para la medición precisa de la orientación del bisel de soldadura en la soldadura robótica.
- Abordar las barreras de la estimación fiable de la geometría y la gestión eficiente de los datos en datos ultrasónicos de alto rendimiento.
Principales métodos:
- Implementó un estimador de orientación acelerado por GPU y una ligera estrategia de compresión AUC para datos ultrasónicos.
- Validación de la tubería en geometrías convencionales de ranura en V y brecha estrecha utilizando una plataforma de matriz de fases desplegada robóticamente.
- Procesamiento integrado de captura de matriz completa (FMC) con esparcificación de datos para inferencia en tiempo real.
Principales resultados:
- Se logró una precisión angular de ±0.4° para ranuras en V convencionales y errores geométricos inferiores a 3 mm.
- Ejecución demostrada por debajo de 250 ms para el escaneo de ranura en V y por debajo de 1500 ms para configuraciones de brecha estrecha.
- Se mantuvo una reducción de datos de más del 88% al tiempo que se garantizaba la precisión geométrica.
Conclusiones:
- La tubería desarrollada proporciona una solución modular e interpretable para la inferencia de la geometría de la soldadura en tiempo real y la reducción de datos en la soldadura robótica.
- Esta prueba de concepto demuestra una vía viable para los sistemas de inspección ultrasónica de circuito cerrado integrados en la soldadura automatizada.
- El sistema simula con éxito escenarios industriales realistas mediante el escaneo dinámico de geometrías de bisel escalonadas.
Más Videos Relacionados
 08:40
Ultrasonic Welding of Thermoplastic Composite Coupons for Mechanical Characterization of Welded Joints through Single Lap Shear Testing
Published on: February 11, 2016
 05:04
Author Spotlight: Introduction to Active Probe Atomic Force Microscopy with Quattro-Parallel Cantilever Arrays
Published on: June 13, 2023