現実世界での歩行中に外骨格支援をパーソナライズする
Patrick Slade1,2, Mykel J Kochenderfer3, Scott L Delp1,2
1Department of Mechanical Engineering, Stanford University, Stanford, CA, USA.
Nature
|October 12, 2022

まとめ
ウェアラブルセンサーを使って 外部骨格支援を最適化することは 実験室での方法と同じくらい 速く効果的です このアプローチにより 歩行速度が向上し 自然運動のエネルギー消費が減ります
科学分野:
- バイオメカニクス
- ロボット
- 人とコンピュータの相互作用
背景:
- パーソナライズされたエクソスケルトン・アシスタントは 歩行速度とエネルギー効率を大幅に改善します
- 現在の最適化方法は,非自然な条件下で長い実験室での試験を必要とします.
研究 の 目的:
- パーソナライズされた足首外骨格支援の最適化のための迅速で実用的な方法を開発し,検証する.
- ウェアラブルセンサーを用いた 屋外での最適化が 伝統的な実験室でのアプローチよりも 効率的で速いことを証明するためです
主な方法:
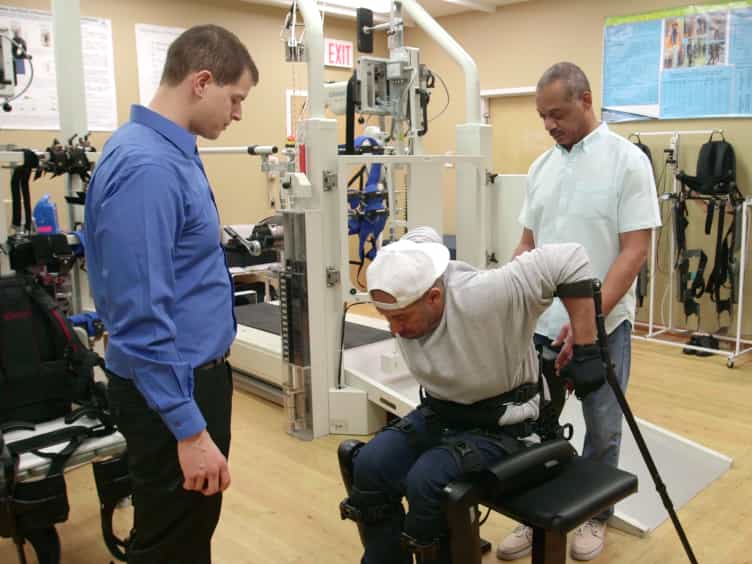
- 実験室での洞察を基に 携帯可能な足首外骨組みを設計した
- ウェアラブルセンサーと自然的なウォーキングデータを用いて データ主導のアウトドア最適化方法を開発しました
- 公共の場で様々なスピードで短時間の散歩で収集したデータです.
主要な成果:
- アウトドア最適化は 実験室の方法と同じくらい効果的でしたが 最適なパラメータを4倍早く特定しました
- 歩行速度が9%増加し 移動エネルギーが17%減少しました
- 1.5m/sのトレッドミールでの代謝エネルギー消費は23%減少しました.
結論:
- エクソスケルトンの最適化は リアルな条件下で迅速かつ効果的に実行できます
- ウェアラブルセンサとデータ主導の方法により,補助器具の効率的なパーソナライズが可能になります.
- パーソナライズされた補助装置によるパフォーマンスの向上には 人間の動きのデータが鍵となります