関連する実験動画
Updated: May 4, 2026
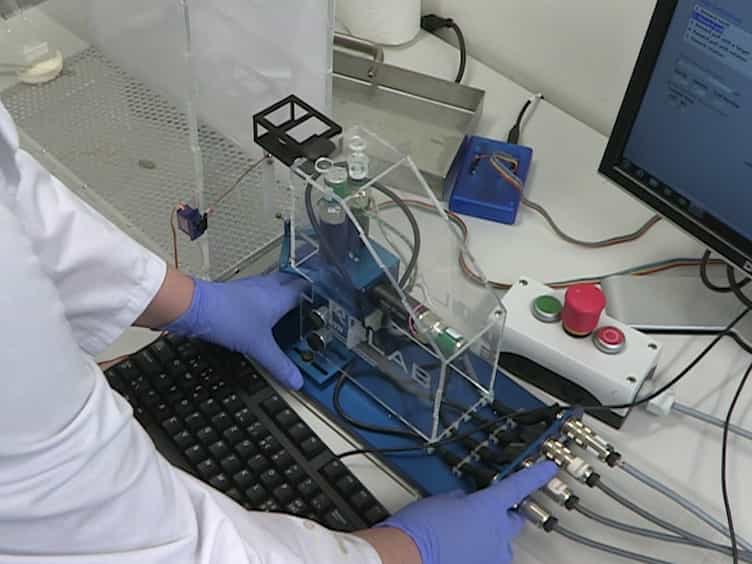

Investigating Motor Skill Learning Processes with a Robotic Manipulandum
Published on: February 12, 2017
ロボット の 機敏 さ を 向上 さ せる 方法
1Aude G. Billard is a full professor in the LASA laboratory at the Institutes of Electrical and Micro and Mechanical Engineering, Ecole Polytechnique Fédérale de Lausanne, Lausanne, Switzerland.

巧妙なロボット操作には 人工知能 (AI) とデータ以上のものが必要です ロボットには 適応力のある身体 特に手が必要です 迅速な対応を必要とする 日常の作業をこなすためです
科学分野:
- ロボット
- 人工知能
- 機械工学
背景:
- ロボティシストは 整理や折りたたみといった 複雑な操作作業をこなせる ロボットを目指しています
- 現在では データとAIが 巧妙な操作に 十分だと考えられています
研究 の 目的:
- 人工知能,データ,制御理論の限界を強調して 巧妙なロボット操作を実現する.
- ロボット作業における 身体の役割 特に手の役割を強調する
主な方法:
- この研究では,物体の安定化などのタスクに対するミリ秒レベルの応答の必要性について議論しています.
- 現在のインテリジェントロボットの制御能力と 現実世界の操作の要求を比較します
主要な成果:
- AI,データ,制御理論だけでは 効果的なロボット操作には不十分です
- 操作を成功させるには 身体,特に手が必要で
結論:
- 先進的なロボット操作を実現するには 洗練されたAIと適切な物理的実施形態を統合する必要があります
- ロボットの手の開発は 日常的な作業における ロボットの能力を拡大するために 極めて重要です
さらに関連する動画
 06:44
Development of a Novel Task-oriented Rehabilitation Program using a Bimanual Exoskeleton Robotic Hand
Published on: May 20, 2020
 04:49
Author Spotlight: Enhancing Post-Stroke Upper Limb Rehabilitation with Robotic Technologies for Improved Motor Recovery and Functional Outcomes
Published on: September 6, 2024
関連する概念動画
 01:30
Machines: Problem Solving II
 01:22
Mechanical Systems