モーター化された股関節の義足・膝・足の義足の歩行制御戦略の設計と初期評価

まとめ
この研究では,股関節切断 (HD) 患者のためのモーター化義肢"パワーヒップ"を紹介しています. 歩行速度と動きの範囲を向上させ, 移動性を向上させるためのユーザー中心のソリューションを提供します.
科学分野:
- 生物医学工学
- リハビリテーションロボット
- バイオメカニクス
背景:
- 股関節の切断 (HD) は,股関節,膝関節,足首関節の欠如により,大きな移動制限を経験します.
- 従来の受動性股関節足義肢 (HKAF) は 補償的な運動を多く必要とし,使用者の疲労や長期的な健康問題を引き起こす可能性があります.
研究 の 目的:
- ヒップ解節症患者のモーター化ヒップ・膝・足の義肢 (HKAF) のための,歩行速度に適応できる,ユーザー中心の制御戦略を開発し,評価する.
- 骨を切り落とした人の 歩行特性を真似るために 内部センサーを組み込んだ 新しい動力付きの 股関節義肢を使いました
主な方法:
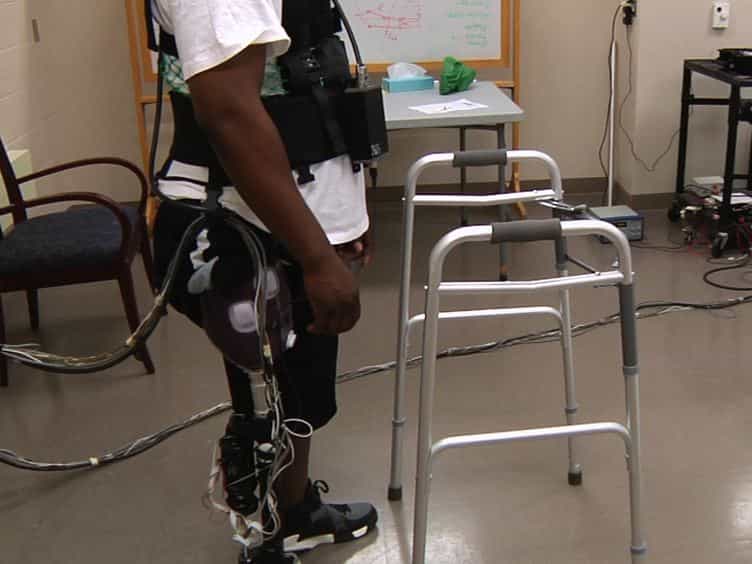
- 外部センサーの必要性を排除するために,内部センサー (IMU,ロードセル,関節エンコーダー) を装備した"パワーヒップ"義肢のプロトタイプが開発されました.
- 望ましい股関節状態を計算し,動作させるためのセンサーデータを処理するために,階層的な歩行制御戦略が実装されました.
- 様々な歩行速度 (遅い,自律的,速い) で,股関節切除の被験者からの運動データとオンボードセンサーデータを収集し,分析した.
主要な成果:
- パワー・ヒップは歩行速度を0.69m/sから1.01m/sまで, 足踏みのパラメータは, 足の骨を切り離した患者の測定値に匹敵する.
- の伸縮速度 (60. 2~104. 9°/秒) はトランスフェモラル運動と一致したが,スウィングフェーズでの膝の屈折は減少した.
- 従来の受動性股関節を上回る 52°の股関節の運動範囲を示し, 異なる歩行速度に自動的に適応した.
結論:
- 開発されたパワーヒップとその制御戦略は,歩行能力と適応力を向上させ,股関節切断患者にとって有望な進歩を提供します.
- この技術は より自然で効率的な歩き方を提供することで 股関節切断患者の生活の質を大幅に向上させる可能性があります
- 動力プロテシスのさらなる研究と開発は 移動力と機能を回復するための より洗練された解決策につながる可能性があります