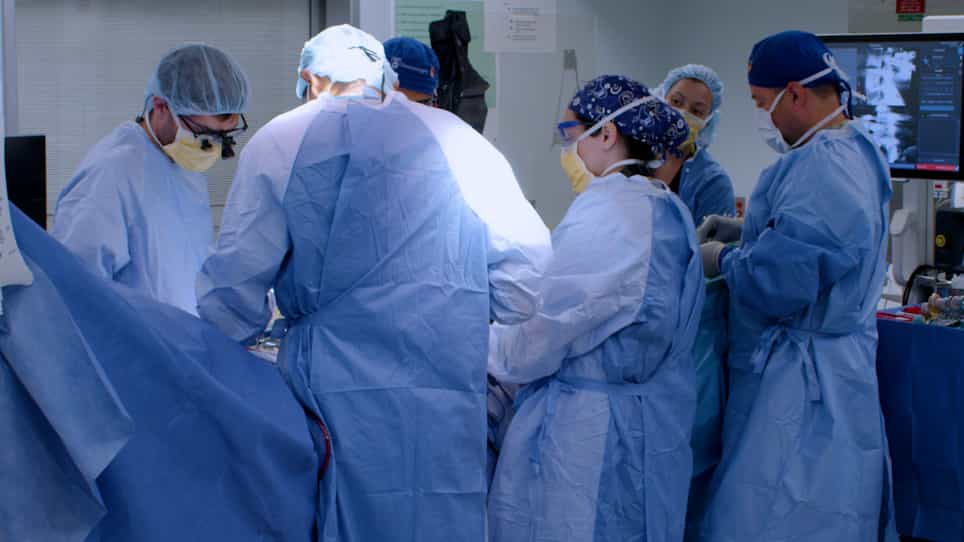
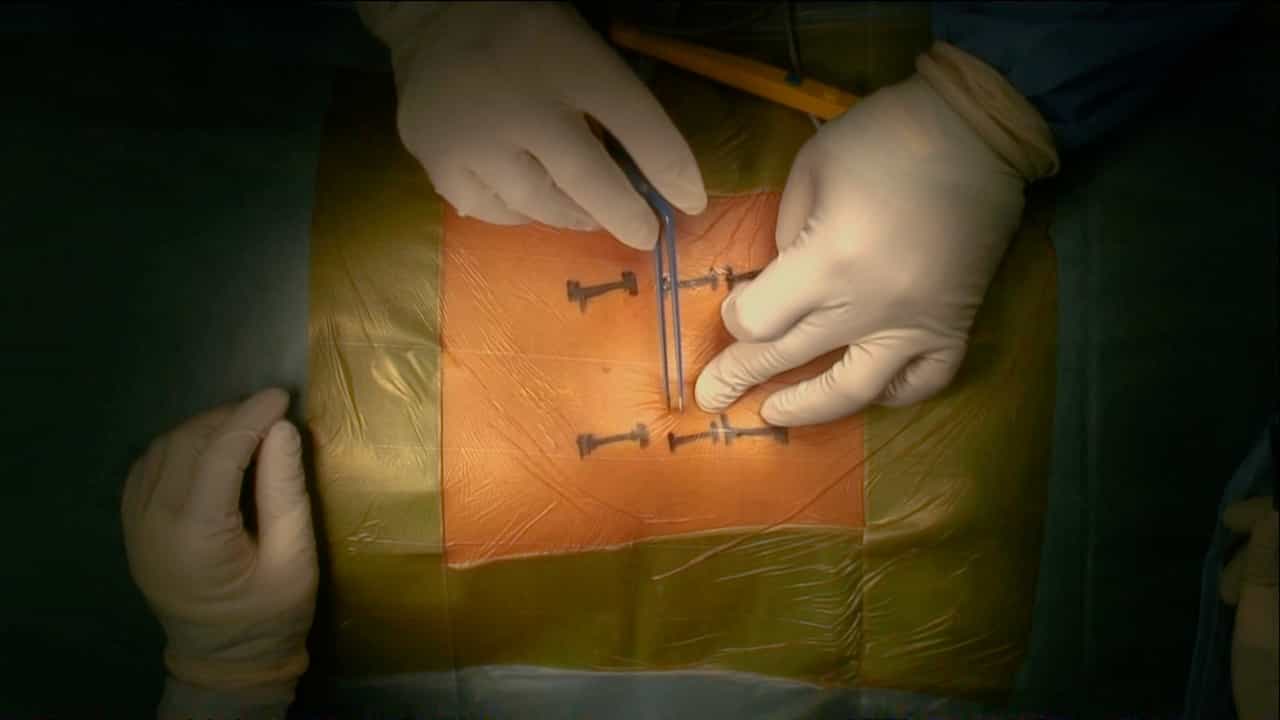
ロボット支援の胸椎手術におけるインプラントの選択肢を,新しいカスタマイズされた機器によって拡大する
Abhishek Soni1, Vidyadhara S1,2, Balamurugan T1
1Manipal Institute of Robotic Spine Surgery, Manipal Comprehensive Spine Care Centre, Manipal Hospital, Old Airport Road, Bangalore, Karnataka, 560017, India.
Journal of orthopaedics
|September 2, 2025

まとめ
オーダーメイドのスクリュードライブは ロボットによる脊椎手術の 精度を保ち 第三者のインプラントを可能にしました このイノベーションは ロボットシステムの柔軟性を高め 精度や効率を損なうことなくコストを削減します
科学分野:
- 脊椎 の 手術
- ロボット 手術
- 医療機器のイノベーション
背景:
- ロボットアシスタド・ペディクル・スクルーの配置は高精度ですが,独自のシステムによって制限されています.
- マゾルXステルスエディションのロボットシステムで第三者の計測を可能にするカスタムスクリュードライバが開発されました.
- この研究は,ロボット手術のワークフロー内のカスタム機器の互換性と精度を評価することを目的とした.
研究 の 目的:
- ロボットによる足首のスイッチの配置のためのカスタムスクリュートライバーの使用の可行性と正確性を評価する.
- 第三者のインプラントを,ナビゲーションの精度を損なわずに組み込むことができるかどうかを判断する.
- オーダーメイドと標準的な特許製の機器を比較して ロボット支援の胸融合を行う.
主な方法:
- カスタム・スクリュートライバーを使用した100人の患者と,標準的な計測器を使用した100人の過去の対照群を比較した研究.
- ロボット・アーム・ガイドとナビゲーション・トラッカーと 互換性のあるシャフトを設計したカスタム・スクリュードライバー
- 主要な結果:足首のスクリュー位置の精度 (ゲルツベイン-ロビンズ分類) と技術的な実現可能性.
主要な成果:
- 臨床的に許容可能なスクルーの配置 (グレードA&B) は,標準の計測器具の99. 15%と99. 07%で達成され,劣等感がないことが示されました.
- 技術的な実現可能性は100%で,手術時間,血流量,およびスクリュー毎の位置付け時間は同等でした.
- インプラントのコストは,カスタム・スクリュートライバー群で大幅に低かった (US $ 559.50 ± 224.35 vs. 1973.47 ± 934.80).
結論:
- オーダーメイドの器具設計により 脊椎手術における第三者インプラントの統合が成功しました
- このアプローチは,精度,安全性,効率を損なうことなく,ロボットシステムのモジュール性を高めます.
- この技術により 外科医は最適のインプラントを選び 結果を改善し 費用を削減できます