関連する実験動画
Updated: Sep 9, 2025
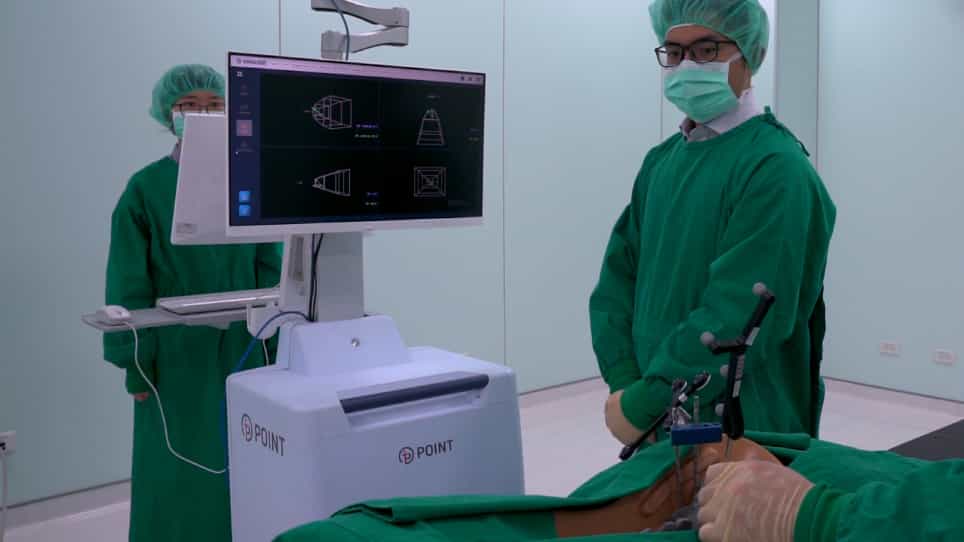
06:24

A Spine Robotic-Assisted Navigation System for Pedicle Screw Placement
Published on: May 11, 2020
8.9K
半自動脊髄整形のためのカヌラマウントロボット:ピエゾベースとスクルーベースのインチワームドライブ設計の比較
Michelle J Song1, Benjamin D Killeen2, Justin D Opfermann1
1Department of Mechanical Engineering, Johns Hopkins University, Baltimore, MD, USA.

まとめ
2つの新しいインチワームにインスパイアされたロボットは 脊髄整形手術の半自動で高精度なカヌーラ挿入を行い 現在の最小侵襲的治療の限界を解決します スクリューインチワームロボットは 優れた可視化能力を発揮し 臨床応用に適しています
科学分野:
- 医療におけるロボット工学
- 侵襲 的 な 手術
- 生物医学工学
背景:
- 脊椎圧縮骨折は 世界中で2億人以上に影響します
- 皮膚経脊椎手術は一般的な治療法ですが,限界があります.
- 長期にわたる放射線被ばくや 医療従事者の急激な学習曲線が 課題です
研究 の 目的:
- 半自動で高精度のカヌーラ挿入のための2つのカヌーラ搭載ロボットの設計を開発し,評価する.
- 現在の脊椎整形手術の限界を 解決するためです
- 2つの異なるインチワームベースのロボットの性能と適性を比較する
主な方法:
- インチワームメカニズムに基づいた2つのロボットデザインが開発されました.一つはピエゾ電気,もう一つは線形アクチュエータ (スクリュー) にインスパイアされています.
- 設計は≥150Nの推力力とサブミリメートル精度のために設計された.
- 評価のために,有限要素分析 (FEA) とインシリコイメージング試験を実施した.
主要な成果:
- 両方の設計は,最小限のベースプレート変形で線形運動生成の実現性を実証しました.
- スクリューインチワームのデザインは 44.4%の小さな外科的足跡を示した.
- スクリューインチワームの設計は,優れたカヌラ挿入軌道を可視化しました.
結論:
- 両方のロボットデザインは 脊髄整形手術におけるカヌーラ挿入の 臨床的要件を満たしています
- スクリューインチワームロボットは 足跡が小さく 視覚化が改善されたため 半自動脊椎手術に適しています
- ロボットによる支援は 脊髄整形手術の精度を高め 処置上の課題を軽減する見込みです

