ロボットアームによる全膝関節整形手術で 軟組織の緩解を判断する手術は どれくらい信頼性がありますか? : 外科医による盲検による多センター研究
James A Corbett1,2, Darren B Chen1,3, Price Gallie4
1Sydney Knee Specialists, Kogarah, Australia.
Bone & joint open
|September 4, 2025

まとめ
ロボットによる全膝関節整形手術 (TKA) で,外科医とアシスタントは膝関節の緊張を確実に測定します. 手動のストレッシング技術は,TKAの成功に不可欠な軟組織バランスを評価する際の優れた精度を示しています.
科学分野:
- 整形 術
- バイオメカニカルエンジニアリング
- 医療におけるロボット工学
背景:
- 手術の理念にかかわらず,完全な膝関節整形手術 (TKA) の成功には,正確な軟組織松性の評価が不可欠です.
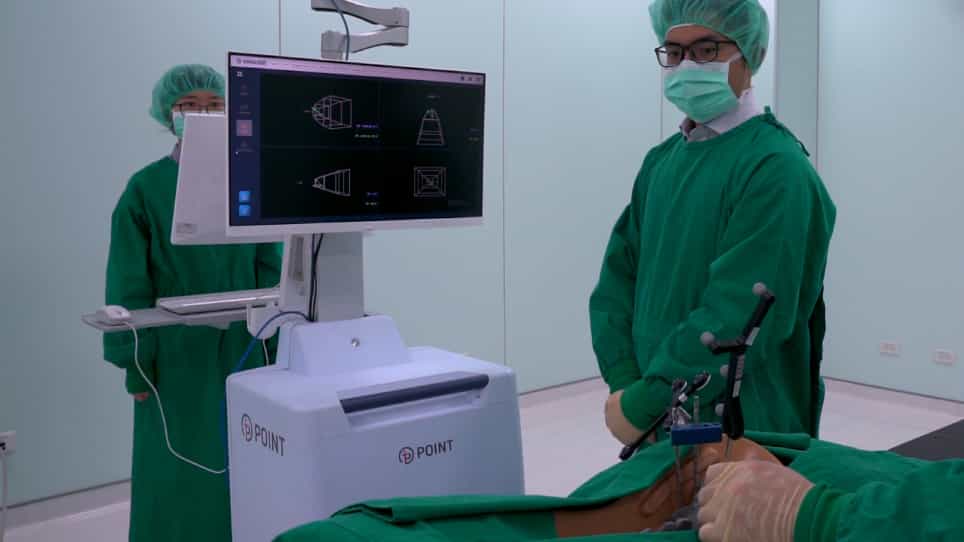
- ロボットアームによる手術は TKAの手続きの精度を高めることができます
- TKA中の帯の緊張を定量化することは,最適な関節の安定性と機能を達成するために不可欠です.
研究 の 目的:
- ロボット・アーム・アシスト TKA の間における 外科医および助手の手作業の緊張測定の信頼性を予測的に評価する.
- 手動的なストレステクニックと 計器による分散の信頼性を比較する.
- 術前の仮想ギャップ計画と術後の緩解性測定の相関性を評価する.
主な方法:
- 6人の外科医とアシスタントのペアでTKAを受けた123人の患者を対象とした前向きな,外科医による盲検試験.
- マニュアルストレスを使って測定された帯の緊張と,中間/横の伸縮と屈折の隙間のための計器による分散.
- クラス内およびクラス間の信頼性は,クラス内相関係数 (ICC) を用いて評価される.
主要な成果:
- 4つの膝の隙間全体で外科医とアシスタントの両方にとって優れたイントラレーター信頼性 (ICC > 0. 90) です.
- 伸縮ギャップ (ICC > 0.90) と屈折ギャップ (ICC 0.75-0.86) の間での信頼性は良好から優秀です.
- 手動と計器による分散技術の比較では,中程度の信頼性 (ICC = 0.72) がある.
結論:
- ロボット・アーム・アシスト TKA による膝の緩解の手動評価は,高いイントラレーターおよびインターレーター信頼性を示しています.
- 膝の真ん中の隙間は横の隙間よりも信頼性が高く,解剖学的要因と評価の課題による可能性があります.
- 発見は,柔軟な組織バランスを確保するために,ロボットTKAにおける手動ストレストギャップ評価の使用を支持します.