
ロボットセグメンテクトミー 8 頭蓋骨・頭蓋骨のアプローチ (ビデオ付き)
Yuta Ushida1, Ken Hayashi1, Goshi Fujimoto1
1Department of Gastroenterological Surgery, Kameda Medical Center, Kamogawa, Japan.
Asian journal of endoscopic surgery
|February 17, 2026

まとめ
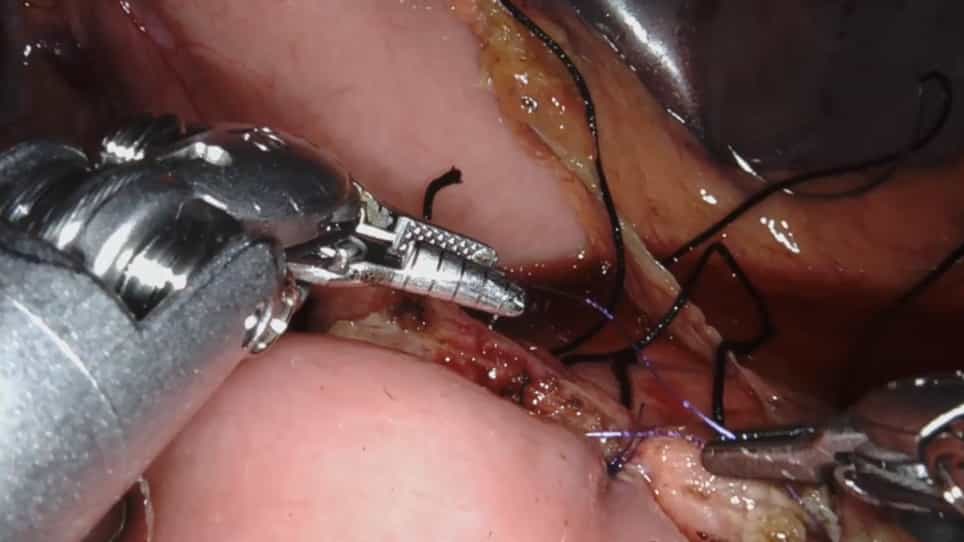
ポートホッピングによるロボットクロニオベントラルアプローチ (CVA) は,解剖学的肝臓切除のために実現可能である. このテクニックは,肝細胞癌のロボットセグメンテクトミー8に適用され,安全性と静脈誘導切除の成功を示しました.
科学分野:
- ヘパト・ビリヤリー外科手術
- 手術ロボット工学についてです.
- 最低侵襲的処置とは
背景:
- 腹腔鏡による肝臓切除のために,頭蓋内側アプローチ (CVA) を使用した静脈誘導切除が確立されています.
- ロボットによる肝臓手術におけるCVAの適用は,まだ報告されていません.
- 肝細胞癌は,最適な結果を出すために,正確な外科的手技を必要とします.
研究 の 目的:
- ロボットセグメンテクトミー8の安全性と実行可能性を評価するために,ポートホッピングによる頭蓋内側アプローチ (CVA) を使用します.
- 解剖学的肝臓切除のためのロボットCVAの有用性を実証するために.
- 肝細胞癌の患者におけるこの技法の有効性を評価する.
主な方法:
- ロボットセグメンテクトミー8は,ダ・ヴィンチ・Xiシステムを使用して実施されました.
- 静脈誘導切除のために,頭蓋内側アプローチ (CVA) が使用されました.
- ポートホッピングは,尾関節肝臓の動員後に重要な血管構造へのアクセスを促進しました.
主要な成果:
- 手術は成功裏に完了し,手術時間は583分,失血量は30mLでした.
- 患者は無事回復し,手術後の14日目に退院しました.
- ポートホッピングによるロボットCVAは,CVAに沿って正確なパレンキマ切断を可能にしました.
結論:
- ポートホッピングと組み合わせたロボットクロニオベントラルアプローチ (CVA) は,解剖学的肝臓切除のための実現可能な技術です.
- このアプローチにより,ロボットによる手術における安全で効果的な静脈誘導切除が可能になります.
- この研究は,低侵襲性肝切除の技術を進歩させるためのロボット手術の可能性を強調しています.
キーワード:
肝切除術 (hepatatectomy) とは,肝切除術 (hepatatectomy) とは,肝切除術 (hepatatectomy) とは,肝切除術 (hepatatectomy) とは,肝切除術 (hepatatectomy) とは,肝切除術 (hepatatectomy) とは,肝切除術 (hepatatectomy) とは,肝切除術 (hepatatectomy) とは,肝切除術 (hepatatectomy) とは,肝切除術 (hepatatectomy) とは,肝切除術 (hepatatectomy) とは,肝切除術 (hepatatectomy) とは,肝切除術 (hepatatectomy) とは,肝臓の静脈が動いている.ロボットによる外科手術の生産者