
高齢者による郊外の歩道でのトリップとスリップの危険を回避する:浸透性のある仮想現実実験
Yixuan He1,2, Juno Kim3,4, Matthew A Brodie1,5
1Falls, Balance and Injury Research Centre, Neuroscience Research Australia, Sydney, NSW, Australia.

まとめ
高齢者は,目に見えない後ろの足で危険を踏むことがよくあるが,滑りやすい場合は,前方の足を踏むことが多い. これらの発見は,高齢者のためのより良い転倒予防戦略を作成するのに役立ちます.
科学分野:
- ゲロントロジーはゲロントロジーの学科です.
- バイオメカニクス バイオメカニクス
- ヒューマン・ファクターズ・エンジニアリング
背景:
- 落下は高齢者にとって重大なリスクであり,日常活動中に転倒したり滑ったりするとしばしば引き起こされます.
- 危険を回避する特定のメカニズムの理解は,高齢者の転倒予防に不可欠です.
研究 の 目的:
- 高齢者が歩行中にトライプとスリップの危険を回避するために使用するバイオメカニカル戦略を調査する.
- シミュレートされた現実の歩行シナリオで歩行運動学とバランス制御を分析する.
主な方法:
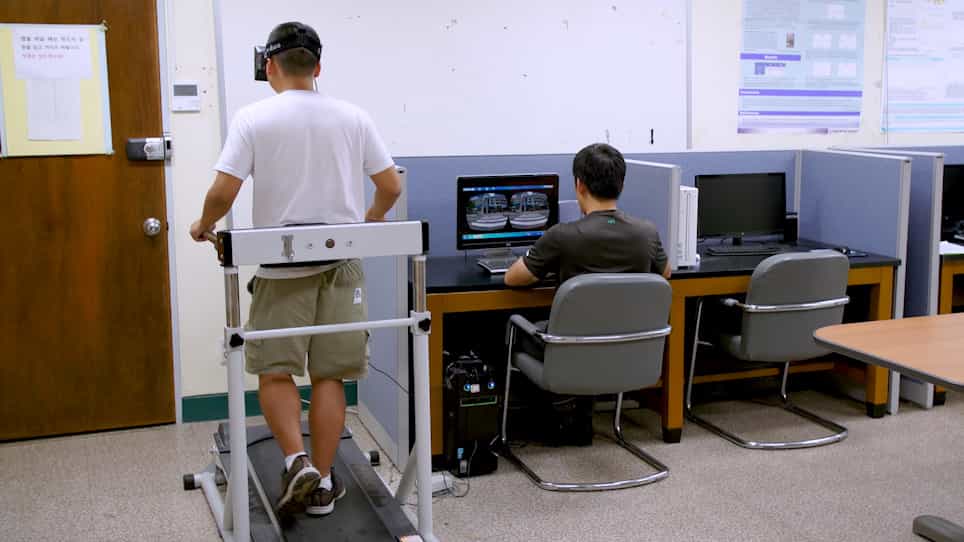
- 46人の高齢者 (65歳から84歳) が,ヘッドマウントディスプレイとスプリットベルトトレッドミルを使った仮想現実研究に参加しました.
- 参加者は,仮想の郊外の歩道で移動し,シミュレートされたトリップ (上げられたスラブ) とスリップ (プードル) の危険に遭遇しました.
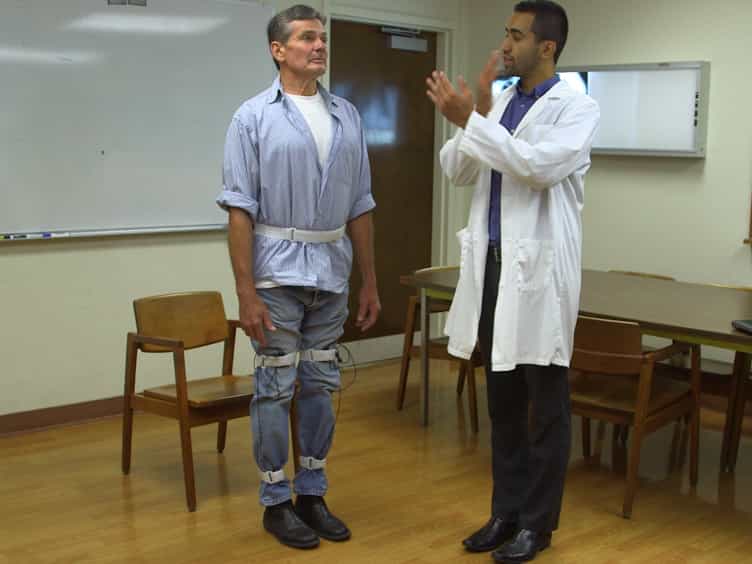
- 歩行運動とバランス反応 (質量中心,安定率の余剰値) は,シミュレートされた足の危険接触の後にモーションキャプチャを使用して測定されました.
主要な成果:
- 高齢者は,スリップリスク (22.2%) よりも,トリップリスク (63.1%) よりもはるかに頻繁に接触しました.
- トリップの危険は,主に後ろの足 (56.9%) が接触する一方,スリップの危険は,先の足がより頻繁に接触する.
- トリップの足の接触,特にトリップの危険は,より大きなバランス障害につながりましたが,参加者は,スリップとは異なり,トリップの安定率を増やすことで適応しました.
結論:
- 高齢者は,シミュレートされた歩道ナビゲーションの際に,視野の外にある足でトライプする可能性が高い.
- スリップの危険は,リードフットでより頻繁に遭遇します.
- これらの発見は,高齢者が直面する特定の危険回避の課題に対処するターゲットを絞った落下予防プログラムを設計するための貴重な洞察を提供します.