相关实验视频
Updated: Jul 29, 2025
10:10

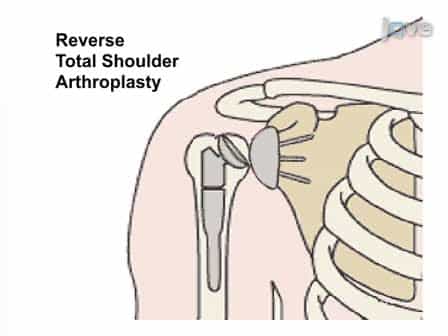
Reverse Total Shoulder Arthroplasty
Published on: July 5, 2011
43.3K
实际的术后运动范围不同于在逆肩关节整形术中虚拟的术前计划运动范围
Julien Berhouet1,2, Ramy Samargandi1,3, Luc Favard1
1CHRU Trousseau Service d'Orthopédie Traumatologie, Faculté de Médecine de Tours, Université de Tours, 1C Avenue de la République, 37170 Tours, France.
Journal of personalized medicine
|May 27, 2023

概括
反向肩关节整形 (RSA) 虚拟规划不能准确预测现实世界的运动范围 (RoM),特别是在绑架和升高. 需要改进软件来模拟骨 - 胸部关节和软组织,以便更好地预测功能结果.
科学领域:
- 整形外科手术 整形外科手术
- 生物机械工程 生物机械工程
- 医疗成像医学成像
背景情况:
- 逆肩关节整形术 (RSA) 的术前计划软件提供虚拟运动范围 (RoM) 预测.
- 与实际患者结果相比,这些虚拟RoM预测的准确性需要彻底调查.
研究的目的:
- 通过手术前规划软件生成的虚拟RoM与接受RSA患者测量的实际RoM进行比较.
- 识别导致虚拟和真实RoM之间差异的因素,重点关注肩-胸部 (ST) 关节.
主要方法:
- 20名RSA患者在术后 (至少18个月) 进行了评估.
- 被动RoM (绑架,升高,外部旋转) 被测量,并没有ST关节操纵.
- 术后CT扫描用于创建患者特定的3D模型用于虚拟RoM分析.
- 测量了状腺的倾斜角度 (GH,MH,GMA),以评估组件的定位.
主要成果:
- 在虚拟和真实被动绑架和向前升高RoM (p < 0.0001) 之间发现了显著的差异.
- 外部旋转RoM在虚拟规划和临床观察之间没有显著差异 (p = 0.38).
- 在虚拟规划中,与术后测量相比,膜-甲状腺角 (GMA) 显著更高,膜水平线角 (GH) 显著更低.
结论:
- 目前的RSA规划软件中的虚拟RoM不能完全复制实际的手术后被动RoM,除了外部旋转.
- 这些差异归因于软件无法模拟ST关节和软组织动态.
- 对模拟参数的修改可以提高RSA功能结果规划软件的预测准确性.