在机器人辅助无水泥TKA中软组织释放的发生率与机械对齐和曲间隙平衡
Nanchappan Selvanathan1, Femi E Ayeni2, Rami Sorial1,3
1Department of Orthopaedics, Nepean Hospital, Derby Street, Kingswood, Penrith, NSW, 2747, Australia.
Arthroplasty (London, England)
|June 6, 2023

概括
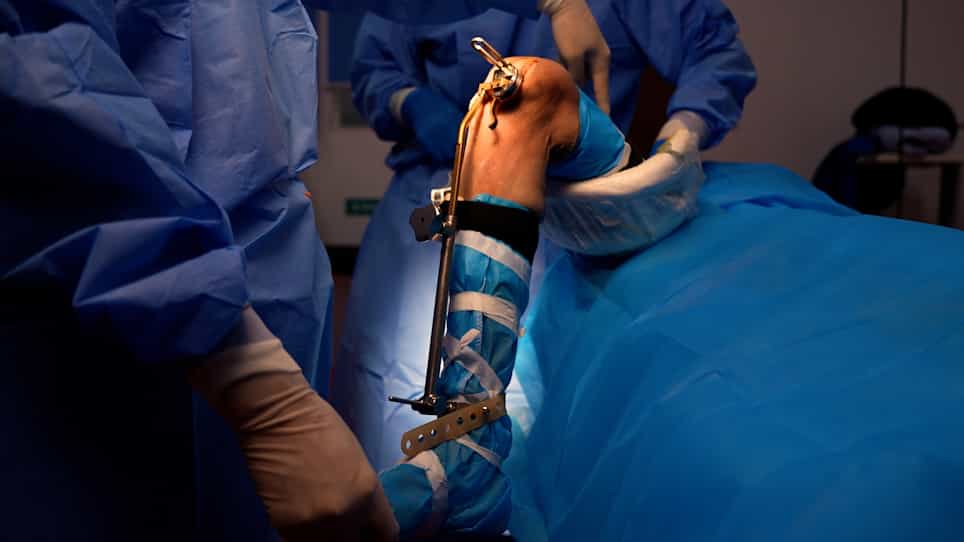
机器人辅助全膝关节整形手术 (TKA) 显示,软组织释放的需要最小,提高了手术精度和患者的结果. 这种先进的技术优化了带平衡,减少了在TKA手术期间广泛软组织操纵的必要性.
科学领域:
- 整形外科手术 整形外科手术
- 机器人在医学中的机器人
- 关节整形术是指关节的整形术.
背景情况:
- 精确的骨切割和软组织平衡对于成功的全膝关节整形术 (TKA) 至关重要.
- 软组织释放通常是必要的,但根据手术技术而异.
- 文件释放的必要性建立了比较TKA对齐理念的基准.
研究的目的:
- 为了证明机器人辅助膝盖手术需要最小的软组织释放.
- 评估软组织释放的必要性和类型在机器人辅助的TKA中.
- 建立机器人辅助作为一种方法,以减少软组织干预来实现最佳的带平衡.
主要方法:
- 175个机器人辅助TKA (ROSA) 中软组织释放的前性和后性审查.
- 专注于恢复机械冠状线对齐和曲间隙平衡.
- 标准的中侧巴拉巴泰勒靠近,没有护带,无水泥假肢;6个月的随访.
主要成果:
- 70.3%的患者不需要软组织释放.
- 较小的PCL化是最常见的释放 (15.4%),其次是PCL牺牲 (4.5%),中间释放 (2.3%) 和后侧释放 (7.4%).
- 在需要释放的29.7%中,超过一半是轻微的PCL化;在6个月后没有报告任何修订.
结论:
- 机器人技术提高了TKA的骨切割精度.
- 机器人辅助可以精确定位软组织释放的量.
- 这导致了最优的带平衡,在TKA中最小的软组织干预.