开发和实验评估新型便携式触觉机器人外骨手套系统,用于手臂损伤患者
Wenda Xu1, Yunfei Guo2, Cesar Bravo3
1Department of Mechanical Engineering, Virginia Tech, Blacksburg, VA, 24061 USA.
Proceedings of the ... IEEE/RSJ International Conference on Intelligent Robots and Systems. IEEE/RSJ International Conference on Intelligent Robots and Systems
|June 12, 2023

概括
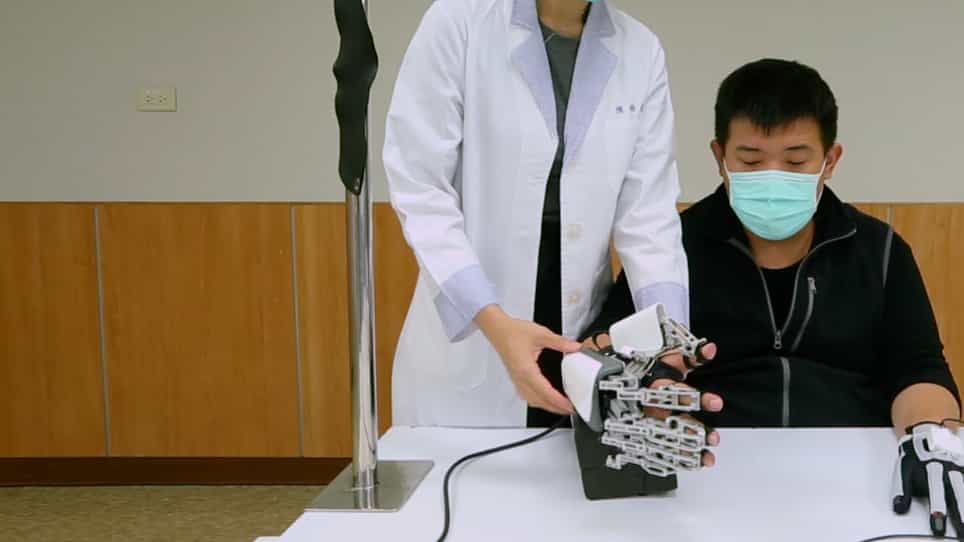
这项研究开发了一款便携式触觉外骨手套,用于恢复手臂损伤患者的抓取功能. 语音控制的可穿戴设备为日常活动提供轻量级的舒适性和强大的对象操纵能力.
科学领域:
- 康复工程 康复工程 康复工程
- 可穿戴式机器人 穿戴式机器人
- 神经修复品是一种神经修复品.
背景情况:
- 臂损伤显著损害了抓住功能,限制了日常活动.
- 现有的辅助设备往往缺乏便携性,舒适性或高级控制.
- 恢复手的功能需要复杂的触觉反和精确的执行.
研究的目的:
- 开发和评估一个便携式触觉外骨手套系统.
- 为了恢复手臂损伤的个体的抓取功能.
- 为提供舒适,轻量级和用户友好的辅助设备.
主要方法:
- 开发一个链接驱动的手指机制与系列弹性执行器 (SEAs).
- 整合力感知和滑动检测,以稳定抓住.
- 实现个性化语音控制与生物身份验证,用于无双手操作.
- 包括被动的手指绑架-拉伸,以提高灵巧度.
主要成果:
- 外骨手套展示了轻量级,便携和舒适的可穿戴性.
- 实现了对不同形状和重量的各种物体的稳定和坚固的抓取.
- 语音控制系统提供了有效的自由手操作.
- 实验评估证实了该系统在协助日常生活活动 (ADLs) 的能力.
结论:
- 开发的触觉外骨手套系统成功地恢复了手臂损伤患者的抓取功能.
- 该系统为改善独立性和生活质量提供了一个有希望的解决方案.
- 未来的工作可能会专注于进一步缩小和增强感官反.
更多相关视频
 03:55
Author Spotlight: Enhancing Grasping Abilities for Hemiplegic Patients with Flexible Robotic Limbs
Published on: October 27, 2023
2.2K
 09:14
Surface Electromyographic Biofeedback as a Rehabilitation Tool for Patients with Global Brachial Plexus Injury Receiving Bionic Reconstruction
Published on: September 28, 2019
11.5K