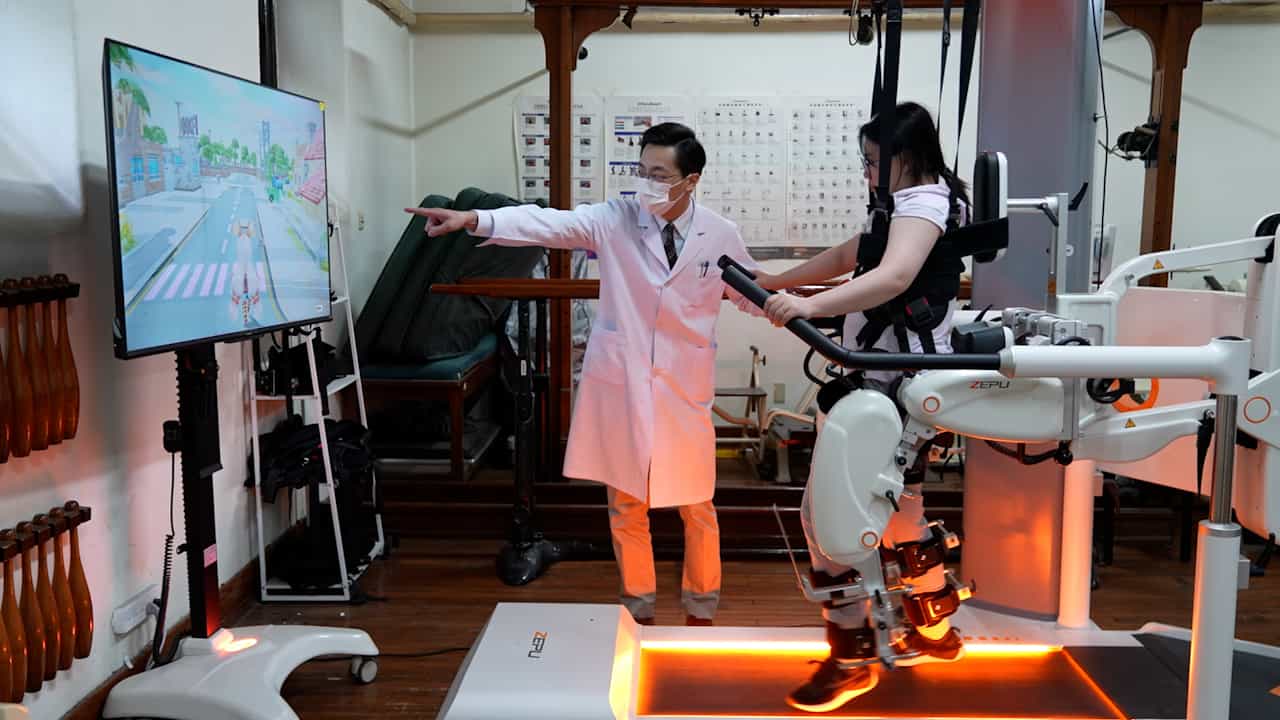

下肢机器人外骨架设备用于获得性脑损伤的地面行走恢复-一篇评论
Kiran K Karunakaran1,2,3, Sai D Pamula1, Caitlyn P Bach1
1Center for Mobility and Rehabilitation Engineering Research, Kessler Foundation, West Orange, NJ, United States.
Frontiers in neurorobotics
|June 12, 2023

概括
机器人外骨架设备在获得性脑损伤 (ABI) 后改善步态和平衡方面表现有前途. 需要进一步的研究,以充分了解它们对神经可塑性和中风,创伤性脑损伤和脑患者的功能恢复的影响.
科学领域:
- 神经科学是一个神经科学.
- 康复工程 康复工程
- 临床生物力学 临床生物力学
背景情况:
- 获得性脑损伤 (ABI),包括中风,创伤性脑损伤和脑,是行走缺陷的主要原因.
- 在ABI后持续的步态和平衡偏差显著影响患者的流动性和生活质量,即使是在受伤后的一年.
- 当前的康复策略往往无法完全恢复运动功能.
研究的目的:
- 综合审查机器人外骨架设备 (RDs) 对ABI患者的步行和平衡训练的治疗效果.
- 通过检查下游 (功能,生物力学,生理学) 和上游 (皮层) 度量来评估 RDs 的有效性.
- 确定研究缺口,并为未来关于 RD 疗效和神经可塑性的研究提供建议.
主要方法:
- 对临床和临床前研究进行系统审查,评估用于地面步行和平衡训练的机器人外骨架设备.
- 划分初步研究和随机临床试验之间的界限,以解释现有证据.
- 分析各种患者群体 (中风,TBI,CP),康复阶段和结局措施的RD有效性.
主要成果:
- 机器人外骨架设备正在越来越多地被调查,以寻找它们在ABI群体中改善步态和平衡的能力.
- 综合证据需要仔细考虑研究设计,区分初步发现和强大的临床试验数据.
- 为了全面了解 RD 影响,需要评估广泛的指标,从功能结果到神经生理变化.
结论:
- 机器人外骨架设备代表了获得脑损伤相关的行走缺陷的个体有前途的治疗途径.
- 进一步的研究至关重要,以阐明作用机制,特别是关于神经可塑性,并优化 RD 应用.
- 未来的研究应侧重于标准化的结果测量和严格的试验设计,以确定研发和开发研究有效性的最终证据.