
ReachingBot:一种自动化和可扩展的桌面设备,用于对小鼠进行高度并行的单颗粒 Reach-and-Grasp 训练和评估
Sotiris G Kakanos1, Dhireshan Gadiagellan2, Eugene Kim3
1Wolfson Centre for Age Related Diseases, King's College London, University of London, 16-20 Newcomen Street Guy's Campus, London SE1 1UL, UK; Autoscientific, Bank House, 6 - 8 Church Street, Adlington, Chorley, Lancashire PR7 4EX, UK.
Journal of neuroscience methods
|June 18, 2023

概括
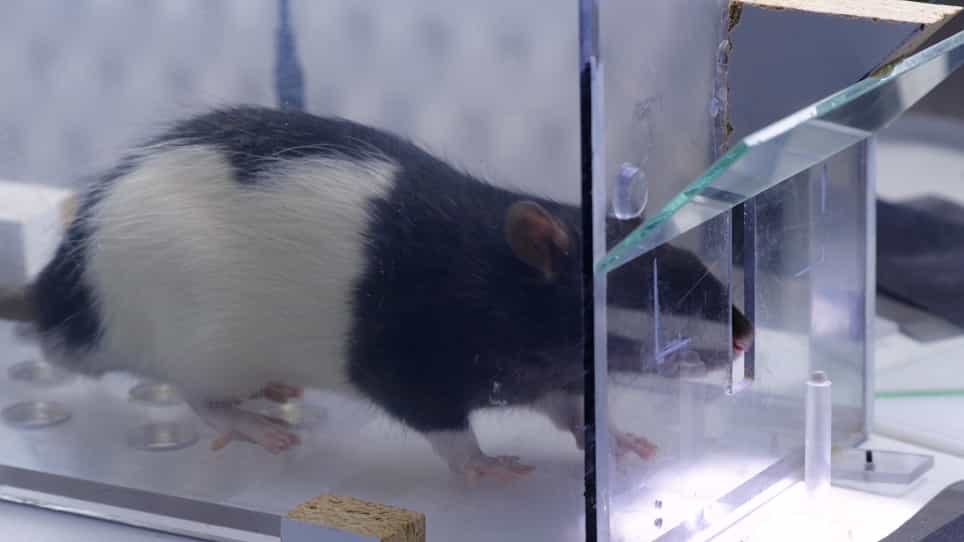
本研究介绍了ReachingBots,这是一个用于单颗颗粒达到和抓取 (SPRG) 任务的自动化系统. 该设备有效地训练和评估小鼠,揭示了中风后各种运动恢复模式.
科学领域:
- 神经科学是一个神经科学.
- 机器人技术 机器人技术 机器人技术
- 机器学习 机器学习
背景情况:
- 单颗粒达到和抓取 (SPRG) 任务对于研究神经系统损伤后的运动控制和恢复至关重要.
- 手动SPRG评估是劳动密集型的,推动了对自动化解决方案的需求.
研究的目的:
- 开发和验证一种自动化机器人设备,用于在小鼠中进行无人监督的SPRG培训和评估.
- 使用机器学习对SPRG试验结果进行分类,而不需要GPU.
主要方法:
- 利用机器人,计算机视觉和机器学习来实现自动化的SPRG任务执行和视频分析.
- 开发了两个监督学习算法,以达到>94%的准确性对试验结果进行分类.
- 为设备操作创建了一个跨平台的图形用户界面 (GUI).
主要成果:
- 该自动化系统成功地并行训练和评估小鼠.
- 在30只小鼠中,有21只小鼠在培训后获得了40%以上的颗粒取回成功.
- 观察到运动缺陷和缺血性中风后恢复的显著异质性.
结论:
- ReachingBots有效地自动化了SPRG培训和评估,在效率和可访问性方面超过了当前的方法.
- 该系统揭示了中风后达到结果的显著异质性,这表明神经表征多样化.
- 这些发现支持了双边运动皮层代表在潜在不对称的伸手抓取任务中的猜测.