机器人脚假肢的有限状态阻抗和直接肌电控制:比较它们的性能并探索它们的组合

概括
直接肌电控制 (DMC) 和混合意志控制 (HVC) 实现了比有限状态机器 (FSM) 阻抗控制更自然的假肢运动. 截肢者更喜欢DMC,因为它在机器人假肢中的性能和易用性.
科学领域:
- 生物医学工程 生物医学工程
- 康复机器人 康复机器人
- 人机界面 人机界面
背景情况:
- 假肢控制系统旨在恢复自然四肢功能.
- 非意志控制 (例如,有限状态机器阻抗控制) 缺乏用户意图,而意志控制 (例如,直接肌电控制) 使用用户信号.
- 混合方法试图结合两种控制策略的好处.
研究的目的:
- 为了比较有限状态机器 (FSM) 阻抗控制和下肢机器人假肢中的直接肌电控制 (DMC).
- 评估结合FSM和DMC的混合意志控制 (HVC) 的可行性和性能.
- 评估不同假肢控制策略的用户感知和性能.
主要方法:
- 涉及跨肢截肢和没有截肢的受试者进行的比较研究.
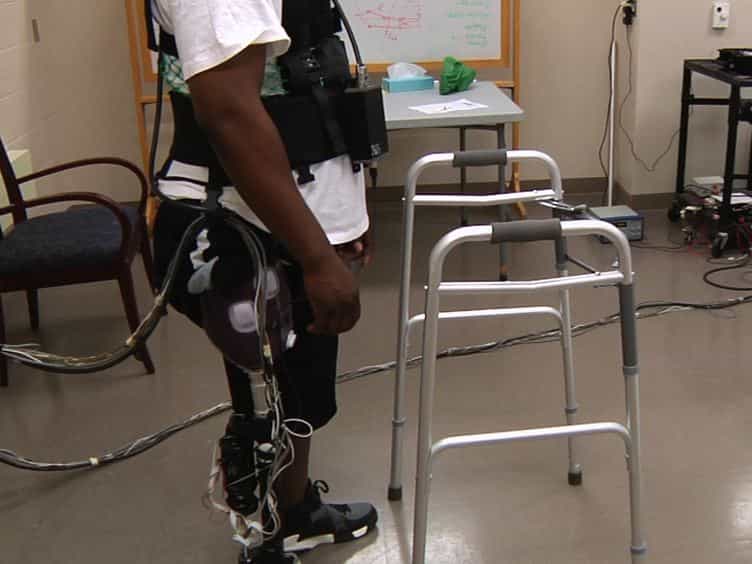
- 试验对象在机器人假肢上使用了FSM阻抗控制,DMC和HVC.
- 性能指标包括峰值扭矩/功率,动力/动力轨迹以及执行特定活动的能力.
- 用户满意度通过问卷进行评估.
主要成果:
- FSM阻抗控制产生了更高的峰值扭矩和功率,但导致了非标准的生物机械轨迹.
- 德米克制造的轨迹更像是健身步行的轨迹.
- HVC启用了脚推离调制,但单独表现得像FSM或DMC,而不是真正的组合.
- 允许DMC和HVC进行高级活动 (脚尖,侧脚等). ) 与FSM不同.
- 截肢者更喜欢DMC; 有能力的受试者表现出分裂的偏好.
结论:
- 对于截肢者来说,DMC提供了更直观和生物机械相关的控制.
- HVC没有显示出与单个FSM或DMC控制相比的协同效益.
- 通过像DMC这样的意志控制策略,可以更好地实现先进的假肢功能.
- 用户偏好与假肢控制中感知到的性能和易用性密切相关.