关于人工智能控制的闭环电刺激植入物的可行性研究
Steffen Eickhoff1, Augusto Garcia-Agundez2, Daniela Haidar2
1School of Sport and Exercise Sciences, Liverpool John Moores University, Liverpool, UK.
Scientific reports
|June 22, 2023

概括
这项研究表明,人工智能 (AI) 可以控制电刺激 (ES) 植入物. 机器学习模型实现了准确的抽力预测,为高效的ES植入物控制铺平了道路.
科学领域:
- 生物医学工程 生物医学工程
- 神经科学是一个神经科学.
- 人工智能的人工智能
背景情况:
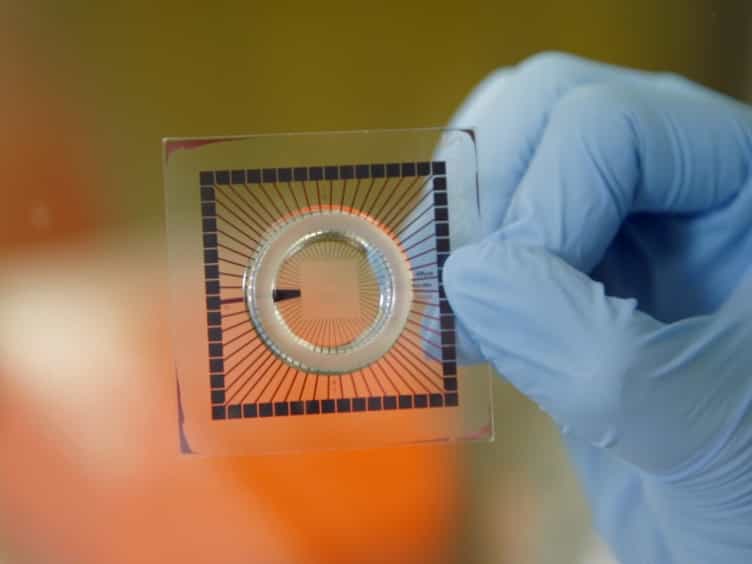
- 微型电刺激 (ES) 植入物具有治疗潜力,但由于计算密集的生物物理模型,在实时控制方面面临挑战.
- 开发高效的算法对于实际应用和ES设备的高级控制至关重要.
研究的目的:
- 研究使用计算效率高的机器学习 (ML) 方法来实时控制ES植入物的可行性.
- 在ES下评估ML模型在预测肌肉反应 (正常化的抽力) 中的准确性.
主要方法:
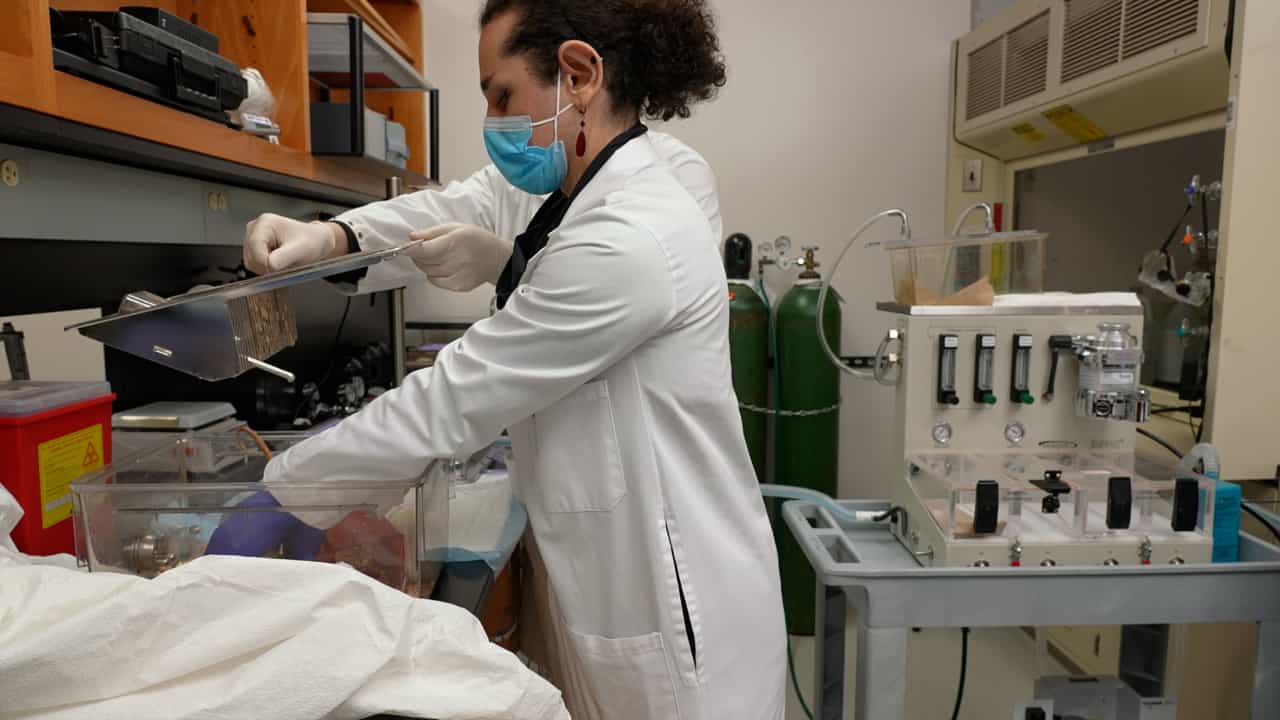
- 利用随机森林回归模型来预测Wistar大鼠延伸指纹长肌的正常抽力.
- 对11只老鼠进行了人体内和人体间的校准,涉及2000次训练刺激.
- 基于平均绝对误差 (MAE) 的评估模型性能.
主要成果:
- 在人体内设置中,平均绝对误差为0.03,表明预测准确度很高.
- 在跨主题设置中获得了0.2的平均绝对误差,突出了变化和进一步研究的需要.
- 这项研究代表了人工智能模拟复杂的ES机械模型的首次实验演示.
结论:
- 机器学习,特别是随机森林回归,显示出对控制ES植入物以提高计算效率的重大前景.
- 虽然主体内控制的准确性很高,但跨主体控制需要进一步研究和开发减少错误的技术.
- 这些发现为人工智能驱动的个性化和自适应电刺激疗法的进步开辟了新的途径.