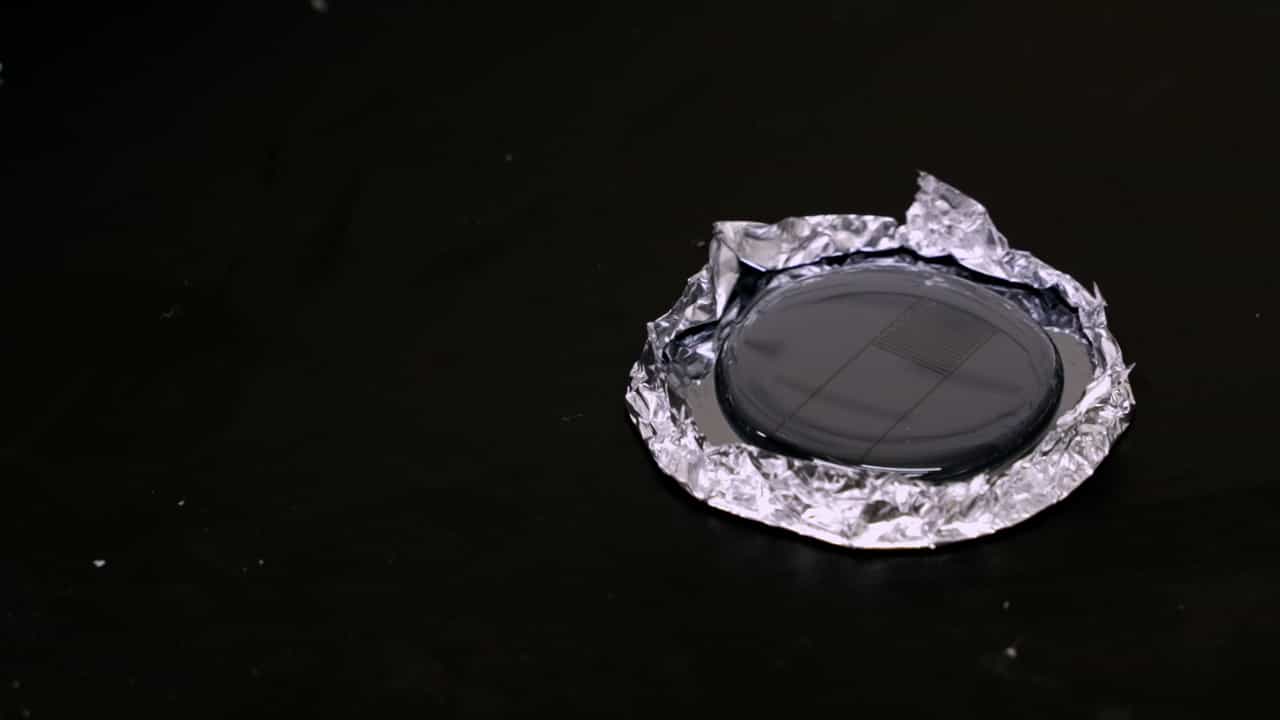

基于微裂纹结构和复合材料导电机制的灵活压力传感器用于医疗机器人应用
Qiang Zou1,2,3, Yuheng Xie1, Yunjiang Yin1
1School of Microelectronics, Tianjin University, Tianjin 300072, China.
Micromachines
|June 28, 2023

概括
研究人员开发了一种新的灵活压力传感器,使用ecoflex,纳米碳和银纳米线为智能医疗机器人. 这种传感器显著提高了灵敏度,并扩大了机器触摸应用的测量范围.
科学领域:
- 材料科学与工程 材料科学与工程
- 机器人和智能系统 机器人和智能系统
- 生物医学工程 生物医学工程
背景情况:
- 智能医疗机器人的进步需要复杂的机器触摸能力.
- 灵活的传感器对于开发现实和响应的触觉反系统至关重要.
- 现有的灵活传感器通常在灵敏度,稳定性和测量范围方面面临限制.
研究的目的:
- 设计和制造一个高度敏感和稳定的灵活的电阻压传感器.
- 通过结构修改来增强压力传感器的灵敏范围.
- 将开发的传感器应用于B型超声波机器人的机器触摸系统.
主要方法:
- 使用具有空气孔的微裂纹结构制造一个灵活的电阻压力传感器.
- 整合一个复合导电机制,使用银和碳材料.
- 优化材料组成通过混合ecoflex,纳米碳粉,和银纳米线 (AgNWs) 乙醇溶液在特定的质量比 (5:1和6:1).
主要成果:
- 最佳配方 (ecoflex-C-AgNWs/乙醇溶液) 显示出优越的灵敏度,与对照样本相比增加了19.5%和11.3%.
- 带有内部空气孔微裂纹的传感器在5N以下显示出敏感响应.
- 包括宏观透孔 (1-3毫米) 扩大了敏感测量范围400% (高达20N).
结论:
- 开发的灵活压力传感器表现出增强的灵敏度和扩展的测量范围.
- 微裂纹结构与宏观穿孔相结合,有效地提高了传感器性能.
- 这项技术具有很大的潜力,可以在医疗机器人领域推进机器触摸,特别是在B型超声波应用中.
更多相关视频
 10:28
Sensitivity Enhancement of Soft Capacitive Pressure Sensors Using a Solvent Evaporation-Based Porosity Control Technique
Published on: March 24, 2023
1.2K
 07:49
Rod-based Fabrication of Customizable Soft Robotic Pneumatic Gripper Devices for Delicate Tissue Manipulation
Published on: August 2, 2016
8.9K