
基于UE4的视觉步行分析
Ruzhang Liu1, Luyin Liu1, Guochao Ma1
1The School of Electronic Information, Qingdao University, Qingdao 266071, China.
Sensors (Basel, Switzerland)
|July 8, 2023

概括
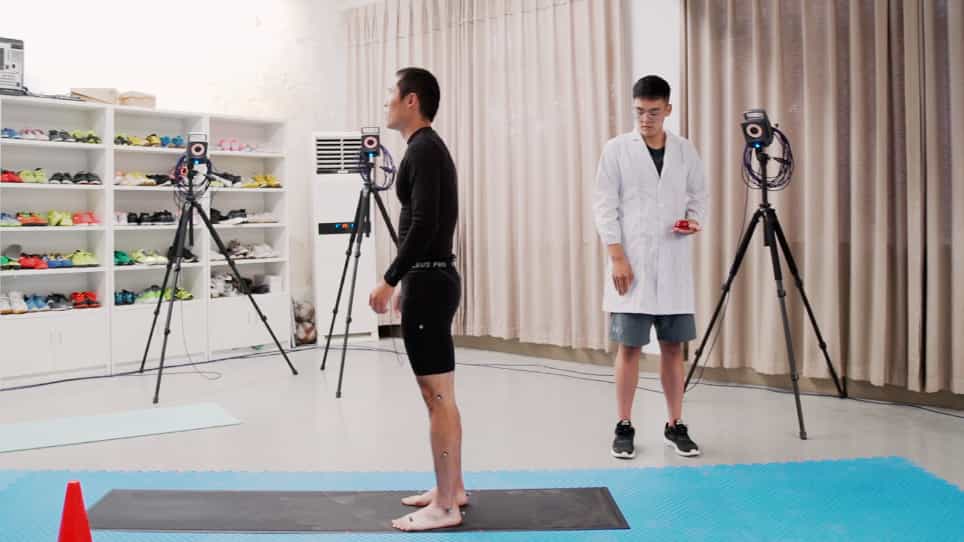
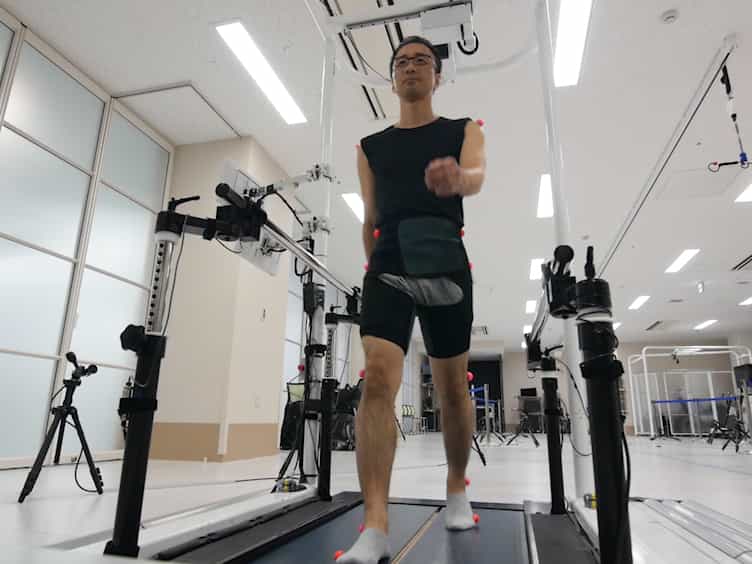
本研究介绍了使用人工智能和惯性传感器进行实时运动分析的3D人类姿势模型. 该模型准确地显示和纠正步态和身体运动,提高了诸如步态分析等应用程序的数据可靠性.
科学领域:
- 计算机科学 计算机科学
- 生物医学工程 生物医学工程
- 人类运动分析分析
背景情况:
- 人工智能和虚拟现实技术越来越多地融入医疗和娱乐领域.
- 准确的人类运动分析对于步态分析和康复等应用至关重要.
研究的目的:
- 使用UE4平台和惯性传感器设计和开发一个3D人体姿势模型.
- 为了实时显示和分析人体姿势和运动数据.
- 通过实时校准和错误补偿来提高运动数据的准确性.
主要方法:
- 使用UE4 3D建模平台与蓝图语言和C++编程.
- 基于惯性传感器数据开发了一个3D姿势模型.
- 集成的独立坐标系统,用于每个身体部位,以分析角度和位移.
- 实现了相互关联的联合数据的自动校准和错误校正.
主要成果:
- 3D姿势模型准确地显示步态,四肢角度和实时移位.
- 该系统有效地将动作捕捉与3D可视化相结合.
- 来自惯性传感器的运动数据错误得到了补偿,确保了模型完整性和解剖学正确性.
结论:
- 开发的3D姿势模型提供了准确的,实时的人类运动显示和数据校正.
- 这项技术显示出在步态分析和生物力学方面的应用潜力很大.
- 该模型能够自行纠正错误,从而提高了动作捕获数据的可靠性.