
通过高密度电肌图学,对全人手进行比例和同时的实时控制

概括
这项研究引入了一种新的深度学习方法,用于表面肌电图 (sEMG) 以实时控制20多个手动. 这一进步显著提高了假肢和人机界面的能力.
科学领域:
- 生物医学工程 生物医学工程
- 神经科学是一个神经科学.
- 机器学习 机器学习
背景情况:
- 表面电肌图 (sEMG) 测量了辅助系统的肌肉电活动.
- 目前的sEMG解码算法对自由度的实时控制有限.
- 这种限制限制了在假肢和人机接口中的应用.
研究的目的:
- 开发一种深度学习方法来解码前臂肌肉活动.
- 为了使人类手的自由度超过20度的比例和同时控制.
- 为了实现实时解析,在神经肌肉延迟 (<50毫秒) 内的延迟.
主要方法:
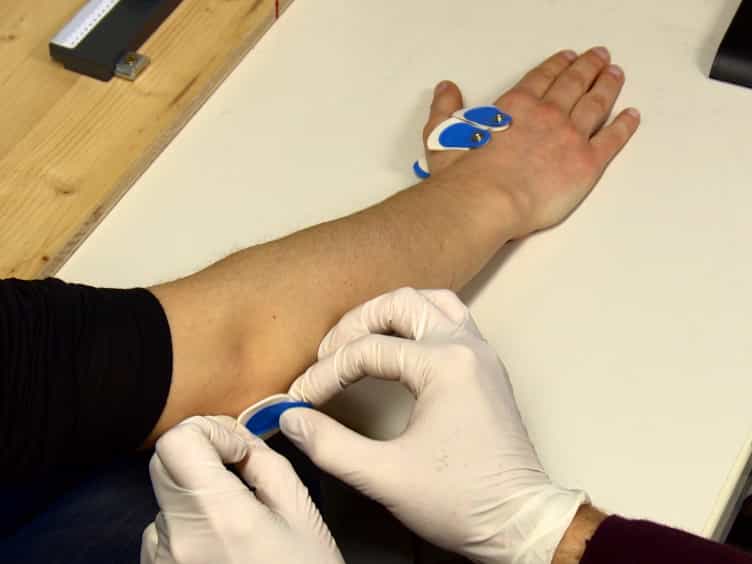
- 记录了健康参与者在各种运动期间的人类手动力学.
- 采用了一个新的深度学习模型来解码sEMG信号.
- 利用转移学习和预测平滑算法进行实时动力学重建.
主要成果:
- 深度学习模型以每秒32个预测的速度实时预测了手动力学.
- 来自前臂肌肉的高密度sEMG信号包含了足够的信息来进行动力学预测.
- 该方法实时重建了手的全部3D几何形状.
结论:
- 拟议的深度学习方法显著推进了基于sEMG的控制.
- 它能够高准确度,实时预测人类手动力学.
- 这对于运动障碍和先进假肢的人来说具有立即的翻译潜力.