相关实验视频
Updated: Jul 23, 2025
08:06

Robotic Cochlear Implantation for Direct Cochlear Access
Published on: June 16, 2022
3.2K
基于人工智能的危险检测在机器人辅助单切口瘤手术中
Gabriela Rus1, Iulia Andras2, Calin Vaida1
1Research Center for Industrial Robots Simulation and Testing-CESTER, Technical University of Cluj-Napoca, 400114 Cluj-Napoca, Romania.
Cancers
|July 14, 2023

概括
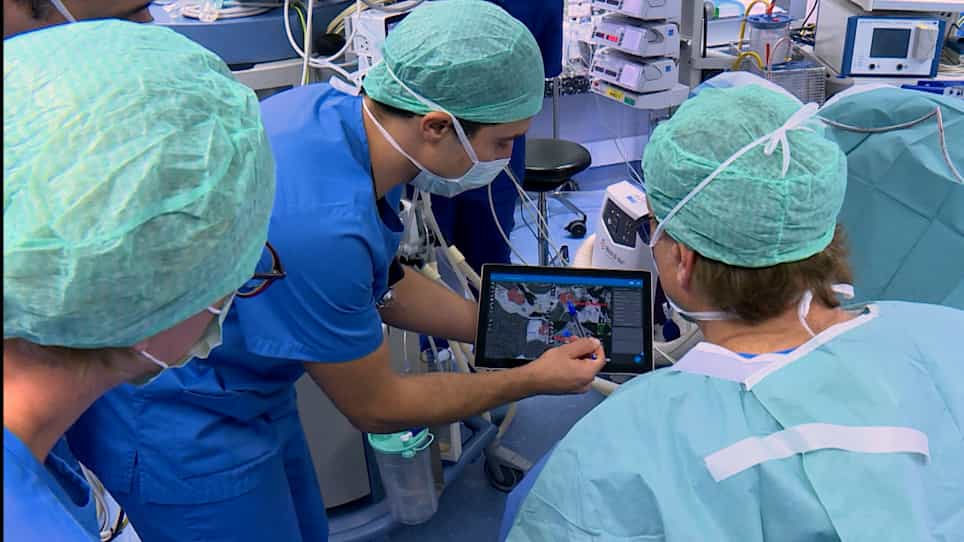
这项研究引入了一种AI和AR系统,用于实时检测手术期间的手术内出血. 该系统准确地识别出血,并在HoloLens 2设备上显示警报,提高手术安全性.
科学领域:
- 手术技术 手术技术
- 人工智能的人工智能
- 增强现实是一种增强现实.
背景情况:
- 单切割手术带来了独特的挑战,手术内出血是严重的并发症,特别是在癌症患者中.
- 机器人辅助已经改善了手术结果,但实时危险检测仍然是进步的领域.
研究的目的:
- 开发和评估基于人工智能 (AI) 和增强现实 (AR) 的危险检测系统,用于实时识别手术内出血.
- 将该系统与全息眼镜2设备集成,为外科医生提供立即的视觉反.
主要方法:
- 实时处理技术的探索,确定YOLOv5是检测出血的有希望的算法.
- 开发一种创新的实时出血检测系统,使用YOLOv5和HoloLens 2.
- 在各种外科手术程序和配置中对系统的评估,以优化预测时间和准确性.
主要成果:
- 该系统成功地在多次手术过程中检测到手术内出血,并且具有很高的准确性.
- 检测到的出血区域用边框突出显示,并显示在全息眼镜2上.
- 该系统有效地区分出血和灌,尽量减少虚假阴性和虚假阳性结果.
结论:
- 当前的AI和AR技术能够开发有效的实时危险检测系统.
- 这些系统可以作为外科医生的宝贵辅助工具,特别是在高风险的外科干预中.