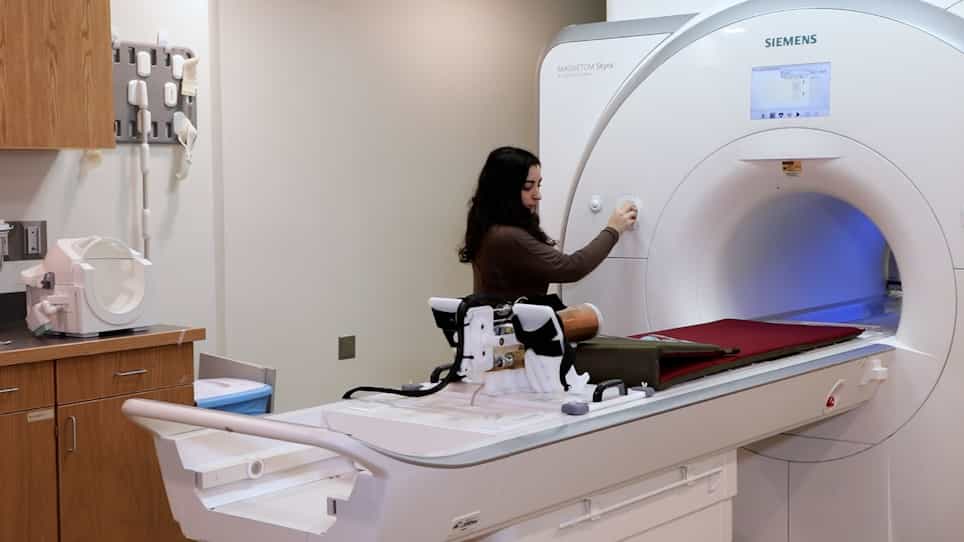

在物理康复的异动力学装置中开发控制策略
Jorge Andrés Peñaloza-González1, Sergey González-Mejía1, José Isidro García-Melo1
1School of Mechanical Engineering, Faculty of Engineering, Universidad del Valle, Cali 760042, Colombia.
Sensors (Basel, Switzerland)
|July 14, 2023

概括
机器人康复可以提高中风或脊髓损伤后患者的运动能力. 这项研究引入了一种带有新型控制系统的异动性腿部设备,用于有效的身体恢复和改善患者的治疗结果.
科学领域:
- 生物医学工程 生物医学工程
- 康复科学 康复科学 康复科学
- 机器人技术 机器人技术 机器人技术
背景情况:
- 机器人辅助康复改善了中风或脊髓损伤后的步态恢复.
- 机器人系统使患者积极参与和数据监控成为可能,减少了治疗师的工作量.
- 提取生物信号有助于理解运动意图和肌肉激活.
研究的目的:
- 用机器人辅助和先进的控制策略恢复下肢的运动功能.
- 为了评估异动力学腿部延伸装置用于康复的有效性.
- 提出使用磁粒子制动器进行医学异动力学康复方案的控制模型.
主要方法:
- 使用异动力学系统来评估肌肉力量和性能.
- 开发一种实验原型,用于在受控环境中对设备进行评估.
- 实现一个远程操作的控制系统,用于远程设备管理.
主要成果:
- 实验原型允许对康复装置进行受控评估.
- 磁粒子制动器的控制动作受患者腿部动态的影响.
- 异性原型测试为卫生专业人员提供了宝贵的数据,以跟踪患者的进展.
结论:
- 开发的控制模型和异动力学协议支持从下肢受伤的身体恢复.
- 机器人系统有助于患者作为独立个体重新融入社会.
- 来自异动力学测试的客观数据有助于临床医生确定适当的治疗进展.
更多相关视频
 06:58
A Structured Rehabilitation Protocol for Improved Multifunctional Prosthetic Control: A Case Study
Published on: November 6, 2015
9.5K
 04:49
Author Spotlight: Enhancing Post-Stroke Upper Limb Rehabilitation with Robotic Technologies for Improved Motor Recovery and Functional Outcomes
Published on: September 6, 2024
806