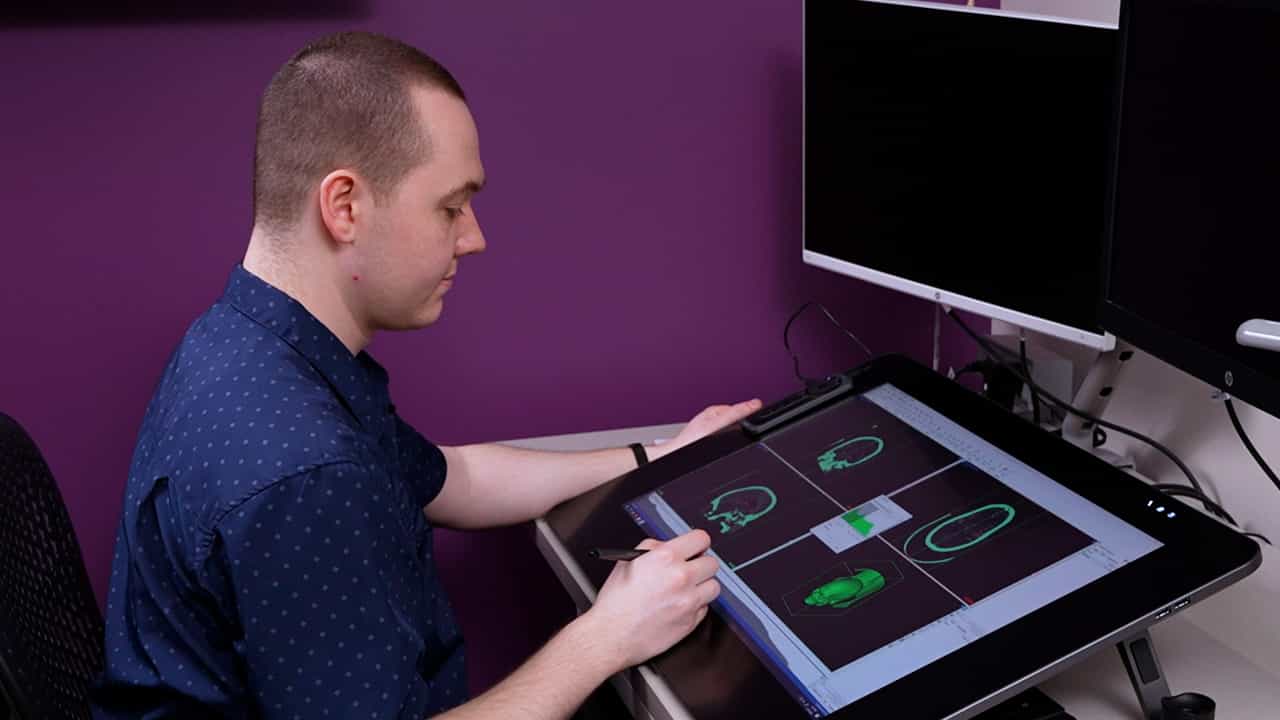
在机器人辅助胸部手术中,使用3维虚拟模拟软件确定接器端口位置
Satoshi Hayashi1, Masaya Kawada2, Yuki Mori3
1Department of Respiratory and Breast Surgery, Tonan Hospital, Kita 4 Nishi 7, Chuo-Ku, Sapporo, Hokkaido, 060-0004, Japan. satoshi.hayashi@tonan.gr.jp.
BMC surgery
|July 21, 2023

概括
三维计算机断层扫描 (3D-CT) 软件可以帮助确定胸部手术中机器人接器端口的最佳位置. 这有助于改善接方便性,并减少机器人辅助胸部手术 (RATS) 叶切除术期间的胸壁损伤.
科学领域:
- 胸部外科手术 胸部外科手术
- 手术机器人手术机器人手术机器人手术机器人
- 医疗成像医学成像
背景情况:
- 在机器人辅助胸部外科手术 (RATS) 中,当机器人接器端口靠近目标血管时,就会出现接挑战.
- 准确的端口位置对于成功的接合和最小化并发症至关重要.
研究的目的:
- 评估三维计算机断层扫描 (3D-CT) 软件在确定RATS叶切除术最佳接器端口位置方面的实用性.
- 确定关键距离,以确保安全有效的拼接,最大限度地减少操作困难和胸壁损伤.
主要方法:
- 分析了接受RATS脑膜切除术的73名患者.
- 使用3D-CT软件测量了目标船和潜在的接器端口之间的术前虚拟距离 (VD).
- 记录了手术期间的实际距离 (AD) 和拼接方便性,以及胸壁损伤评估.
主要成果:
- 更容易的接合与更大的前后胸口直径和实际距离 (AD) 相相关.
- 最佳切割值为平滑的接合被确定为VD≥142毫米和AD≥6毫米.
- 胸壁损伤在尾部和背部港口位置更为普遍.
结论:
- 在RATS叶切除术中,最佳的接器端口位置对于高效的接是必不可少的.
- 使用3D-CT软件来确保至少142毫米的虚拟距离 (VD) 可以促进平滑的拼接.
- 这种方法可能会减少胸壁损伤的发生率,特别是在尾部口位.
更多相关视频
 07:46
Author Spotlight: Revolutionizing Remote Surgery with Augmented Reality and Robotics for Enhanced Precision and Accessibility
Published on: August 9, 2024
772
 05:12
Robotized Testing of Camera Positions to Determine Ideal Configuration for Stereo 3D Visualization of Open-Heart Surgery
Published on: August 12, 2021
2.1K