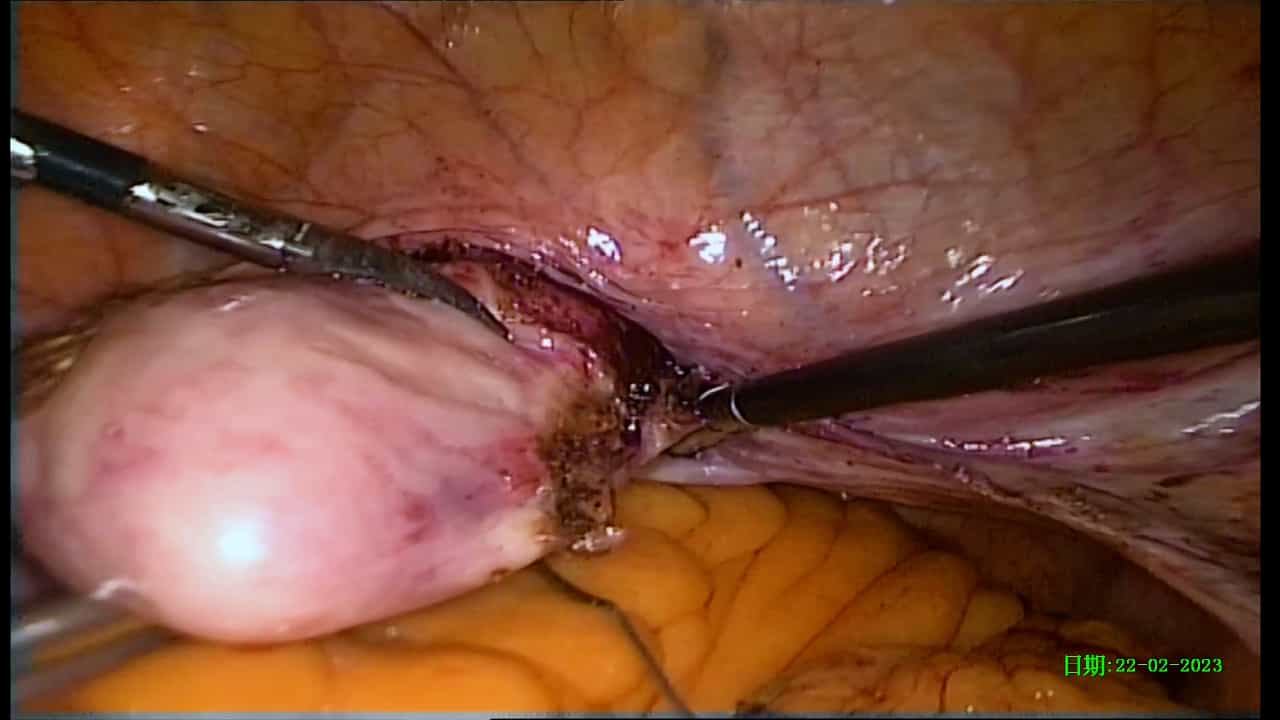
在机器人辅助的腹腔镜上子宫切除术中,为骨盆器官脱落而进行的封闭样本化
Nicole Falus1, George Lazarou2, Iwona Gabriel2
1NYIT College of Osteopathic Medicine, Old Westbury, NY, USA.
International urogynecology journal
|July 25, 2023

概括
在机器人辅助子宫切除术期间,为骨盆器官脱落而进行封闭式手动化是安全和有效的. 样本重量和切口长度影响了化时间,但没有发生组织溢出.
科学领域:
- 最少侵入性的妇科手术.
- 手术瘤学手术瘤学
- 骨盆重建性手术是什么?
背景情况:
- 机器人辅助腹腔镜上子宫切除术 (RALSH) 为骨盆器官脱落 (POP) 修复提供了最少的侵入性益处.
- 在没有腹膜内泄漏的情况下安全取出样品是RALSH程序中的一个关键挑战.
研究的目的:
- 在POP手术RALSH期间识别影响制手动化 (CMM) 的因素.
- 在这种情况下,评估与CMM相关的并发症和病理学.
主要方法:
- 分析了67名接受RALSH与POP修复的患者队列.
- 评估的因素包括样本重量,切口长度,患者的BMI,年龄和估计的血液损失 (EBL).
主要成果:
- CMM时间与标本重量 (p<0.0001) 和直肠带切口长度 (p<0.0126) 有显著的相关性.
- 没有观察到粗组织溢出或袋破裂.
- 病理学揭示了常见的良性疾病,其中4.5%患有微观瘤;患者在5年后仍然没有癌症.
结论:
- 在POP的RALSH期间,封闭式手动提取子宫样本是一种安全有效的方法.
- 这种技术有助于提取样本,同时最大限度地降低与泄漏相关的风险.
更多相关视频
 05:46
Introduction of Intracapsular Rotary-cut Procedures IRCP: A Modified Hysteromyomectomy Procedures Facilitating Fertility Preservation
Published on: January 17, 2019
10.0K
 12:45
Robot-assisted Total Mesorectal Excision and Lateral Pelvic Lymph Node Dissection for Locally Advanced Middle-low Rectal Cancer
Published on: February 12, 2022
5.7K