穿戴式传感器可以在动态动作过程中提供准确和可靠的3D骨角估计吗?
Mirel Ajdaroski1, Amanda Esquivel1
1Department of Mechanical Engineering, College of Engineering and Computer Science, University of Michigan-Dearborn, Dearborn, MI 48128, USA.
Sensors (Basel, Switzerland)
|July 29, 2023

概括
这项研究表明,惯性测量单元 (IMU) 可以在动态活动中准确测量骨角. 一种新的调整四转换 (TQC) 方法比现有算法提供了更好的准确性和可靠性.
科学领域:
- 生物力学 生物力学
- 运动学和动力学.
- 可穿戴技术可穿戴技术
背景情况:
- 在动态活动期间对临床评估至关重要的是精确测量骨角.
- 使用惯性测量单位 (IMU) 进行动态角度测量的现有方法在准确性和可靠性方面存在局限性.
研究的目的:
- 评估IMU在动态动作过程中测量骨角的准确性和可靠性.
- 引入和验证用于动态角度估计的调整四转换 (TQC) 方法.
主要方法:
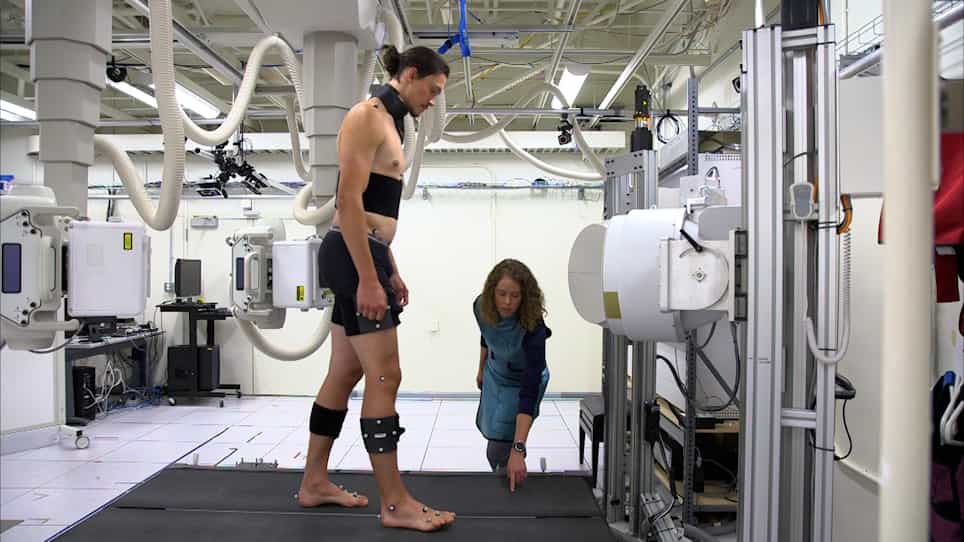
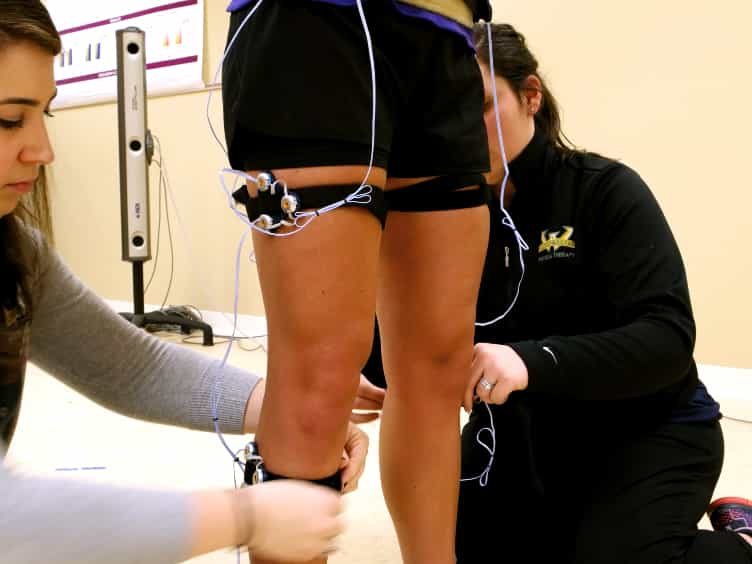
- 9名健康运动员在使用APDM Opal IMU仪器时执行了9个动态动作.
- 一种调整的四转换 (TQC) 方法被开发出来,并与运动捕获系统 (黄金标准) 和商业传感器融合算法进行了验证.
- 使用根平均平方误差 (RMSE) 评估准确性,使用布兰德-阿尔特曼一致限度 (LoA) 评估可靠性.
主要成果:
- 与商业传感器融合算法相比,TQC方法在所有三个直角角上都显示出明显更高的准确性 (较低的RMSE) 和可靠性 (较小的LoA).
- 在TQC方法和运动捕捉系统之间没有发现显著差异 (p < 0.05).
结论:
- 使用IMU的TQC方法在动态活动期间提供准确可靠的骨角测量.
- 该方法显示了临床应用的潜力,为目前可用的传感器融合算法提供了更高的性能.