混合生物机器人群作为集体运动研究的强大工具:一个视角
1School of Zoology, Sagol School of Neuroscience, Tel Aviv University, Tel-Aviv, Israel.
Frontiers in neurorobotics
|July 31, 2023

概括
这项研究引入了一种新的生物混合蜂群工具,使用虫女和Nymbots (灵感来自虫的机器人) 来调查集体运动. 这种综合的方法将生物学和机器人技术联系在一起,为群体行为和技术应用提供了新的见解.
科学领域:
- 集体运动和群体动力学
- 生物启发的机器人和人工智能
- 生物和合成系统的跨学科研究.
背景情况:
- 群聚行为在自然和技术中很普遍,但理解个人-团体-环境相互作用仍然具有挑战性.
- 在群体中将体现的特性与物理代理联系起来存在差距,特别是在整合生物和机器人系统方面.
- 目前的群体研究很少涉及联合项目,同时调查多种生物和合成药物.
研究的目的:
- 通过综合生物混合方法,展示一种用于研究群体集体运动的新型研究工具.
- 通过结合生物和机器人代理来解决群体理解中的基本问题和知识差距.
- 通过研究虫女和Nymbot (灵感来自虫的机器人) 相互作用来促进跨学科的洞察力.
主要方法:
- 开发一种新型研究工具,使得能够进行紧密集成的,生物启发的,机器人辅助的群体研究.
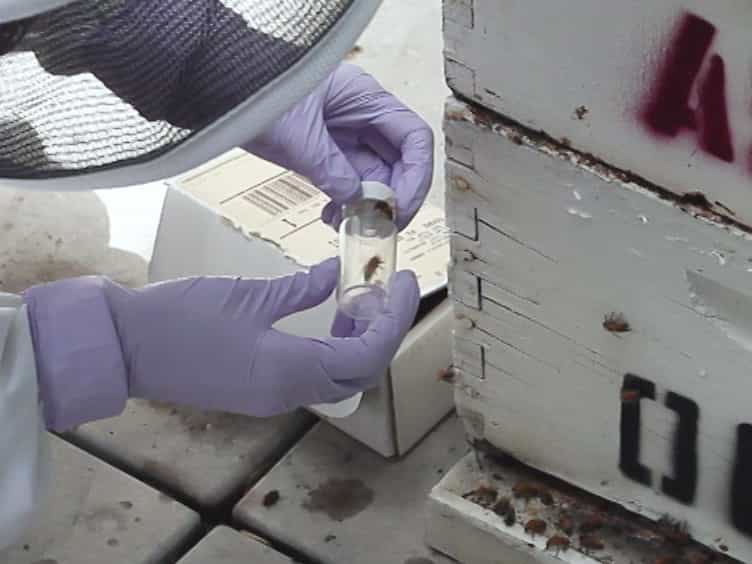
- 利用虫女作为集体行为模型.
- 部署Nymbots,灵感来自虫的机器人,以创建一个生物混合群系统.
- 在统一的群体框架内同时对生物和合成剂进行研究.
主要成果:
- 尼姆博特 - 龙生物杂交群为难以或不可能通过传统方法测试的生物假设的调查提供了便利.
- 该系统允许发现以前隐藏的技术洞察力.
- 通过整合生物和机器人组件,为探索集体运动的基本问题提供了一个独特的平台.
结论:
- 开发的生物混合群系统为了解集体运动提供了一种强大,跨学科的方法.
- 这种新的工具弥合了生物学和机器人之间的差距,为独特的研究可能性提供了机会.
- 尼姆博特-虫系统推进了对群的研究,产生了生物学和技术上的发现.