专家腹腔镜师在虚拟现实模拟任务上的表现,包括和没有触觉特征的触觉特征
Margaret Siu1, Kaitlin Debbink1, Amanda Duda1
1Department of Surgery Baystate Health, University of Massachusetts Chan Medical School-Baystate, 759 Chestnut Street, Springfield, MA, 01199, USA.
Surgical endoscopy
|August 10, 2023

概括
虚拟现实 (VR) 模拟与触觉反提高了专家腹腔镜师在特定手术任务中的准确性和运动经济性. 然而,该研究没有证明在整体技能获取方面存在优势,这需要进一步调查.
科学领域:
- 医疗模拟和培训 医学模拟和培训
- 外科手术技能的评估.
- 人与计算机在医学上的交互
背景情况:
- 虚拟现实 (VR) 模拟用于腹腔镜训练,其中的版本提供触觉反.
- 关于触觉反对外科培训技能发展的具体影响的数据有限.
- 专家腹腔镜师在触觉和非触觉VR接口之间的性能差异需要调查.
研究的目的:
- 为了比较专家腹腔镜师的技能特征,使用VR腹腔镜任务与没有触觉反.
- 为了评估触觉反在模拟腹腔镜手术期间对性能指标的影响.
主要方法:
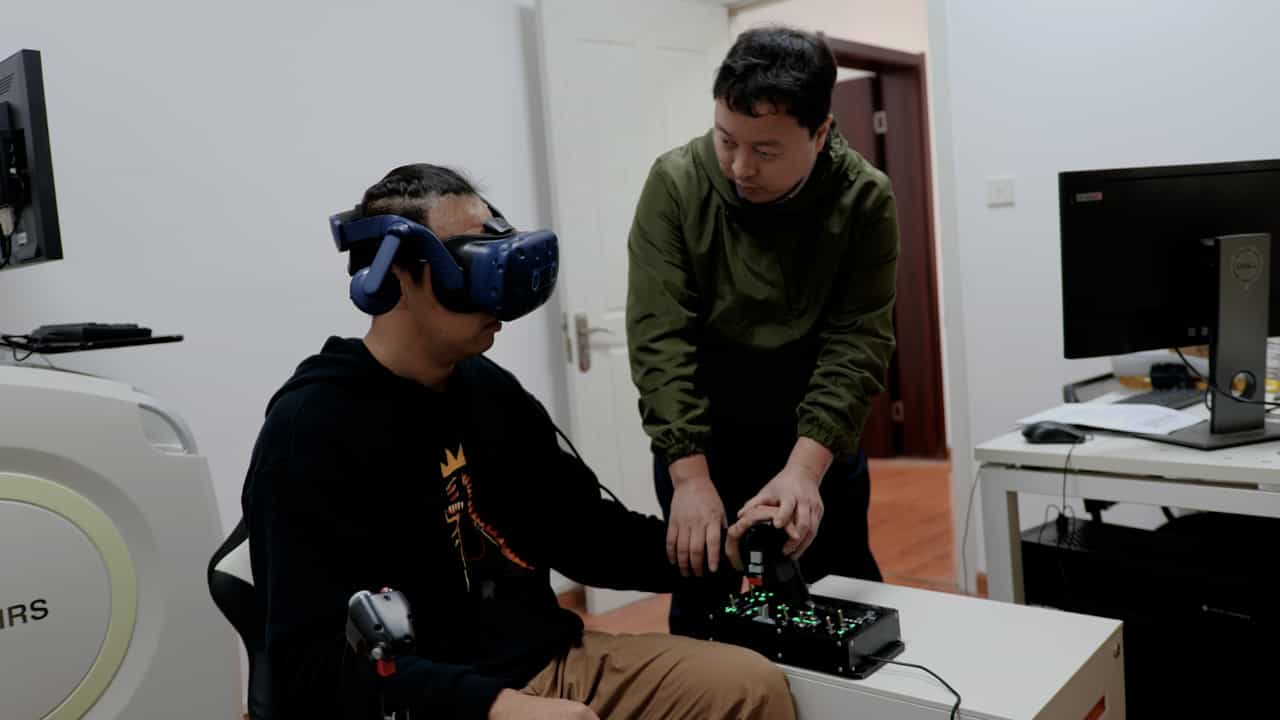
- 五位专家腹腔镜师在两个VR模拟器上执行了七个不同的腹腔镜任务:一个带有触觉反,一个没有.
- 任务包括仪器导航,收回,切割,电外科手术和在默认难度设置下对象定位.
- 使用统计方法记录和分析了诸如时间,运动经济,任务完成和错误等性能指标.
主要成果:
- 触觉反显著提高了收回,切割和剪贴应用任务的准确性.
- 运动的经济性得到了增强,用于剪贴应用和复杂对象定位的触觉反.
- 虽然特定任务的性能有所改善,但在大多数指标的最终代中,没有注意到显著的整体性能变化.
结论:
- 虚拟现实腹腔镜模拟器中的触觉反可以提高特定任务的准确性和高效仪器运动的性能.
- 专家外科医生有效地解释触觉线索,从而提高VR任务要求的性能.
- 需要进一步的研究来确定触觉反是否在整体腹腔镜技能获得中提供了优势.