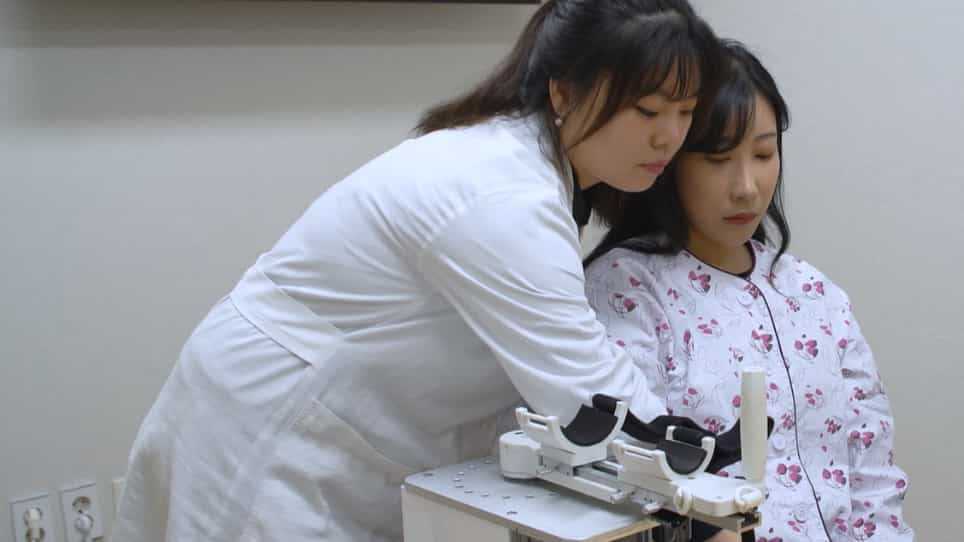
模拟,控制和临床验证上肢医学教育任务培训师的肘部和刚性评估

概括
这项研究验证了模拟异常肌肉刚性和性的机器人手臂用于医学培训. 临床医生证实了它的现实性,强调了它在教育学生的神经评估方面的潜力.
科学领域:
- 机器人技术在医学教育中的应用
- 神经疾病的触觉模拟
- 肌肉刚性的生物力学
背景情况:
- 神经系统疾病,如帕金森病和中风,往往表现为异常的肌肉度,包括性和性.
- 准确模拟这些条件对于物理检查和诊断的有效医疗培训至关重要.
- 现有的训练工具可能缺乏足够的真实性来复制各种肌肉行为的微妙的触觉反.
研究的目的:
- 为了验证基于系列弹性执行器 (SEA) 的机器人手臂,该机器人手臂旨在模仿管刚性,轮刚性和性.
- 评估机器人手臂作为医学教育工具的能力,以训练学生进行性和刚性评估.
主要方法:
- 基于临床数据的异常肌肉行为的数学建模.
- 实现反,前和干扰观察器控制器,用于触觉扭矩传递.
- 测试对扭矩估计和跟踪准确性的验证.
- 经验丰富的临床医生使用分类和公开测试进行临床验证.
主要成果:
- 实现了精确的扭矩估计 (RMSE: ~ 0.16 Nm) 和精确的扭矩跟踪 (误差 < 2.8%).
- 临床医生在分类不同的肌肉行为和严重程度方面取得了>87%的准确性.
- 高用户满意度 (4.9/5) 关于模拟现实性和医疗教育的潜在有用性.
结论:
- 基于SEA的机器人手臂有效模拟了管刚性,轮刚性和性等关键特征.
- 触觉反系统在临床验证中表现出高可靠性和准确性.
- 这款机器人教练显示出作为医学学生学习和练习神经评估技能的创新工具的巨大潜力.
更多相关视频
 06:44
Development of a Novel Task-oriented Rehabilitation Program using a Bimanual Exoskeleton Robotic Hand
Published on: May 20, 2020
7.1K
 05:28
Author Spotlight: Enhancing Upper Limb Rehabilitation in Stroke Patients Through Advanced Robotic and Neuromodulation Technologies
Published on: October 11, 2024
624