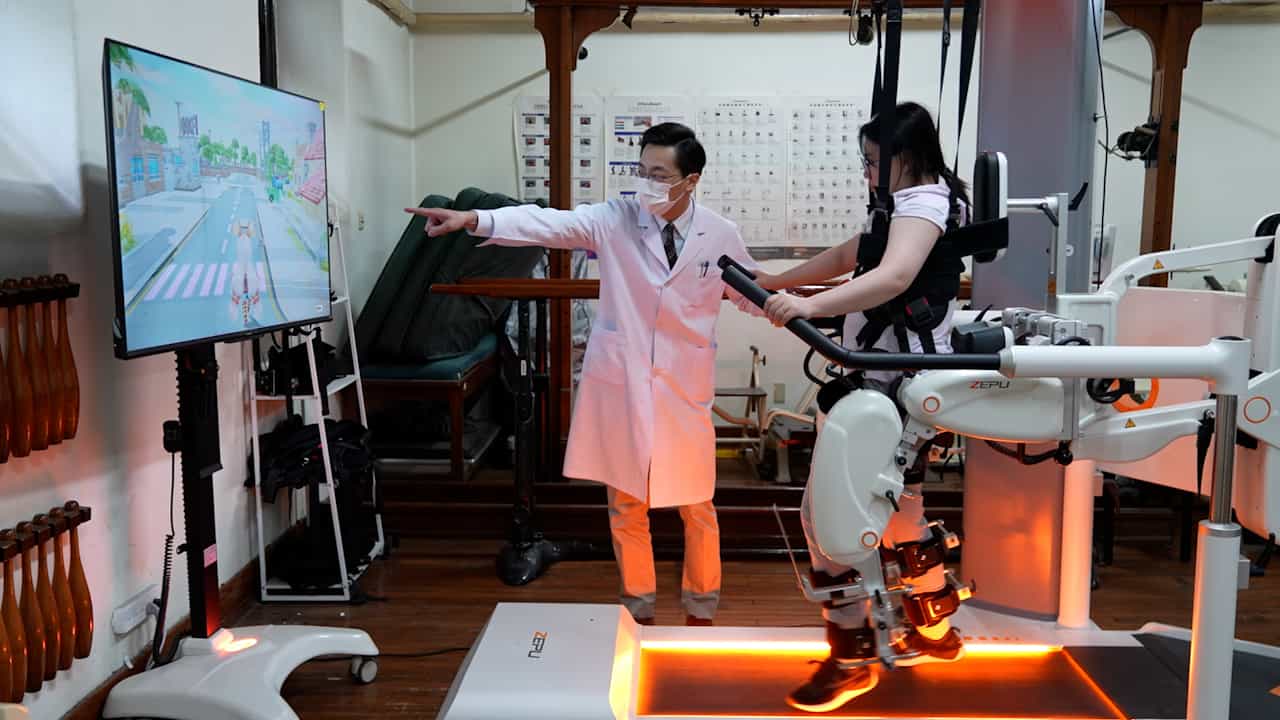

一项随机对照试验的研究方案,以确定使用机器人和刚性干部支系统进行的密集坐姿干预的疗效
Victor Santamaria1, Xupeng Ai2, Karen Chin3,4
1Department of Rehabilitation Sciences: Physical Therapy Division, New York Medical College, Valhalla, New York, USA.
BMJ open
|August 17, 2023

概括
这项研究测试了一种新的机器人教练,用于脑 (CP) 的儿童,以改善坐着的平衡和伸手. 机器人干预在增强CP儿童的功能能力方面表现有希望.
科学领域:
- 康复工程 康复工程
- 运动学习是指运动学习.
- 儿科物理治疗 儿科物理治疗
背景情况:
- 根据总运动功能分类系统 (GMFCS) 的III-IV级别分类的脑 (CP) 儿童经常在坐着和达到控制时遇到重大挑战,这会影响他们的功能表现.
- 现有的干预措施,以改善与坐相关的活动在这个人群是有限的.
- 开发了一种基于运动学习的新型干预措施,利用带有个性化力场技术的机器人干部支持训练器 (TruST) 来支持坐着的平衡.
研究的目的:
- 为了评估通过机器人TruST提供的基于运动学习的干预措施的有效性,与静态干支系统相比.
- 评估TruST干预对坐姿平衡,达到控制和CP儿童整体功能表现 (GMFCS III-IV) 的影响.
主要方法:
- 这是一项随机对照试验,涉及82名患有CP的参与者 (GMFCS III-IV),年龄为6-17岁.
- 干预包括2小时/会议,3次/周4周,随着任务难度和支持的逐渐减少.
- 结果在基线,中期,干预后和3个月后期进行测量,包括修改的功能性触摸测试,动力坐位工作空间,盒子和块测试以及各种功能/参与措施.
主要成果:
- 主要结局包括修改的功能接触测试,动力坐位工作空间评估和盒子和块测试.
- 二次结果包括:对干部控制的细分评估,坐着的姿势和伸展控制测试,总运动功能的测量项组,加拿大职业绩效结果,参与和环境测量和青年,以及姿势和伸展动力学.
- 数据收集发生在基线,培训中期,干预后1周和3个月的随访.
结论:
- 这项研究旨在确定机器人TruST干预是否比CP儿童的传统静态支持提供更好的好处.
- 研究结果将为开发更有效的康复策略提供信息,以改善严重运动障碍儿童的功能能力.
- 这项研究有助于辅助技术和儿科患者的运动康复领域.
更多相关视频
 08:40
Isokinetic Robotic Device to Improve Test-Retest and Inter-Rater Reliability for Stretch Reflex Measurements in Stroke Patients with Spasticity
Published on: June 12, 2019
7.5K
 14:56
The Combined Use of Transcranial Direct Current Stimulation and Robotic Therapy for the Upper Limb
Published on: September 23, 2018
9.1K