
基于物理的模拟3D生物打印球体的弹性-塑料融合
Hassan Bahrami1, Federico Sichetti2, Enrico Puppo2
1Faculty of Engineering and Information Technology, University of Technology Sydney, 15 Broadway, Ultimo NSW 2007, Australia.
Biofabrication
|August 22, 2023

概括
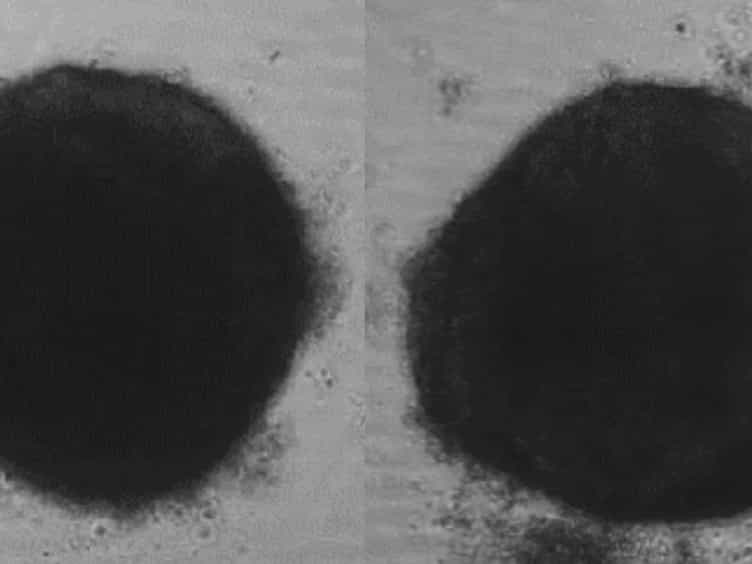
本研究介绍了一种基于物理的模拟框架,用于控制3D生物打印组织的形状和大小. 该模拟准确地模拟了球状聚变,使得可以精确控制再生医学应用的组织发育.
科学领域:
- 生物技术和生物医学工程 生物技术和生物医学工程
- 组织工程是组织工程.
- 计算生物学 计算生物学
背景情况:
- 球体是微组织,用于作为3D生物打印人体组织的构建块.
- 控制球状融合对于确定生物打印组织的最终形状和尺寸至关重要.
- 现有的方法缺乏精确控制球形聚变过程.
研究的目的:
- 开发第一个基于物理的框架来模拟3D生物打印中的球体融合.
- 研究各种参数对球体融合动态和由此产生的组织形态的影响.
- 为控制和监测球形自组合的几何结果提供一个工具.
主要方法:
- 利用了弹性-塑料固体和流体连续力学模型.
- 采用光滑粒子水力学 (SPH) 方法进行模拟.
- 进行了灵敏度和形态分析,以验证与体外球体相对应的模拟.
主要成果:
- 拟议的框架准确地模拟了融合球体的弹性-塑性行为.
- 通过调整模拟参数来证明对组织形状和大小的控制.
- 经验证的in-silico结果与体外实验数据.
结论:
- 开发的基于物理的模拟提供了一个强大的框架来控制球形聚变.
- 这项技术对推进3D生物打印和组织工程具有重大意义.
- 能够精确地设计具有所需形状和尺寸的组织结构.