探索振动动的生物反策略,以诱导姿势时间不对称
R Escamilla-Nunez1,1, H Sivasambu2, J Andrysek1,2
1Institute of Biomedical Engineering, University of Toronto, Toronto, Canada.
Canadian prosthetics & orthotics journal
|August 24, 2023

概括
这项研究开发了一种生物反 (BFB) 系统,以改善步态对称. 单向控制 - 可变振动 (UV) 反在调节步态对称性方面最有效,为步态再训练提供了潜力.
科学领域:
- 生物力学 生物力学
- 康复工程 康复工程
- 人类运动控制人体运动控制
背景情况:
- 步行对称对于正常运动至关重要,但病理常常会破坏它.
- 生物反 (BFB) 系统在改善步态对称性和肌肉骨健康方面表现有前途.
- 目前的BFB系统需要进一步开发,以便有效地进行步行再培训.
研究的目的:
- 开发一种新的BFB系统,用于步态对称度调制.
- 评估三个不同的BFB策略:双向控制 - 恒定振动 (BC),双向控制 - 变量振动 (BV) 和单向控制 - 变量振动 (UV).
- 评估这些BFB策略的学习和短期保留效应.
主要方法:
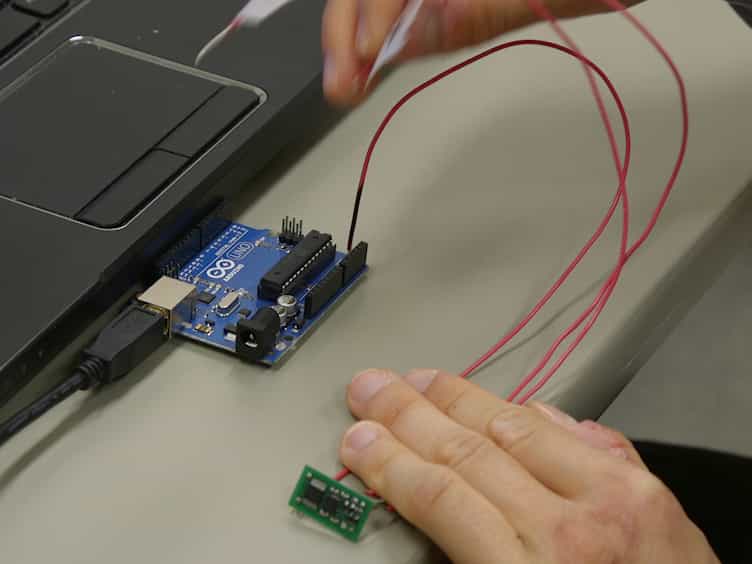
- 开发了一种定制的BFB系统,以诱导和监控立场时间不对称.
- 实时步态对称性使用姿态时间比率进行评估,并通过振动反提供.
- 十名身体健康的人参与了这项研究,测量了步态对称性,误差,速度和反参数.
主要成果:
- 所有参与者都使用了BFB体感信息来调整他们的步态对称比率.
- 单向控制 - 可变振动 (UV) 反在对称比率中产生了最大的变化和精度.
- 虽然随着反,行走速度下降,但紫外线反导致比BV和BC更快的速度.
结论:
- 开发的BFB系统和紫外线反策略显示出重新训练步态的潜力.
- 结果为实施有效的BFB策略提供了洞察力,以帮助患有病态步行的个人.
- 未来的研究应该探索BFB在相关人群中的长期影响.
相关概念视频
 01:06
Fixed Action Patterns
A fixed action pattern (FAP) is a specific, hard-wired sequence of behaviors that occurs in response to an external stimulus, called a sign stimulus. The behavior is “fixed” because it is essentially unchangeable—proceeding similarly across individuals of a species every time it occurs.
 01:13
Nonconscious Mimicry
Nonconscious mimicry occurs when individuals alter their mannerisms to match the behaviors and expressions of those nearby, without intention.