
机器人辅助牙科植入体手术的手术前规划框架:有限参数替代模型和仪器放置的优化
Yan Wang1, Wei Wang1, Yueri Cai1
1School of Mechanical Engineering and Automation, Beihang University, Beijing 100191, China.
Bioengineering (Basel, Switzerland)
|August 26, 2023

概括
这项研究引入了机器人辅助植牙手术的新框架. 它通过使用有限参数替代模型 (FPSM) 和自动仪器放置来提高安全性和效率.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 生物医学工程 生物医学工程
- 牙科手术 牙科手术
背景情况:
- 机器人辅助手术需要精确的仪器定位.
- 复杂3D模型的当前方法面临着计算和实时性能挑战.
研究的目的:
- 为机器人辅助牙科植入物手术提出一个手术前规划框架.
- 通过自动化仪器放置来提高外科安全和效率.
主要方法:
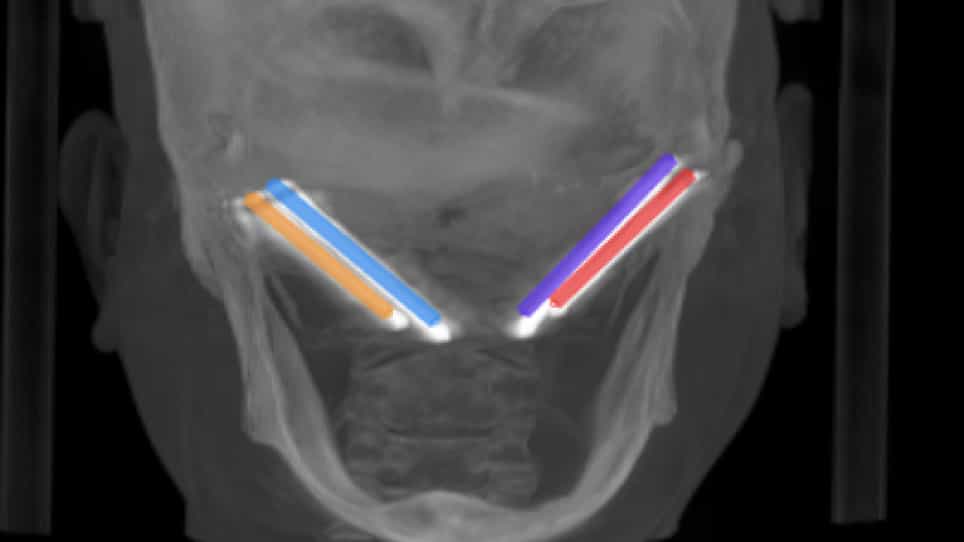
- 通过使用参数化的曲线来简化口腔结构,开发了一个有限参数替代模型 (FPSM).
- 实施了两阶段的优化过程:FPSM创建和粒子群优化 (PSO) 进行仪器放置.
- 使用虚拟固定装置 (VF) 引导仪器运动并防止碰撞.
主要成果:
- FPSM提供了快速而准确的安全估计.
- 通过PSO实现自动仪器放置,实现了优化养目标.
- 该框架在初步测试中证明了可行性,效率和有效性.
结论:
- 拟议的框架为机器人辅助植牙手术提供了一个安全,快速和准确的解决方案.
- 它克服了复杂的3D模型的局限性,提高了实时性能.
- 该方法有效地降低了碰撞和不必要的外科手术的风险.