
微手术机器人系统可以进行微血管解剖:一种随机的体内临床前试验
Gerardo Malzone1, Giulio Menichini1, Marco Innocenti1,2
1Division of Plastic, Reconstructive and Microsurgery, CTO Careggi University Hospital, Florence, Tuscany, Italy.
Scientific reports
|August 27, 2023

概括
使用Symani外科系统进行的机器人微手术在临床前研究中显示出与手工技术相当的血管通透性. 机器人解剖手术也证明了组织损伤的减少,为手术结果提供了潜在的改善.
科学领域:
- 微手术 微手术是一种微手术.
- 手术机器人手术机器人手术机器人手术机器人
- 血管解剖学是指血管的解剖学.
背景情况:
- 微手术可以实现复杂的重建,但受到外科医生的疲劳和震的限制.
- 机器人辅助有可能提高微手术的精度和结果.
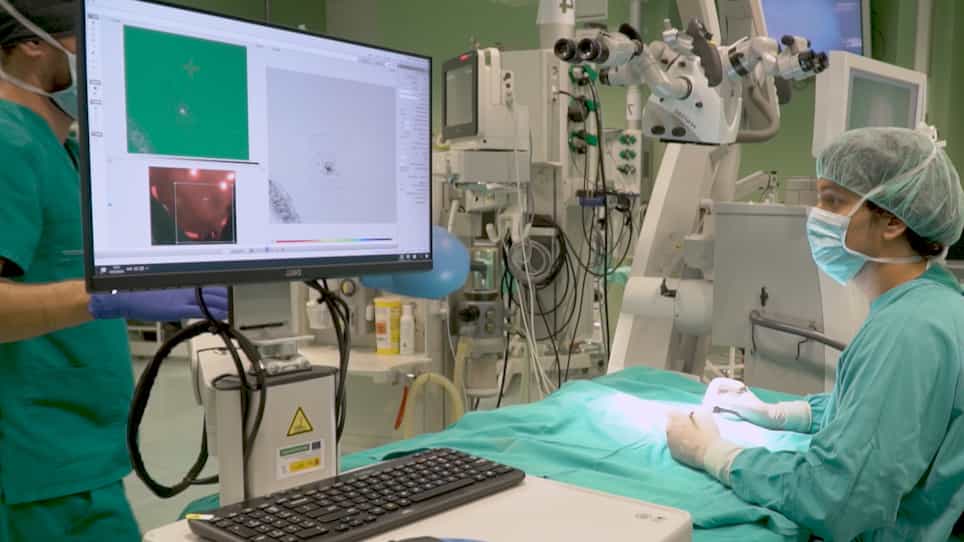
- 赛马尼外科系统是一个用于微手术应用的机器人平台.
研究的目的:
- 为了比较机器人辅助微手术的疗效与血管解剖的手动技术.
- 在临床前模型中评估血管通透性,组织病理学和执行时间.
主要方法:
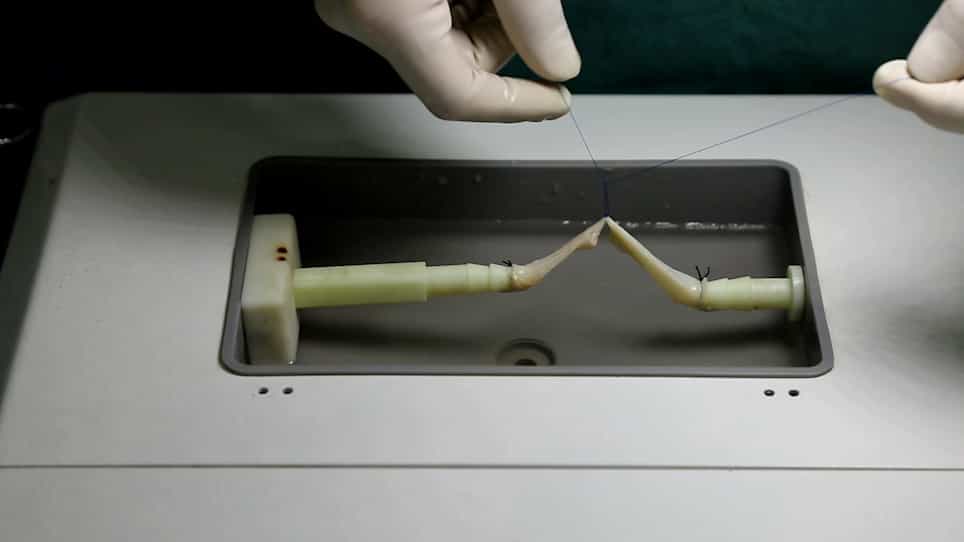
- 一个临床前体外研究,使用老鼠模型.
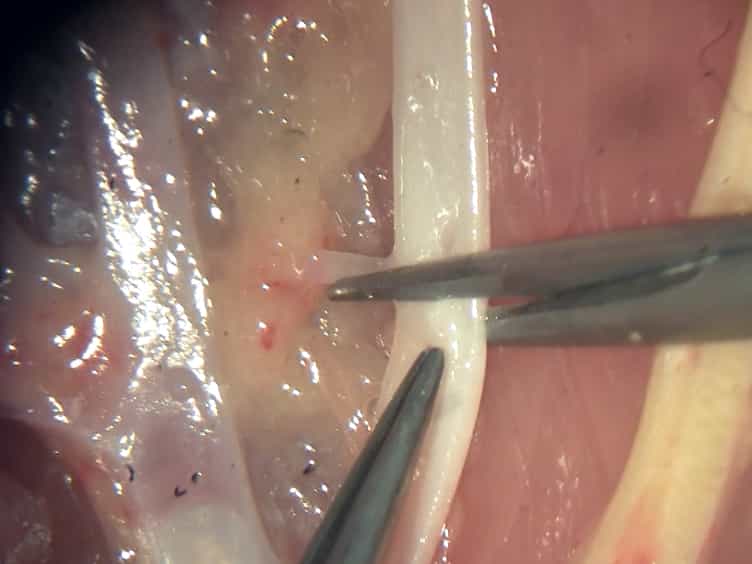
- 微型外科医生手动进行静脉和动脉解,并使用Symani手术系统.
- 评估包括通透性,组织病理学和完成时间.
主要成果:
- 血管通透度是机器人和手动解剖技术之间的等价值.
- 机器人解剖术需要更长的执行时间 (p < 0.0001).
- 组织学分析显示,在机器人辅助下,在解静脉部位的宿主反应较少.
结论:
- 使用Symani外科系统的机器人微手术实现了与手工技术相当的血管通透性.
- 与手动方法相比,机器人解剖术显示了减少组织损伤的潜力.
- 进一步的研究可能会探索优化机器人系统的微手术效率.