基于视觉的人机接口用于辅助机器人外骨手套
Yunfei Guo1, Wenda Xu2, Pinhas Ben-Tzvi1,2
1Electrical and Computer Engineering Department, Virginia Tech, Blacksburg, VA, USA.
Research square
|September 11, 2023

概括
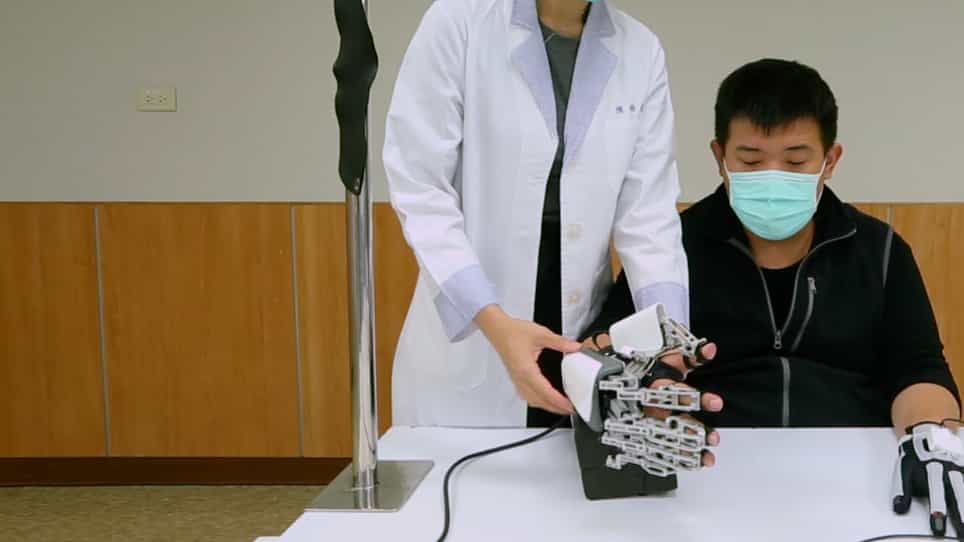
这项研究介绍了基于视觉的外骨手套的人机界面 (HMI),提高了掌握成功率. 新系统使用物体大小和材料来估计抓取力,优于旧的方法.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 人与机器的互动 人与机器的互动
- 计算机视觉 计算机视觉
背景情况:
- 在人机接口 (HMI) 中用于辅助手套的传统力量规划面临着对不熟悉的物体和不足的初始抓取力所带来的限制.
- 基于脑电图 (EEG) 和肌电图 (EMG) 的HMI提供直接控制,但具有可用性限制.
- 基于语音和视觉的HMI在准确的掌握力规划方面扎.
研究的目的:
- 为辅助外骨手套开发基于视觉的HMI,克服抓力规划的局限性.
- 通过估计最初的抓取力来提高抓住陌生物体的成功率.
- 在现实应用中提高辅助外骨手套的可靠性.
主要方法:
- 为辅助外骨手套开发了一种新的基于视觉的HMI.
- 该系统通过分析目标物体的尺寸和表面材料来估计最初的抓取力.
- 性能与传统方法 (如滑动抓取方法) 相比进行了评估.
主要成果:
- 基于视觉的HMI实现了87.5%的掌握成功率.
- 这与滑动抓捕方法相比,是一个显著的改进,该方法的成功率为71.9%.
- 该方法有效地解决了与对象不熟悉和初始抓取力不足有关的挑战.
结论:
- 拟议的基于视觉的HMI显著提高了辅助外骨手套的掌握成功率.
- 根据物体属性 (尺寸,材料) 估计抓取力是一种可行的和有效的策略.
- 这种方法为辅助机器人技术中更强大,更可靠的人机交互提供了有前途的解决方案.