相关实验视频
Updated: Jul 15, 2025
06:24

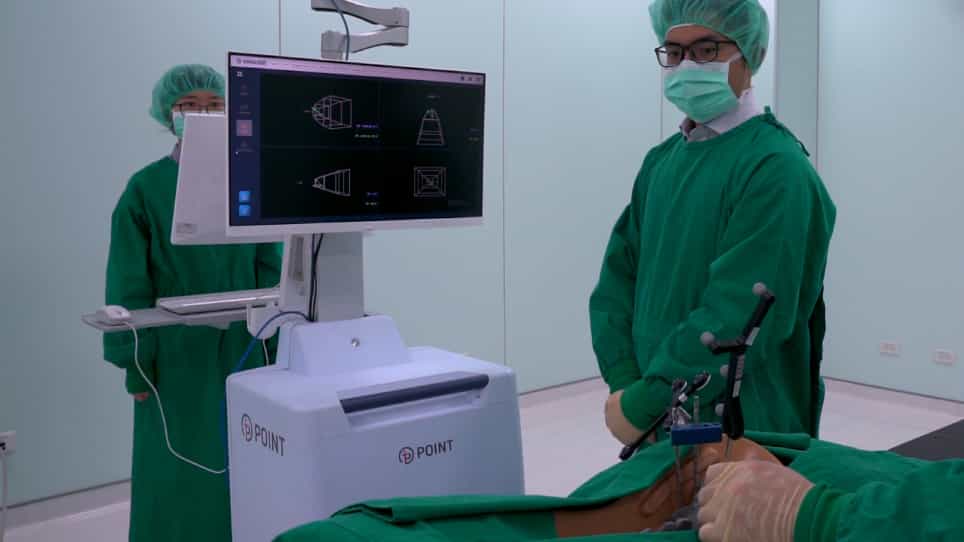
A Spine Robotic-Assisted Navigation System for Pedicle Screw Placement
Published on: May 11, 2020
8.9K
一个尸体可行性研究的自动多度自由度的外科手术机器人,用于皮肤甲状腺指南针插入
The journal of hand surgery Asian-Pacific volume
|September 27, 2023

概括
一个具有计算机辅助导航的新型机器人系统能够准确地插入皮肤穿指导针. 这项技术在尸体研究中证明了可行性和可靠性,有可能改善骨骨折的外科治疗结果.
科学领域:
- 整形外科手术 整形外科手术
- 机器人在医学中的机器人
- 医疗成像医学成像
背景情况:
- 骨骨折的穿皮固定需要精确的指导针放置.
- 计算机辅助导航和机器人手术为提高准确性提供了潜在的解决方案.
研究的目的:
- 开发和评估一台具有计算机辅助导航的多度自由度 (DOF) 自动手术机器人,用于穿皮皮导针插入.
- 评估这个机器人系统在尸体实验环境中的可行性和可靠性.
主要方法:
- 开发一个与计算机辅助导航系统集成的自动多DOF手术机器人.
- 在使用机器人系统和3D光学单元进行10具尸体的实验研究,用于皮肤穿指导针插入.
主要成果:
- 平均手术持续时间为29.1分钟.
- 通过平均定位误差为2.0mm和平均角度偏差为3.6°,实现了高精度.
- 该系统要求平均每具尸体进行2.2次光学试验,因此无需进行手术前的CT扫描.
结论:
- 开发的自动手术机器人系统是一个可行的和有效的工具,用于皮肤穿指导针插入.
- 该系统取得了预期的效果,表明它有潜力提高手术精度和治疗骨骨折的效率.